


Stap 6 — Obstakelbewustzijn
De LD-06 geeft 360° proximity op TELEM1. Eerst soft: alleen zien. Later voorzichtig avoidance. Montage onder of boven: houd H-Flow vrij. Context: wat we bouwen.
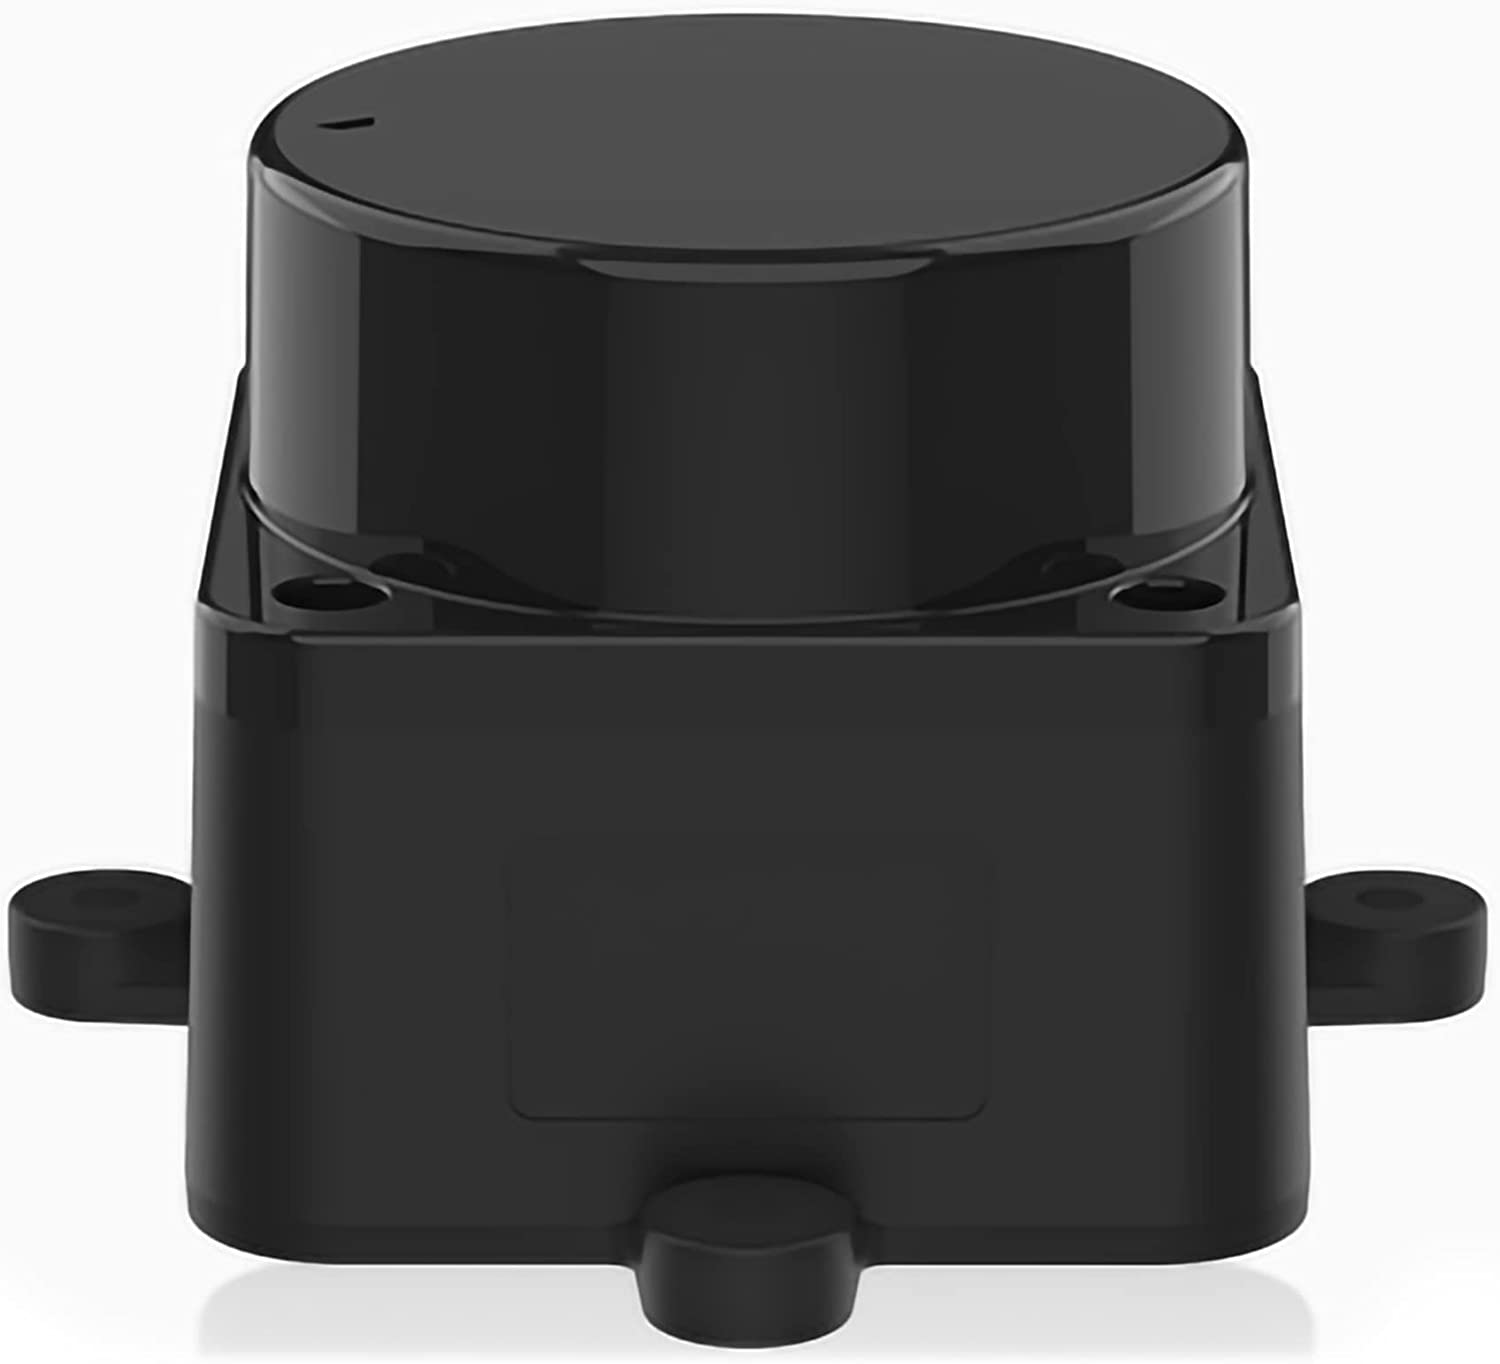
LDRobot LD-06 LiDAR
Meer beelden
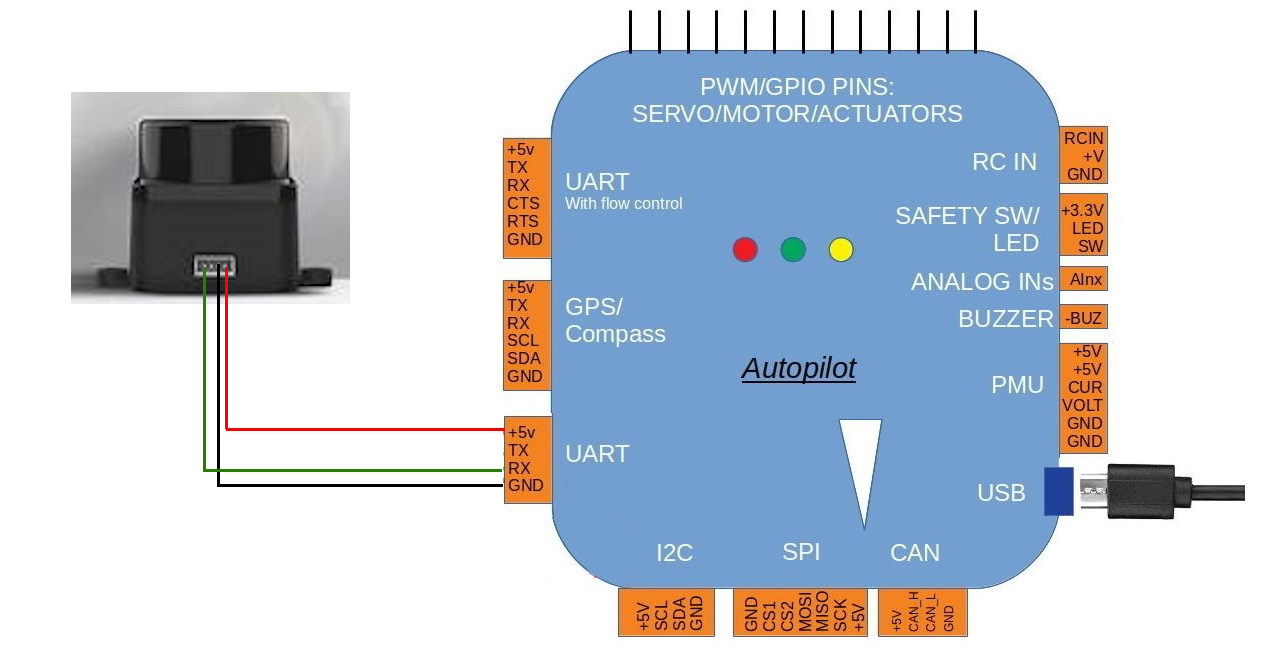
LD-06 aansluiting
Wat we kiezen
Proximity eerst. Avoidance pas na gecontroleerde tests. Ignore-sectoren waar mastjes, armen of antennes in de weg zitten. Failsafe klaar houden.
Wat we doen
- LD-06 op TELEM1 / SERIAL1 (
PRX1_TYPE=16) — locked, niet delen met ELRS. - Montagehoogte en niveau: 360° scan zo vrij mogelijk.
- Ignore-sectoren instellen waar mastjes, armen of antennes het beeld blokkeren.
- Eerst alleen proximity/waarschuwing. Avoidance pas na gecontroleerde tests.
- Buiten: langzaam naderen van bekende obstakels. Failsafe klaar.
Handleidingen
- ArduPilot — LDRobot LD-06
- ArduPilot — Proximity sensors
- ArduPilot — Simple object avoidance
- ArduPilot — BendyRuler path planning
Video
ArduCopter simple avoidance in Loiter (proximity) — YouTube
Verder lezen
Klaar wanneer
Proximity werkt met zinvolle sectoren. Avoidance staat alleen aan als die veilig is gevalideerd.
Keuzelog
| Wat | LD-06 360° proximity |
| Waarom | Obstakels zien vóór we hard avoidance aanzetten |
| Onze keuze | TELEM1; eerst soft; ignore-sectoren voor mastjes/antennes |
Foto’s