


Wat we bouwen: autonome long-range quadrotor
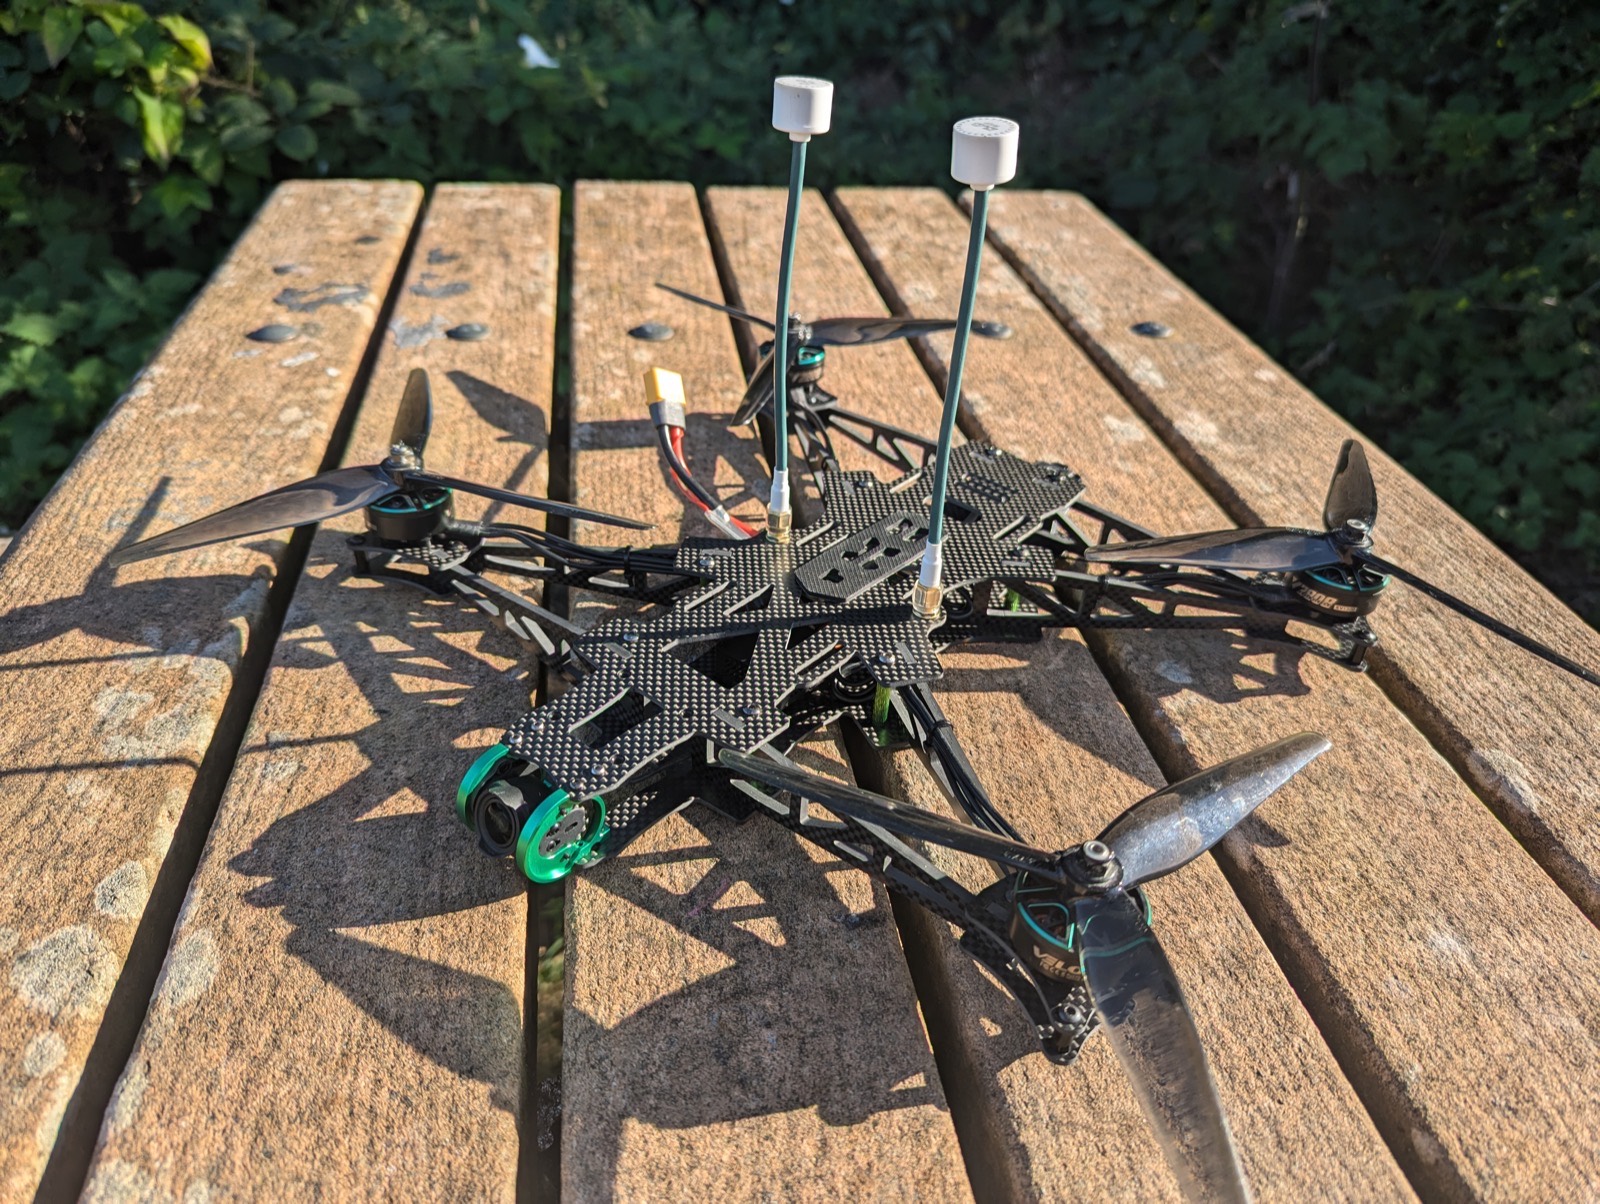
AOS UL8 V5 — basis van deze build
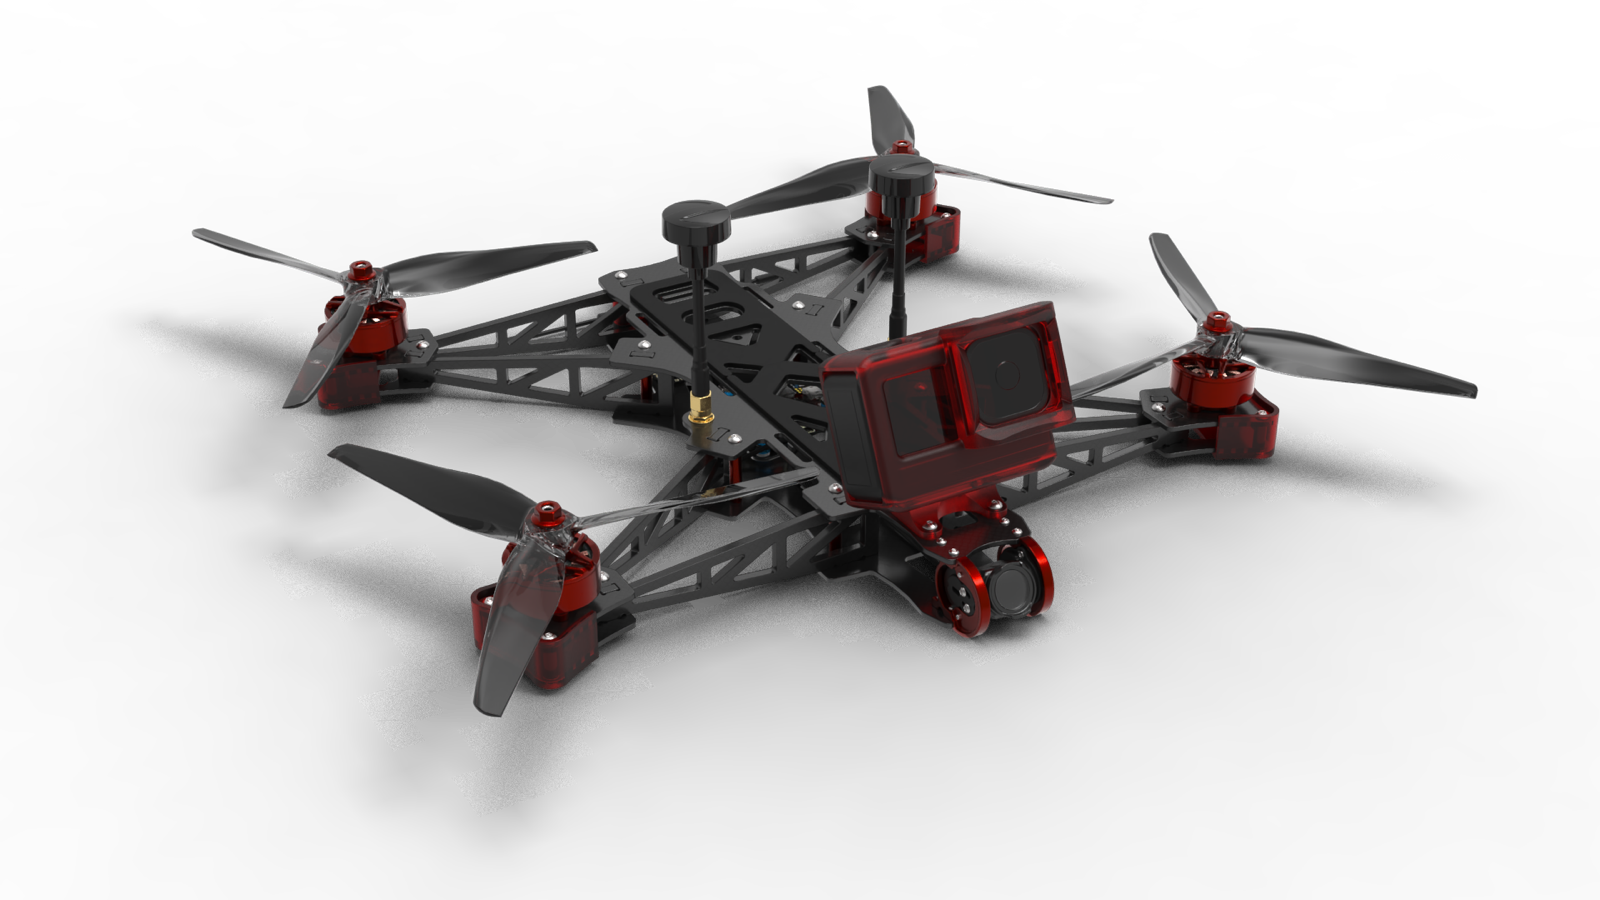
UL8 V5 render
We hadden een lijst met onderdelen, een lege buildlog, en één duidelijke wens: iets dat zelf missies kan vliegen — niet alleen “sticks en FPV-bril”. Geen cinema-drone. Wel een leer- en missieplatform op ArduPilot. Dit is het startpunt van de Xenobyte-buildlog.
Waarom dit project
We willen een toestel dat:
- Missies kan vliegen — waypoints, loiter, later rijkere taken.
- Ons leert hoe besturing, sensoren en ArduPilot samenwerken.
- Reproduceerbaar blijft: elke keuze krijgt een eigen post.
Dat klinkt groot. In de praktijk is het: frame in elkaar, stack voeden, radio laten praten, dan pas autonomie uitbreiden. We documenteren terwijl we leren — inclusief twijfel en “dit wisten we nog niet”.
De stack die we nu afmaken
Het frame is een AOS UL8 V5. De hersenen: Pixhawk 6X Mini met PM02D. Propulsie: T-Motor F100 1100KV + Pacer 60A V2 + HQProp LR8×4.2×3. Eerste pack: Tattu R-Line V6 1480 mAh 6S. Video: DJI O4 Air Unit Pro via XT60 Y.
Dat is genoeg om veilig te kunnen vliegen. Remote ID, extra camera’s, companion PC: die bewaren we voor later.
Hoe we te werk gaan
Acht processtappen — van mechanica tot autonomie. Elke stap is een blogpost.
- Frame & mechanica
- Flight controller & power
- Positie & heading
- Radio & telemetrie
- Lage-snelheid sensing
- Obstakelbewustzijn
- Config & eerste vluchten
- Autonomie uitbreiden
Extra uitleg tussendoor: power & condensatoren, poorten & wiring, ExpressLRS-uitleg, gereedschap, Tattu 6S, DJI O4, XT60, O4-installatie. Firmware: firmware-pagina.
Wat dit géén project is
Geen BMPCC/cinema-stack. Geen “koop dit kitje en klaar”. Wel: keuzes onderbouwen, alternatieven noemen, en de site als buildlog gebruiken. Domme vragen mogen — we stellen ze zelf ook.
Naslag — ArduPilot optional hardware vs onze build
Alles wat we wél hebben, hangt aan een onderdeelpost + stap. Wat op de ArduPilot-wiki staat maar hier niet past, kopen we niet tot we veilig kunnen vliegen.
Bronindex: Peripheral / Optional Hardware.
(Mission Planner: Initial Setup → Optional Hardware.)
| Wiki-onderwerp | Bij ons | Docs / params |
|---|---|---|
| Cable design | Doen | Poorten & wiring |
| Power modules | In gebruik | PM02D — BATT_MONITOR=21 |
| GPS/Compass | In gebruik | Micro M9N + F9P (GPS1_TYPE=9) |
| DroneCAN | In gebruik | CAN Hub → F9P + H-Flow |
| Optical flow | In gebruik | H-Flow — FLOW_TYPE=6 |
| Rangefinders | Omlaag | H-Flow ToF = RNGFND1, niet LD-06 |
| Proximity / OA | 360° | LD-06 — PRX1_TYPE=16 |
| RC / CRSF·ELRS | In gebruik | TX16S + XR4 — setup |
| Telemetry radios | Via ELRS | Geen aparte SiK-radio |
| ESCs & DShot | In gebruik | Pacer + F100 — MAIN OUT |
| Safety switch | Software uit | Micro M9N heeft geen knop → BRD_SAFETY_DEFLT=0 |
| Buzzer | Later | Geen losse buzzer nog |
| ADS-B, companion PC, parachute, … | Later / n.v.t. | Later-backlog |
Verder lezen
- Stap 1 — Frame & mechanica
- Power & condensatoren · Poorten & wiring
- ExpressLRS-uitleg · ArduPilot-settings
- Drone-build hub
ArduPilot: Initial setup · Hardware configureren · Autopilots · Positioning
Keuzelog
| Wat | Autonome 8″ LR-quadrotor op ArduPilot — Xenobyte buildlog |
| Waarom | Missies leren, en elke keuze vastleggen zodat we (en jij) het kunnen nadoen |
| Onze keuze | UL8 + Pixhawk 6X Mini + ELRS/CRSF + DShot-propulsie; de rest later |
Foto’s