


Stap 5 — Lage-snelheid sensing
Binnen en dicht bij de grond helpt H-Flow (optical flow + afstand) waar GPS zwak is. We valideren die sensor nu. Avoidance hard aanzetten doen we later. Terug naar stap 3 als CAN nog niet klaar is.
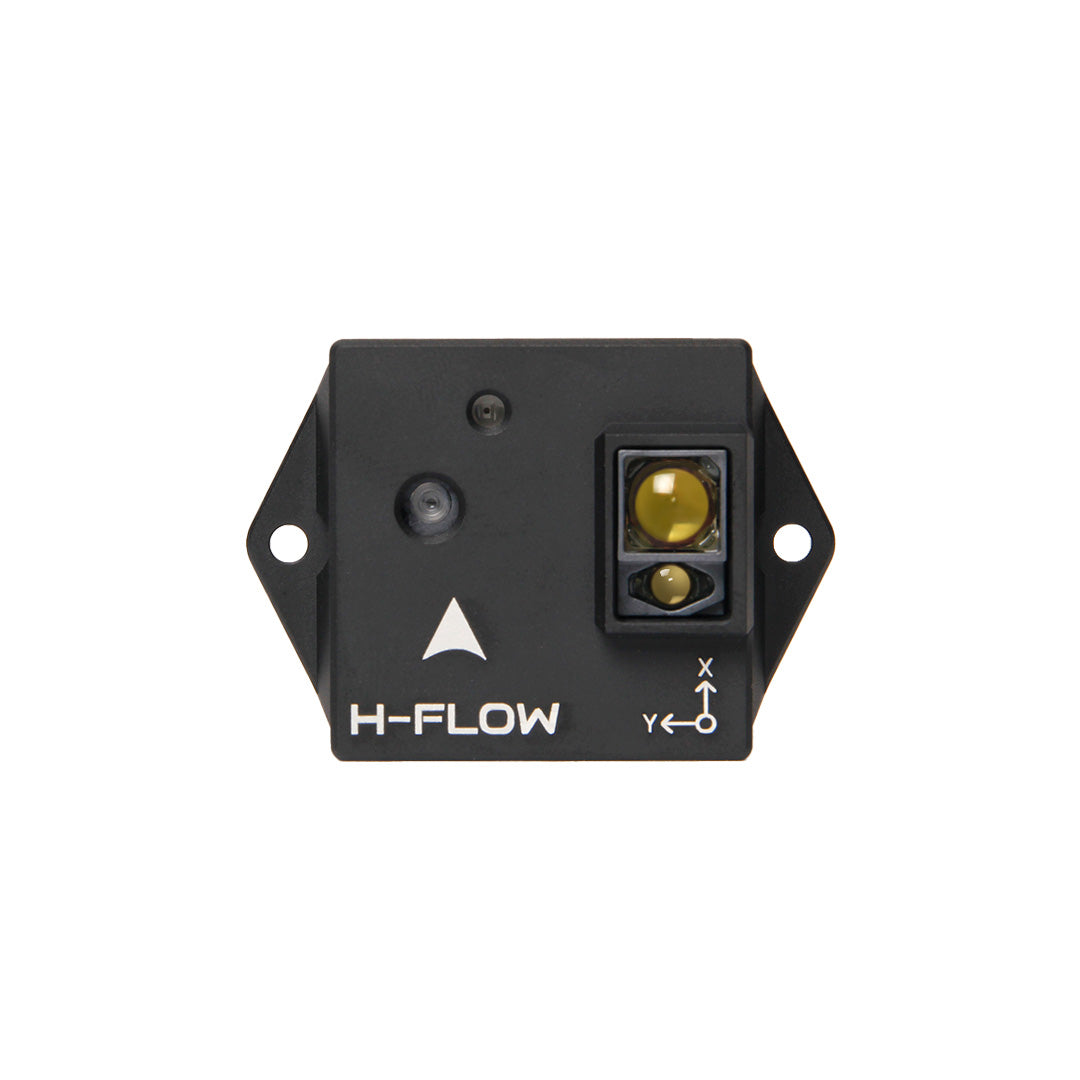
Holybro H-Flow
Meer beelden
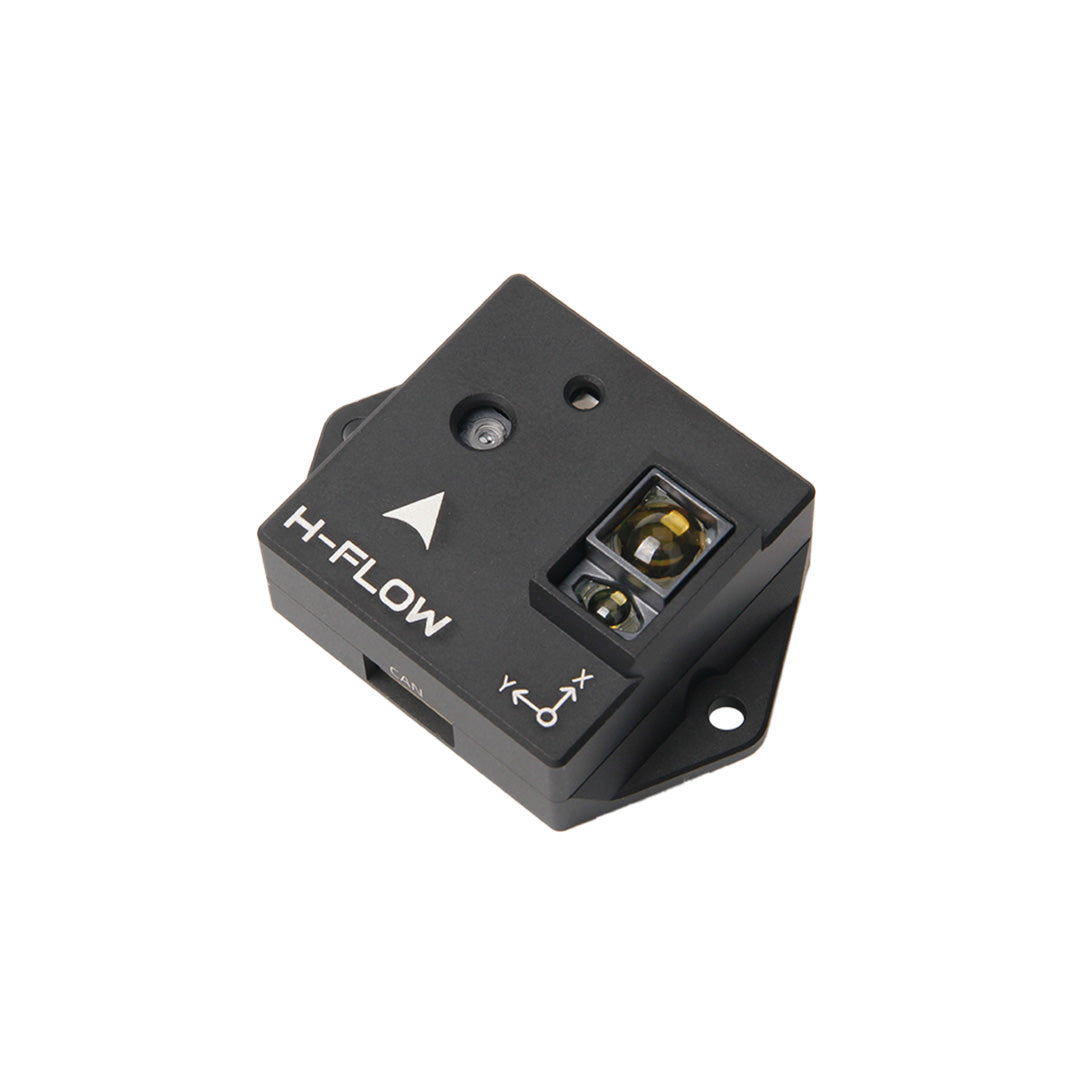
H-Flow — zijkant
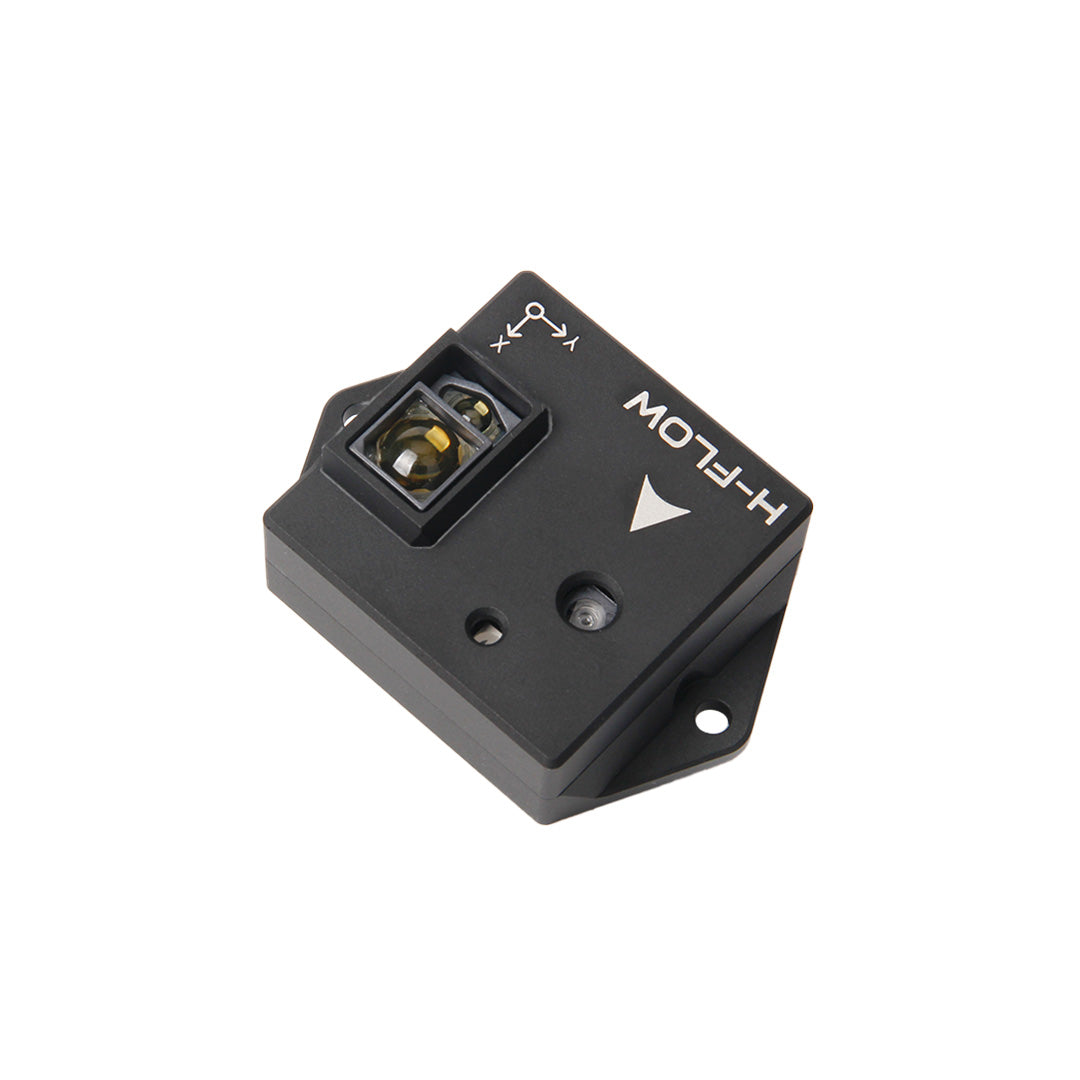
H-Flow — onderkant / sensor
Wat we kiezen
H-Flow als aanvulling op GPS. Niet als vervanging voor outdoor long-range. Lens naar beneden. Vrij zicht. Eerst flow en hoogte zien in telemetrie.
Wat we doen
- H-Flow op de CAN Hub (of gereserveerde CAN-route). Lens naar beneden, vrij zicht.
- Parameters voor optical flow + rangefinder volgens Holybro/ArduPilot-docs.
- Test laag boven gestructureerd oppervlak (gras/tegels): flow-kwaliteit en hoogte.
- Gebruik als GPS-hulp, niet als enige positiebron buiten.
Handleidingen
- Holybro H-Flow — setup guide (ArduPilot)
- ArduPilot — Optical flow testing & setup
- Holybro H-Flow product
Video
Setup Optic Flow & Lidar for ArduPilot / PX4 (indoor hover) — YouTube
ArduPilot OpticalFlow fixed-point hovering — YouTube
Verder lezen
Klaar wanneer
Flow en afstand zijn zichtbaar in telemetrie. Loiter/PosHold dichtbij de grond voelt stabieler.
Keuzelog
| Wat | H-Flow (optical flow + ToF) |
| Waarom | Stabieler hover bij zwak GNSS of dicht bij de grond |
| Onze keuze | Via CAN Hub; eerst zien, later harder gebruiken |
Foto’s