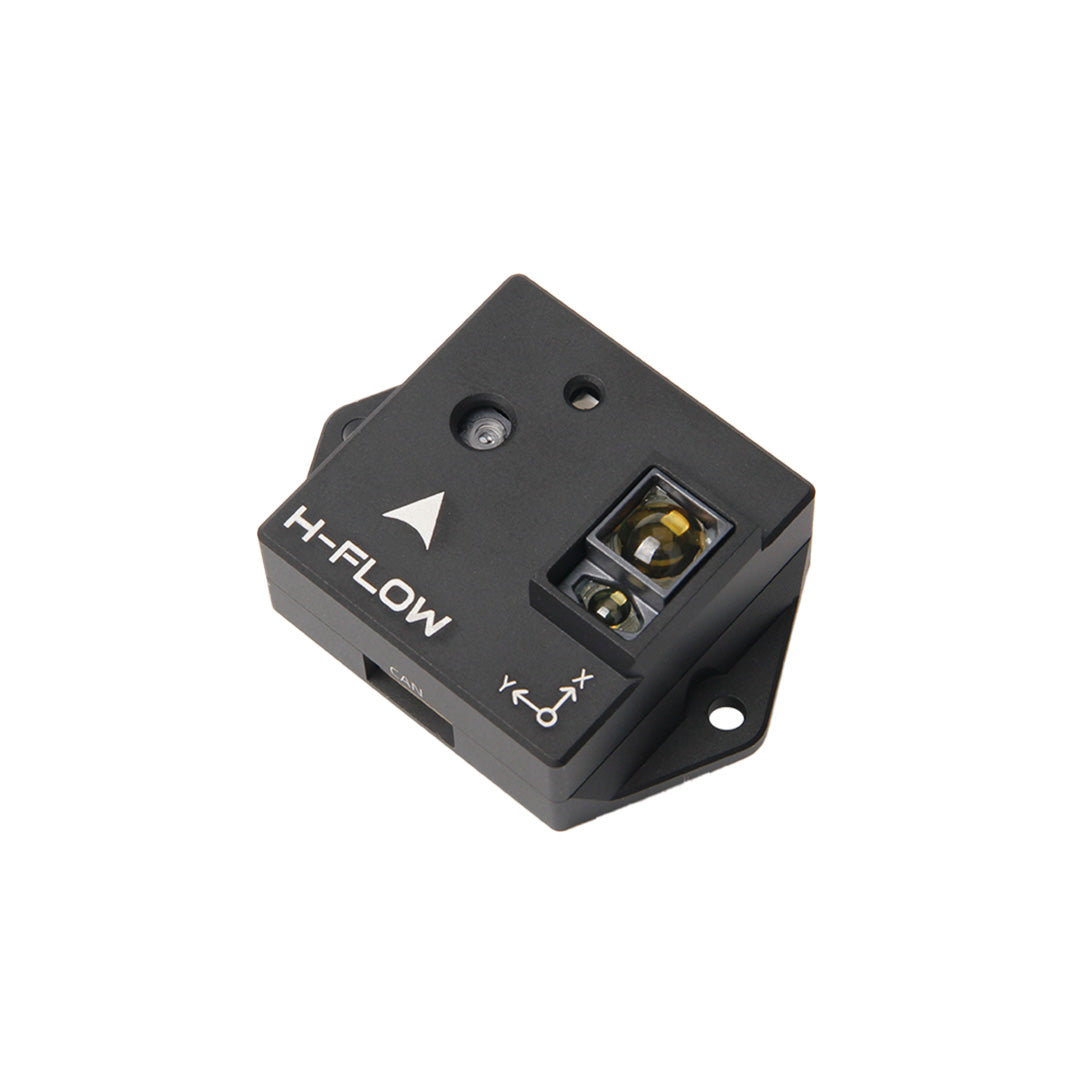
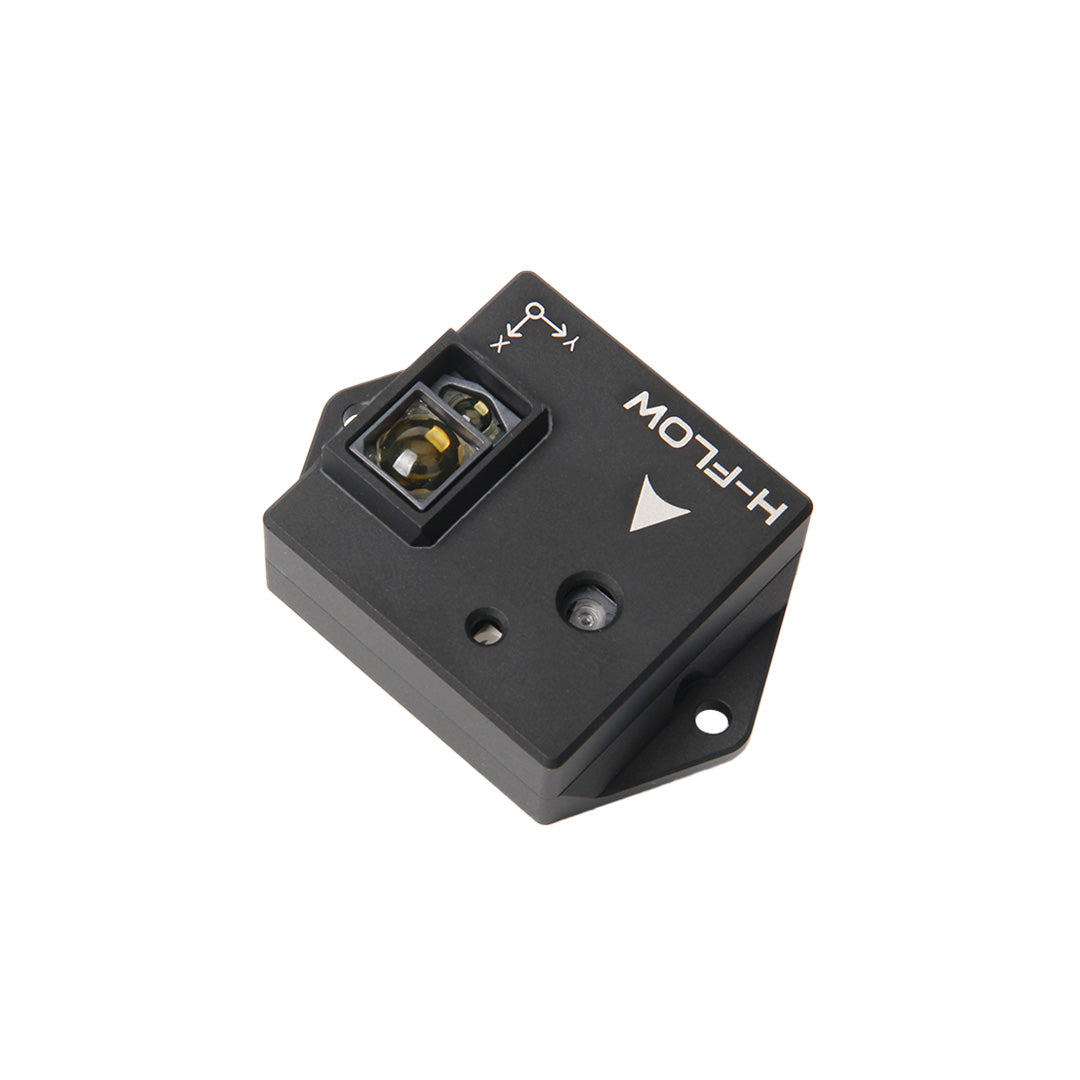
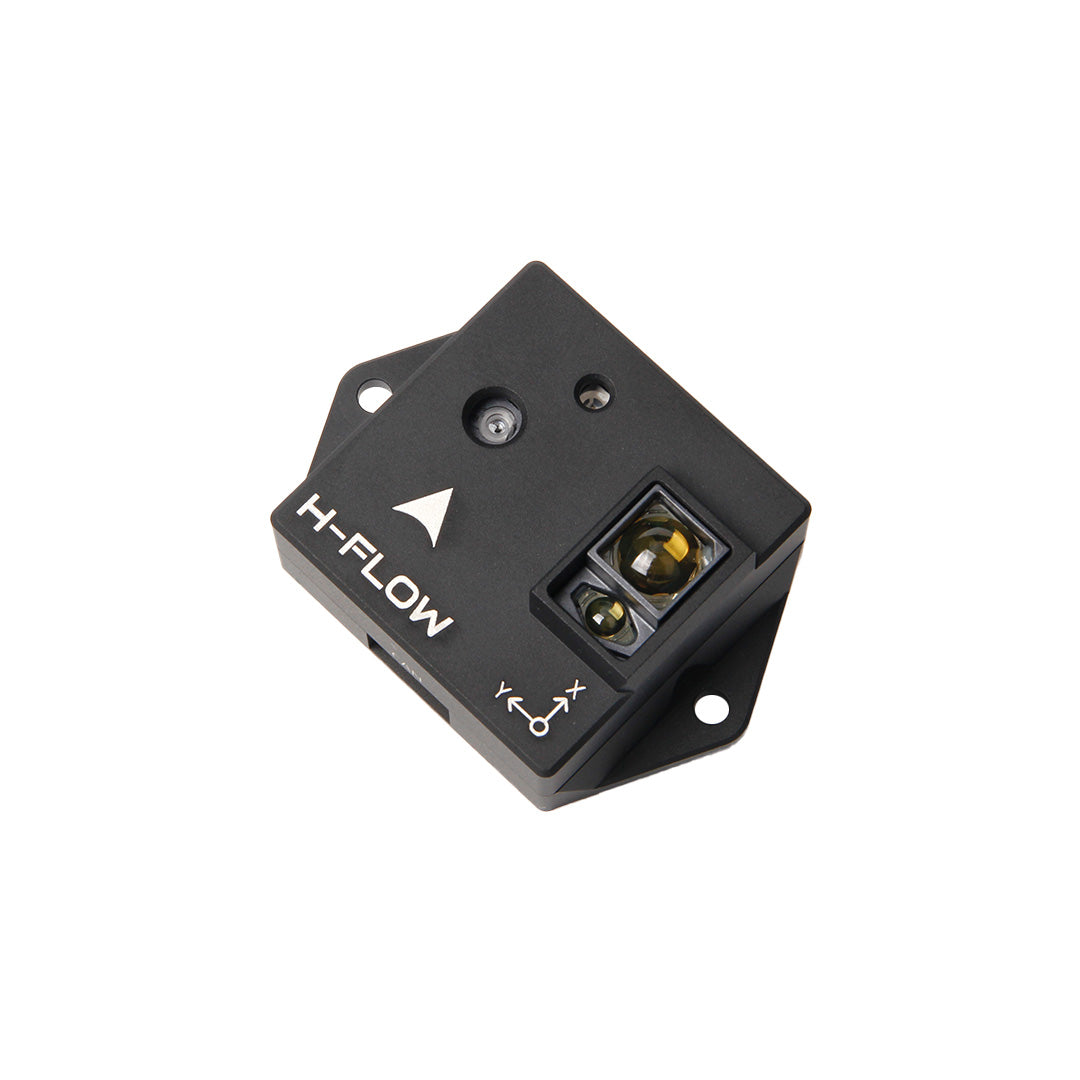
H-Flow — optical flow + hoogte via CAN
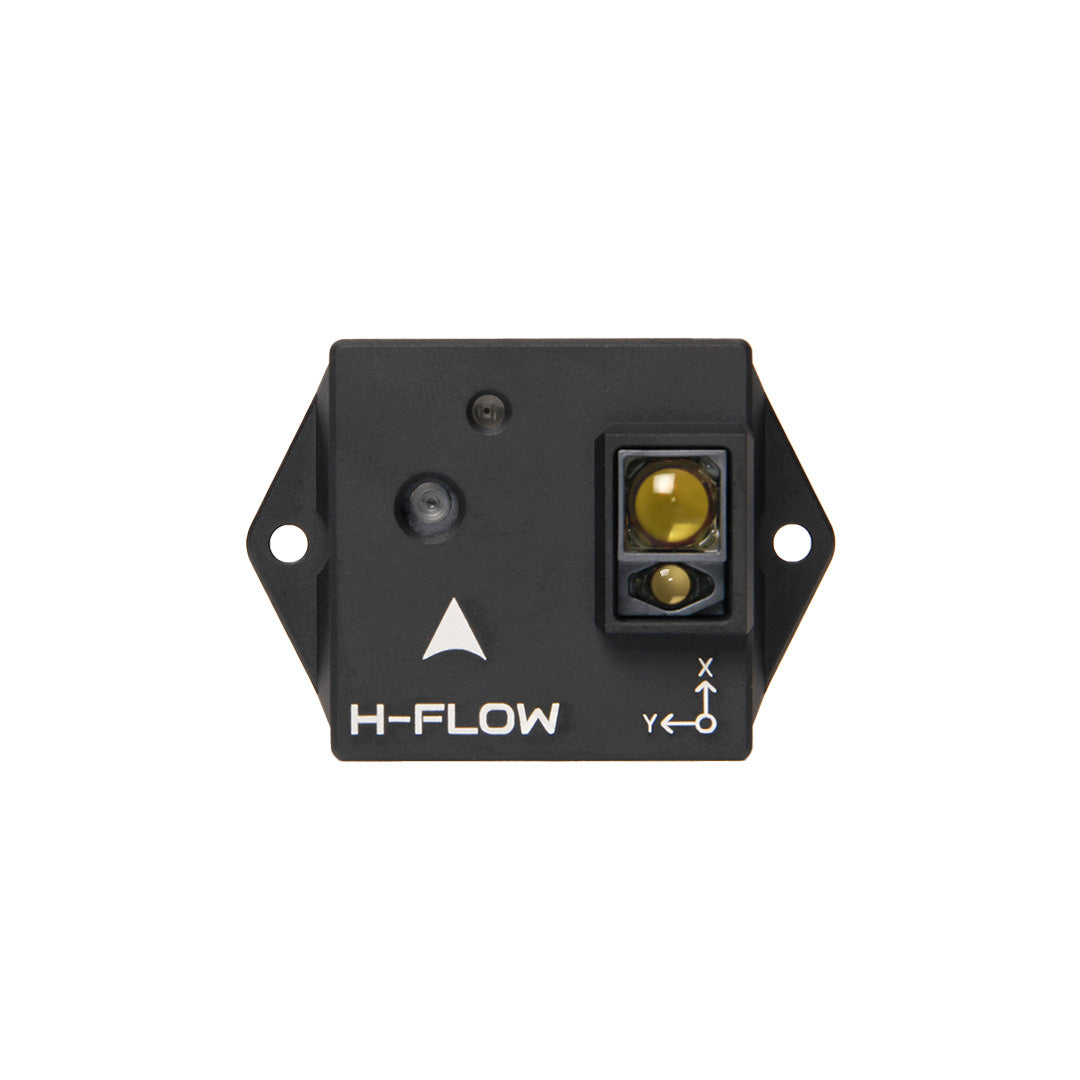
Optical flow + ToF + IMU — DroneCAN
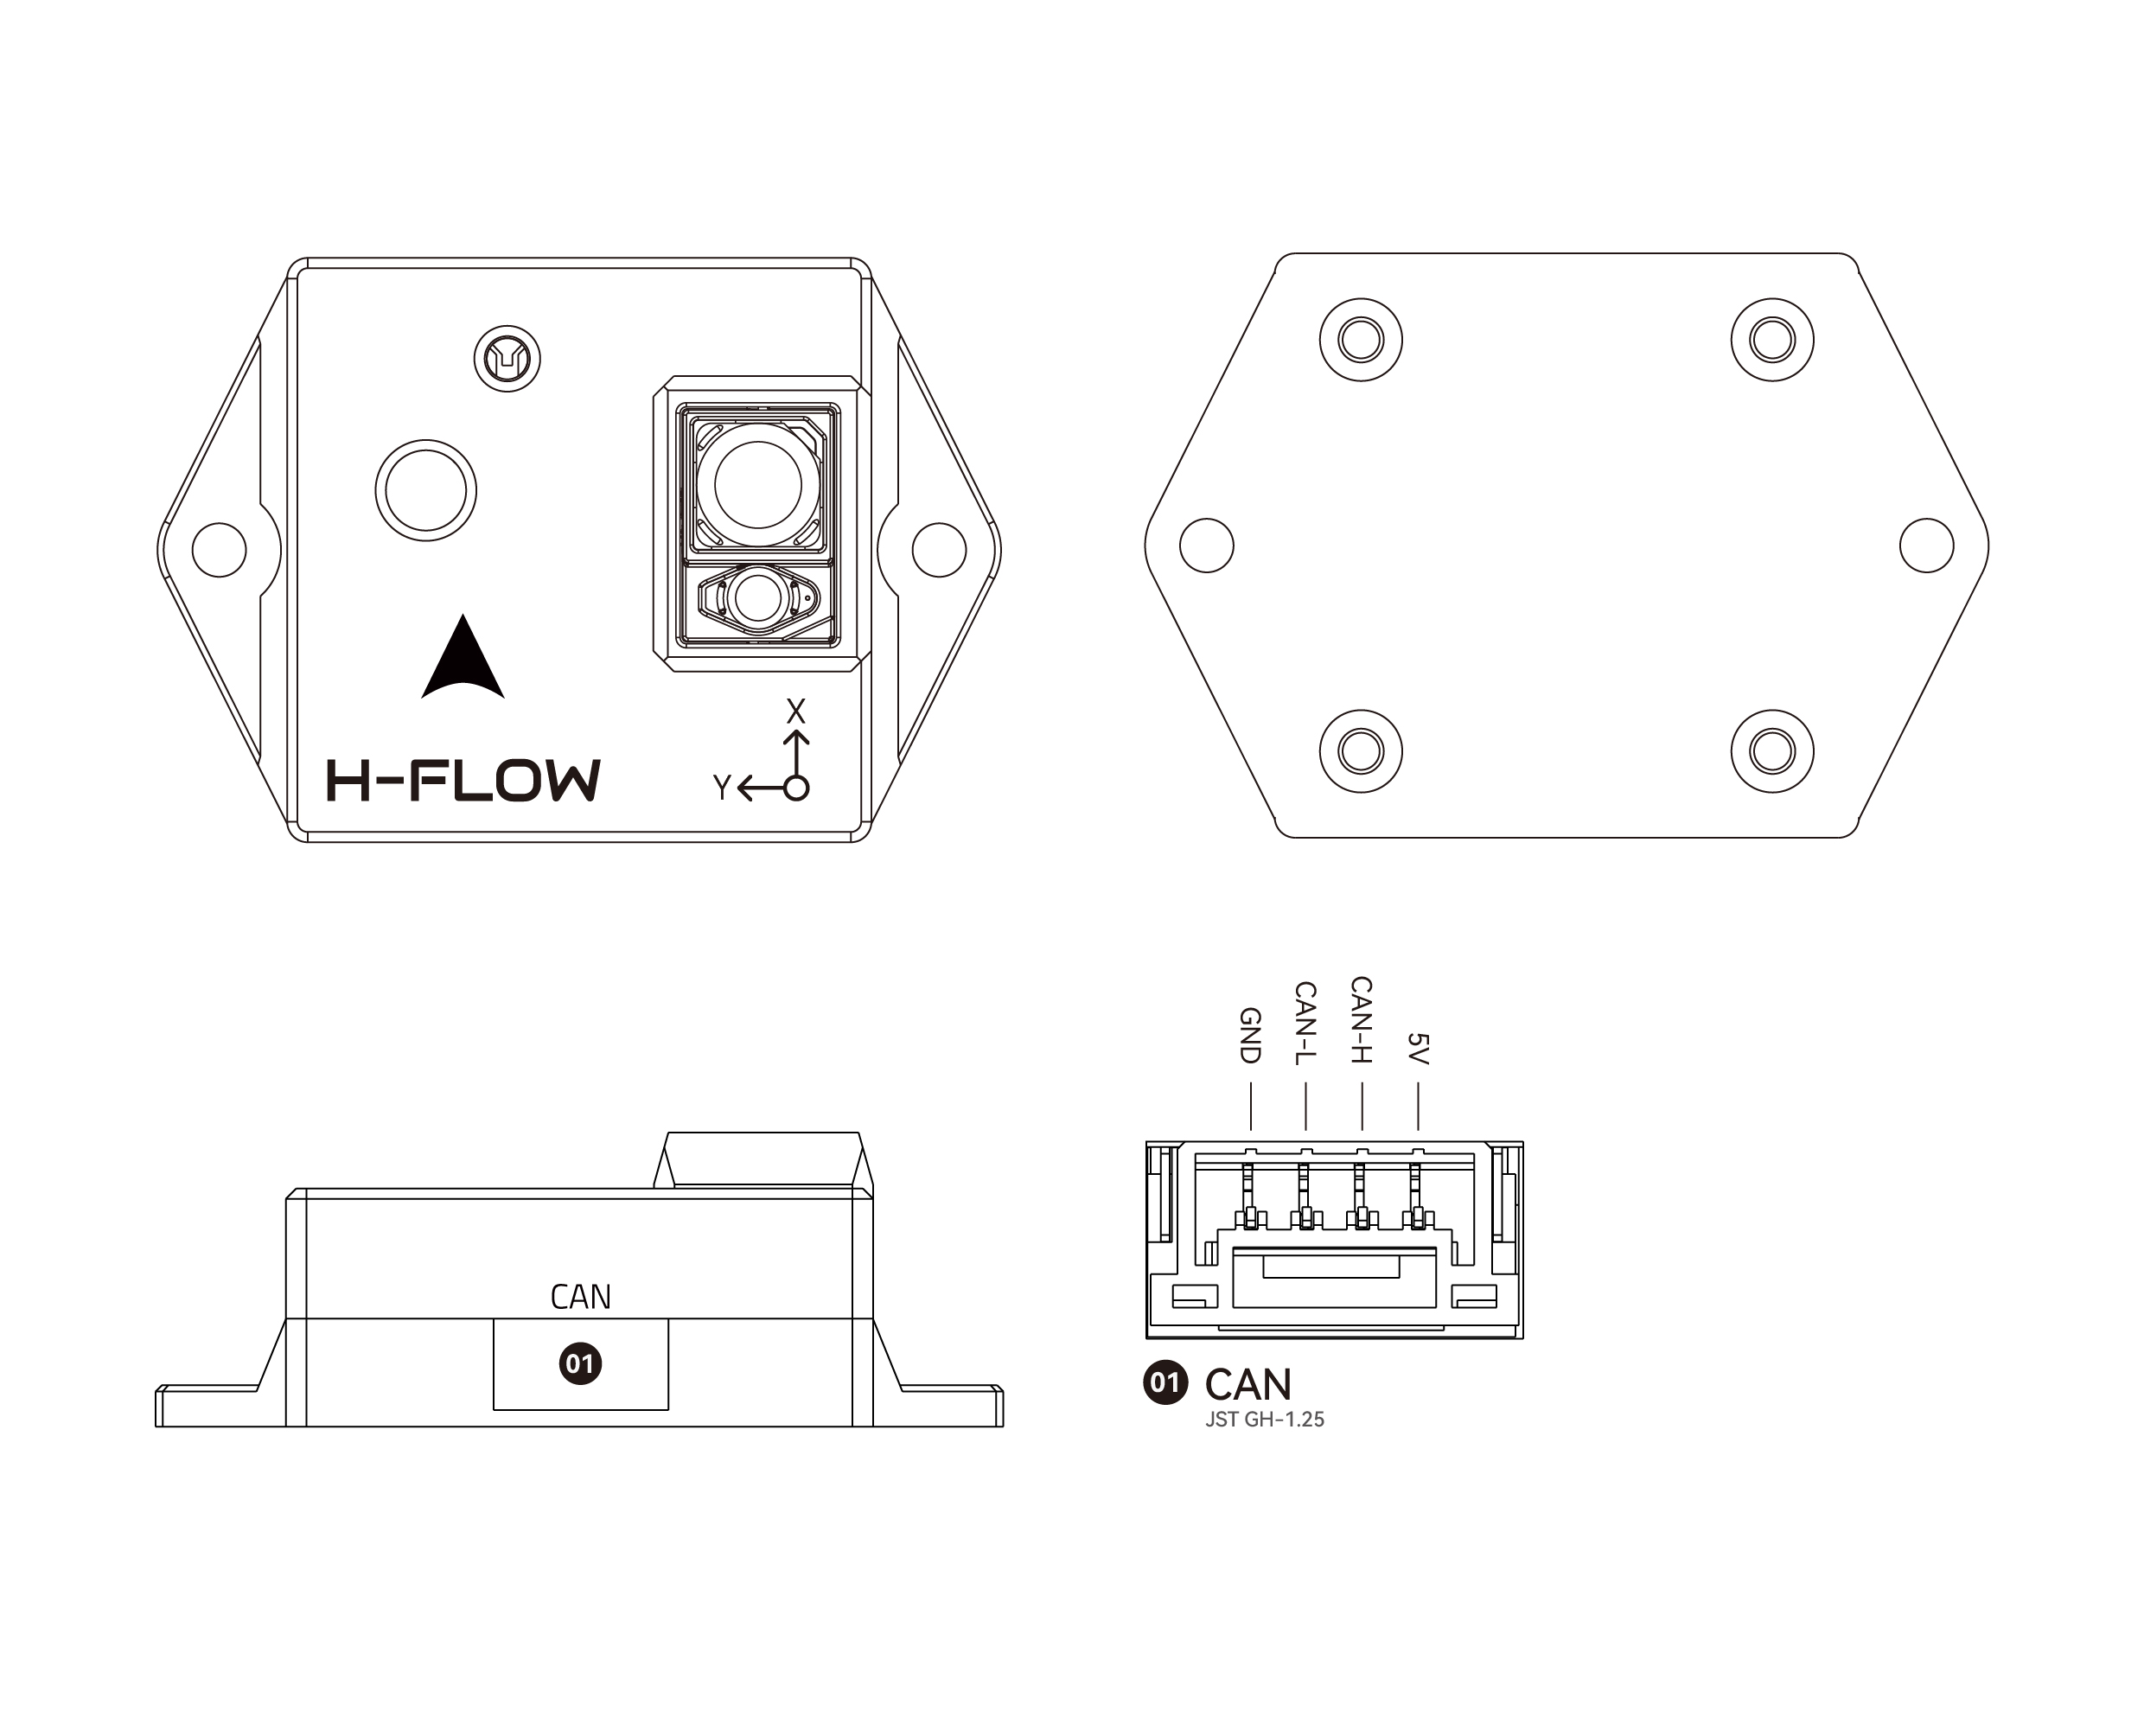
4-pin CAN — 1:1-kabel naar de hub
Dicht bij de grond of bij zwak GNSS willen we hulp voor loiter en land. De H-Flow geeft optical flow, laser-afstand en een IMU — alles via DroneCAN. Dat is niet 360° avoidance; die rol is voor de LD-06 op TELEM1.
Waarom H-Flow op CAN
Eén connector, geen extra UART. Past bij het Mini-poortbudget. Deelt CAN1 met de F9P.
Order: $125.00 · Store: holybro.com — H-Flow · Docs: H-Flow overview · Setup: setup guide.
Chips: PAA3905 (flow) + AFBR-S50 (ToF) + ICM-42688 (IMU).
Wat we doen
- Bus eerst: CAN Hub —
CAN_P1_DRIVER, bitrate, node-ID’s. Refs: IQ Motion (ESC negeren) · ArduPilot DroneCAN Setup. - Monteer naar beneden, lens schoon, min ~8 cm AGL (max ~30 m).
- Check in Mission Planner DroneCAN-panel of de H-Flow-node online is vóór flow-kalibratie.
- ArduPilot:
| Param | Waarde | Note |
|---|---|---|
FLOW_TYPE |
6 |
Holybro H-Flow |
RNGFND1_TYPE |
24 |
DroneCAN rangefinder — verplicht |
RNGFND1_ADDR |
matcht node (vaak 0) |
anders wordt ToF genegeerd |
EKF3 flow sources volgens de Holybro guide. PX4 (als referentie): UAVCAN_SUB_FLOW, UAVCAN_SUB_RNG.
Pinout (CAN)
| Pin | Signaal | Pixhawk CAN1 |
|---|---|---|
| 1 (rood) | 5V | VCC |
| 2 | CAN_H | CAN_H |
| 3 | CAN_L | CAN_L |
| 4 | GND | GND |
Meegeleverde Holybro-kabel is 1:1. Details: holybro-pinout.md. Officieel: Holybro H-Flow pinout.
Lokale naslag: holybro-overview.md · holybro-setup-guide.md · holybro-firmware.md · holybro-dimensions.md.
Verder lezen
- CAN Hub — bus + XT30-voeding
- F9P Helical — deelt dezelfde bus
- LD-06 — 360° proximity (niet deze sensor)
- Stap 5 — lage-snelheid sensing
ArduPilot wiki
Community: H-Flow loiter anomaly — check obstructie/logs.
Keuzelog
| Wat | Holybro H-Flow (DroneCAN: flow + ToF + IMU) |
| Waarom | Lage-snelheid / zwak-GNSS hulp zonder extra UART |
| Onze keuze | H-Flow op CAN — niet UART Matek; LD-06 blijft apart voor 360° |
Foto’s