


LDRobot LD-06 — 360° LiDAR voor obstakels
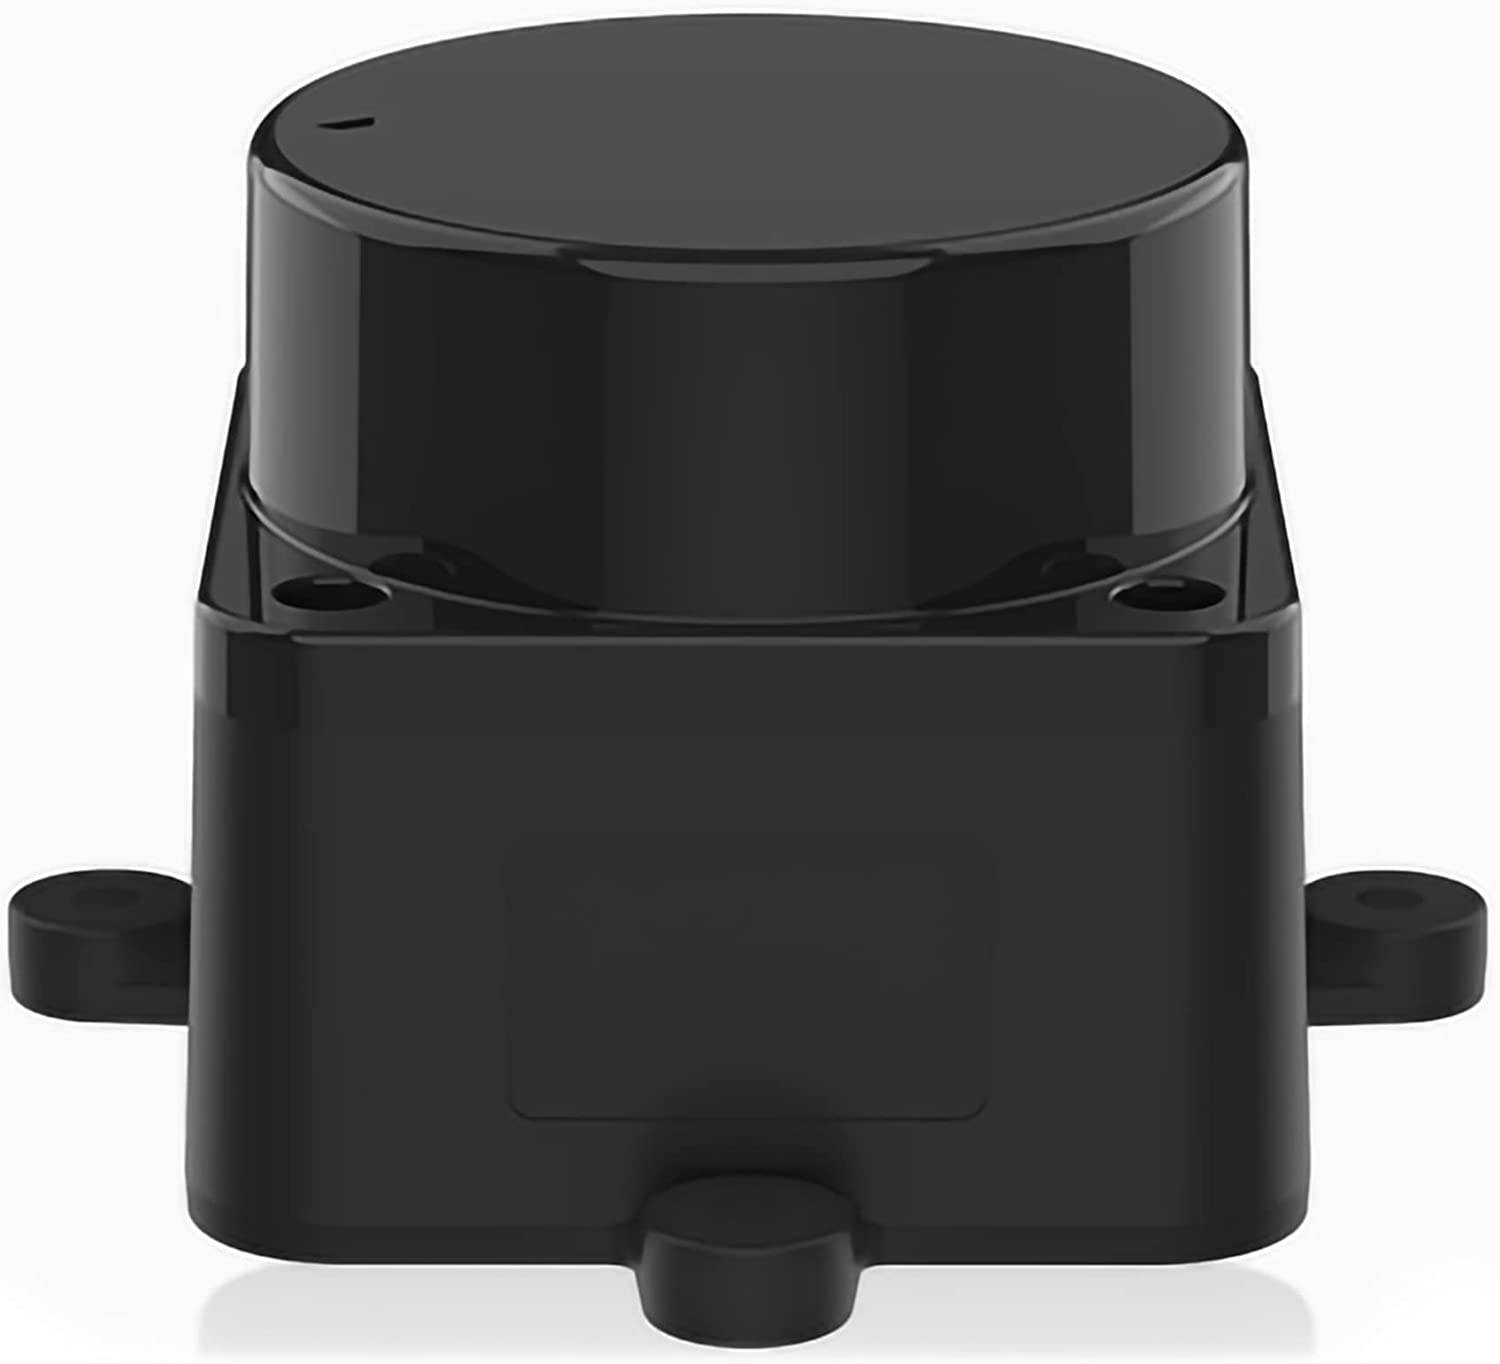
LD-06 — 360° DToF proximity-LiDAR
We willen horizontaal obstakels zien op de UL8. Daarom bestelden we de LDRobot LD-06: 360° DToF LiDAR (~12 m), UART naar de Pixhawk 6X Mini. Besteld 2026-09-06.
Dit is proximity / object avoidance. Geen hoogtesensor. Hoogte omlaag blijft bij de H-Flow.
Waarom LD-06
ArduPilot kent hem native (PRX1_TYPE=16). Hij past op één UART. Goedkoop genoeg om soft OA te leren. Geen surveying-LiDAR — en dat hoeft ook niet tot we veilig kunnen vliegen.
We namen geen Lightware SF45. Die is professioneler en veel duurder. RPLidar is zwaarder. We kijken later naar upgrades als OA écht zwaar moet meespelen.
Wat we doen
Wiring
- Alleen TX van de LD-06 → FC RX.
- PWM-motoringang op de LiDAR niet aansluiten.
- Voeding 5 V — TELEM1 heeft genoeg stroom.
Op onze mapping: TELEM1 / SERIAL1. ELRS blijft op TELEM2. Zie poorten & wiring.
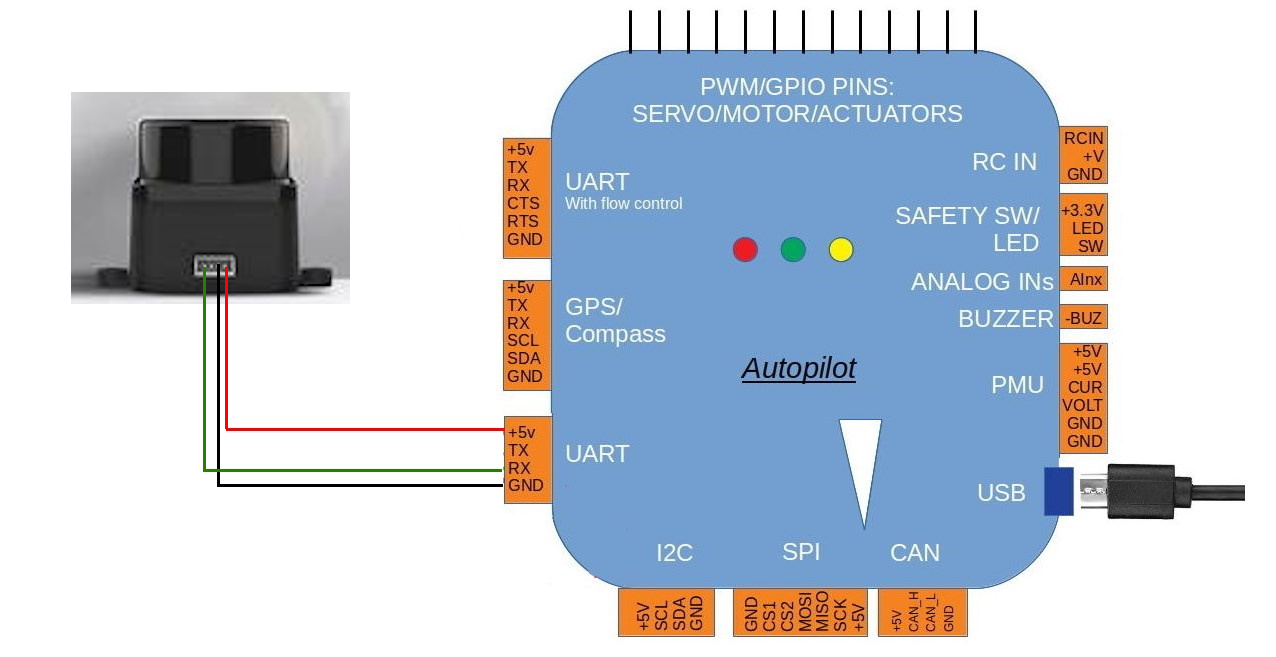
UART TX → FC RX; 5 V voeding
Params (voorbeeld SERIAL1):
| Parameter | Waarde |
|---|---|
SERIAL1_PROTOCOL |
11 (Lidar360) |
SERIAL1_BAUD |
230 (230400) |
PRX1_TYPE |
16 (LD06) |
PRX1_ORIENT |
0 top / 1 ondersteboven |
BRD_SER1_RTSCTS |
0 (vaak nodig) |
Daarna OA aanzetten (OA_TYPE / avoid params) als we actief willen ontwijken. Eerst soft. Open veld. Props af bij bench.
Montage UL8
- Horizontaal, pijl naar voor.
- Vrij zicht: niet blokkeren door F9P-helical, M9N-mast, poten of props.
- Top of onder — onder: lange poten + H-Flow vrij houden.
- H-Flow blijft
RNGFND1omlaag. LD-06 = PRX, geen tweede hoogtesensor.
Stap: obstakelbewustzijn. Setup-notities: ardupilot-setup.md.
Gebruik recente Copter 4.6+ (driver-fixes: PR #27045, PR #27059).
Naslag
| Spec | Waarde |
|---|---|
| Bereik | tot ~12 m |
| Scan | 360° |
| Meetfrequentie | ~4500 Hz |
| Omgevingslicht | ~25–30 kLux (budget outdoor) |
| Interface | UART (TX → FC) |
| Voeding | 5 V |
| Gewicht | ~40–50 g |
| Bescherming | IPX4-klasse |
Wiki: LD-06 · Proximity · Object avoidance · Simple OA · BendyRuler
Verder lezen
- Poorten & wiring — TELEM1 vs TELEM2
- H-Flow — hoogte omlaag (niet de LD-06)
- Stap 6 — obstakelbewustzijn
- Project-intro · ArduPilot-settings
Keuzelog
| Wat | LDRobot LD-06 360° DToF LiDAR |
| Waarom | Horizontale proximity / OA op UART; native ArduPilot |
| Onze keuze | LD-06 op TELEM1; geen primary hoogte; soft OA eerst |
ArduPilot setup
ArduPilot setup — LDRobot LD-06
Gebaseerd op: https://ardupilot.org/copter/docs/common-ld06.html
FC: Pixhawk 6X Mini · firmware: ArduCopter
Hardware
LD-06 5V  ──► 5V (Telem-rail of aparte 5V BEC, genoeg stroom)
LD-06 GND ──► GND
LD-06 TX  ──► FC UARTx RX
LD-06 RX  ──► (niet nodig)
LD-06 PWM ──► (niet aansluiten; default spinsnelheid)
- Monteer horizontaal; pijl op de unit wijst naar de neus.
- Top:
PRX1_ORIENT = 0· ondersteboven:PRX1_ORIENT = 1. - Zorg dat GPS-masten, poten en props het scanvlak niet permanent blokkeren.
Parameters (voorbeeld SERIAL1 / Telem1)
Pas SERIALn aan naar de poort die je echt gebruikt (niet de ELRS-poort).
| Parameter | Waarde | Betekenis |
|---|---|---|
SERIAL1_PROTOCOL |
11 |
Lidar360 |
SERIAL1_BAUD |
230 |
230400 baud |
PRX1_TYPE |
16 |
LD06 |
PRX1_ORIENT |
0 of 1 |
top / onder |
BRD_SER1_RTSCTS |
0 |
flow control uit (vaak verplicht op Telem1/2) |
Herstart FC na schrijven.
Controleren
- Mission Planner → Flight Data → Status: proximity /
prxafstanden moeten meebewegen. - Messages: geen “No data from lidar” / serial errors.
- Draai handmatig een obstakel rondom: sector-afstanden moeten updaten.
Antenne / frame in het scanvlak
Als een GPS-helical, ELRS-antenne of poot permanent in de 360°-scan zit, laat ArduPilot die sector negeren (exclusion zone):
| Parameter | Voorbeeld | Betekenis |
|---|---|---|
PRX1_IGN_ANG1 |
180 |
Middelpunt van de blinde sector (0° = neus) |
PRX1_IGN_WID1 |
40 |
Breedte in graden (±20° rond dat middelpunt) |
- Tot meerdere sectoren:
PRX1_IGN_ANG2/WID2, enz. - Eerst hoek meten in MP Proximity-view, dan WID iets ruimer zetten dan het obstakel.
- Liever eerst montage verbeteren; ignore is voor onvermijdelijke frame-delen.
Optioneel bij takeoff/landing: PRX_IGN_GND = 1 (grond als obstakel negeren).
Object avoidance (optioneel, ná stabiele proximity)
Zie ArduPilot object-avoidance docs. Typisch:
- Avoidance inschakelen (
OA_TYPE/ gerelateerde avoid-params volgens firmwareversie) - Marges conservatief houden op UL8 (niet agressief dichtbij bomen/muren testen)
- Eerst Loiter/AltHold met avoid soft; Auto/BendyRuler later
Conflict met andere sensoren
| Sensor | Rol | Let op |
|---|---|---|
| H-Flow | Optical flow + hoogte (FLOW / RNGFND1) |
Blijft omlaag; niet vervangen door LD-06 |
| M9N + F9P | GNSS | Top-mount LD-06 vrijhouden van helical |
| XR4 ELRS | RC UART | Eigen serial; niet delen met LD-06 |
Bekende beperkingen
- Fel zonlicht / glazen / dunne takken: budget-ToF kan ruis geven (SF45 is outdoor-sterker).
- 360° + OA kost CPU — Pixhawk 6X Mini aankan het, maar begin met 1 proximity-sensor.
- Geen vervanging voor VLOS / FPV-blik vooruit.
Foto’s