


Stap 3 — Positie & heading
Met voeding en FC rond (stap 2) hangen we positie en oriëntatie eraan. Micro M9N op GPS2. H-RTK F9P Helical en later H-Flow via de CAN Hub. Poortplan: poorten & wiring.
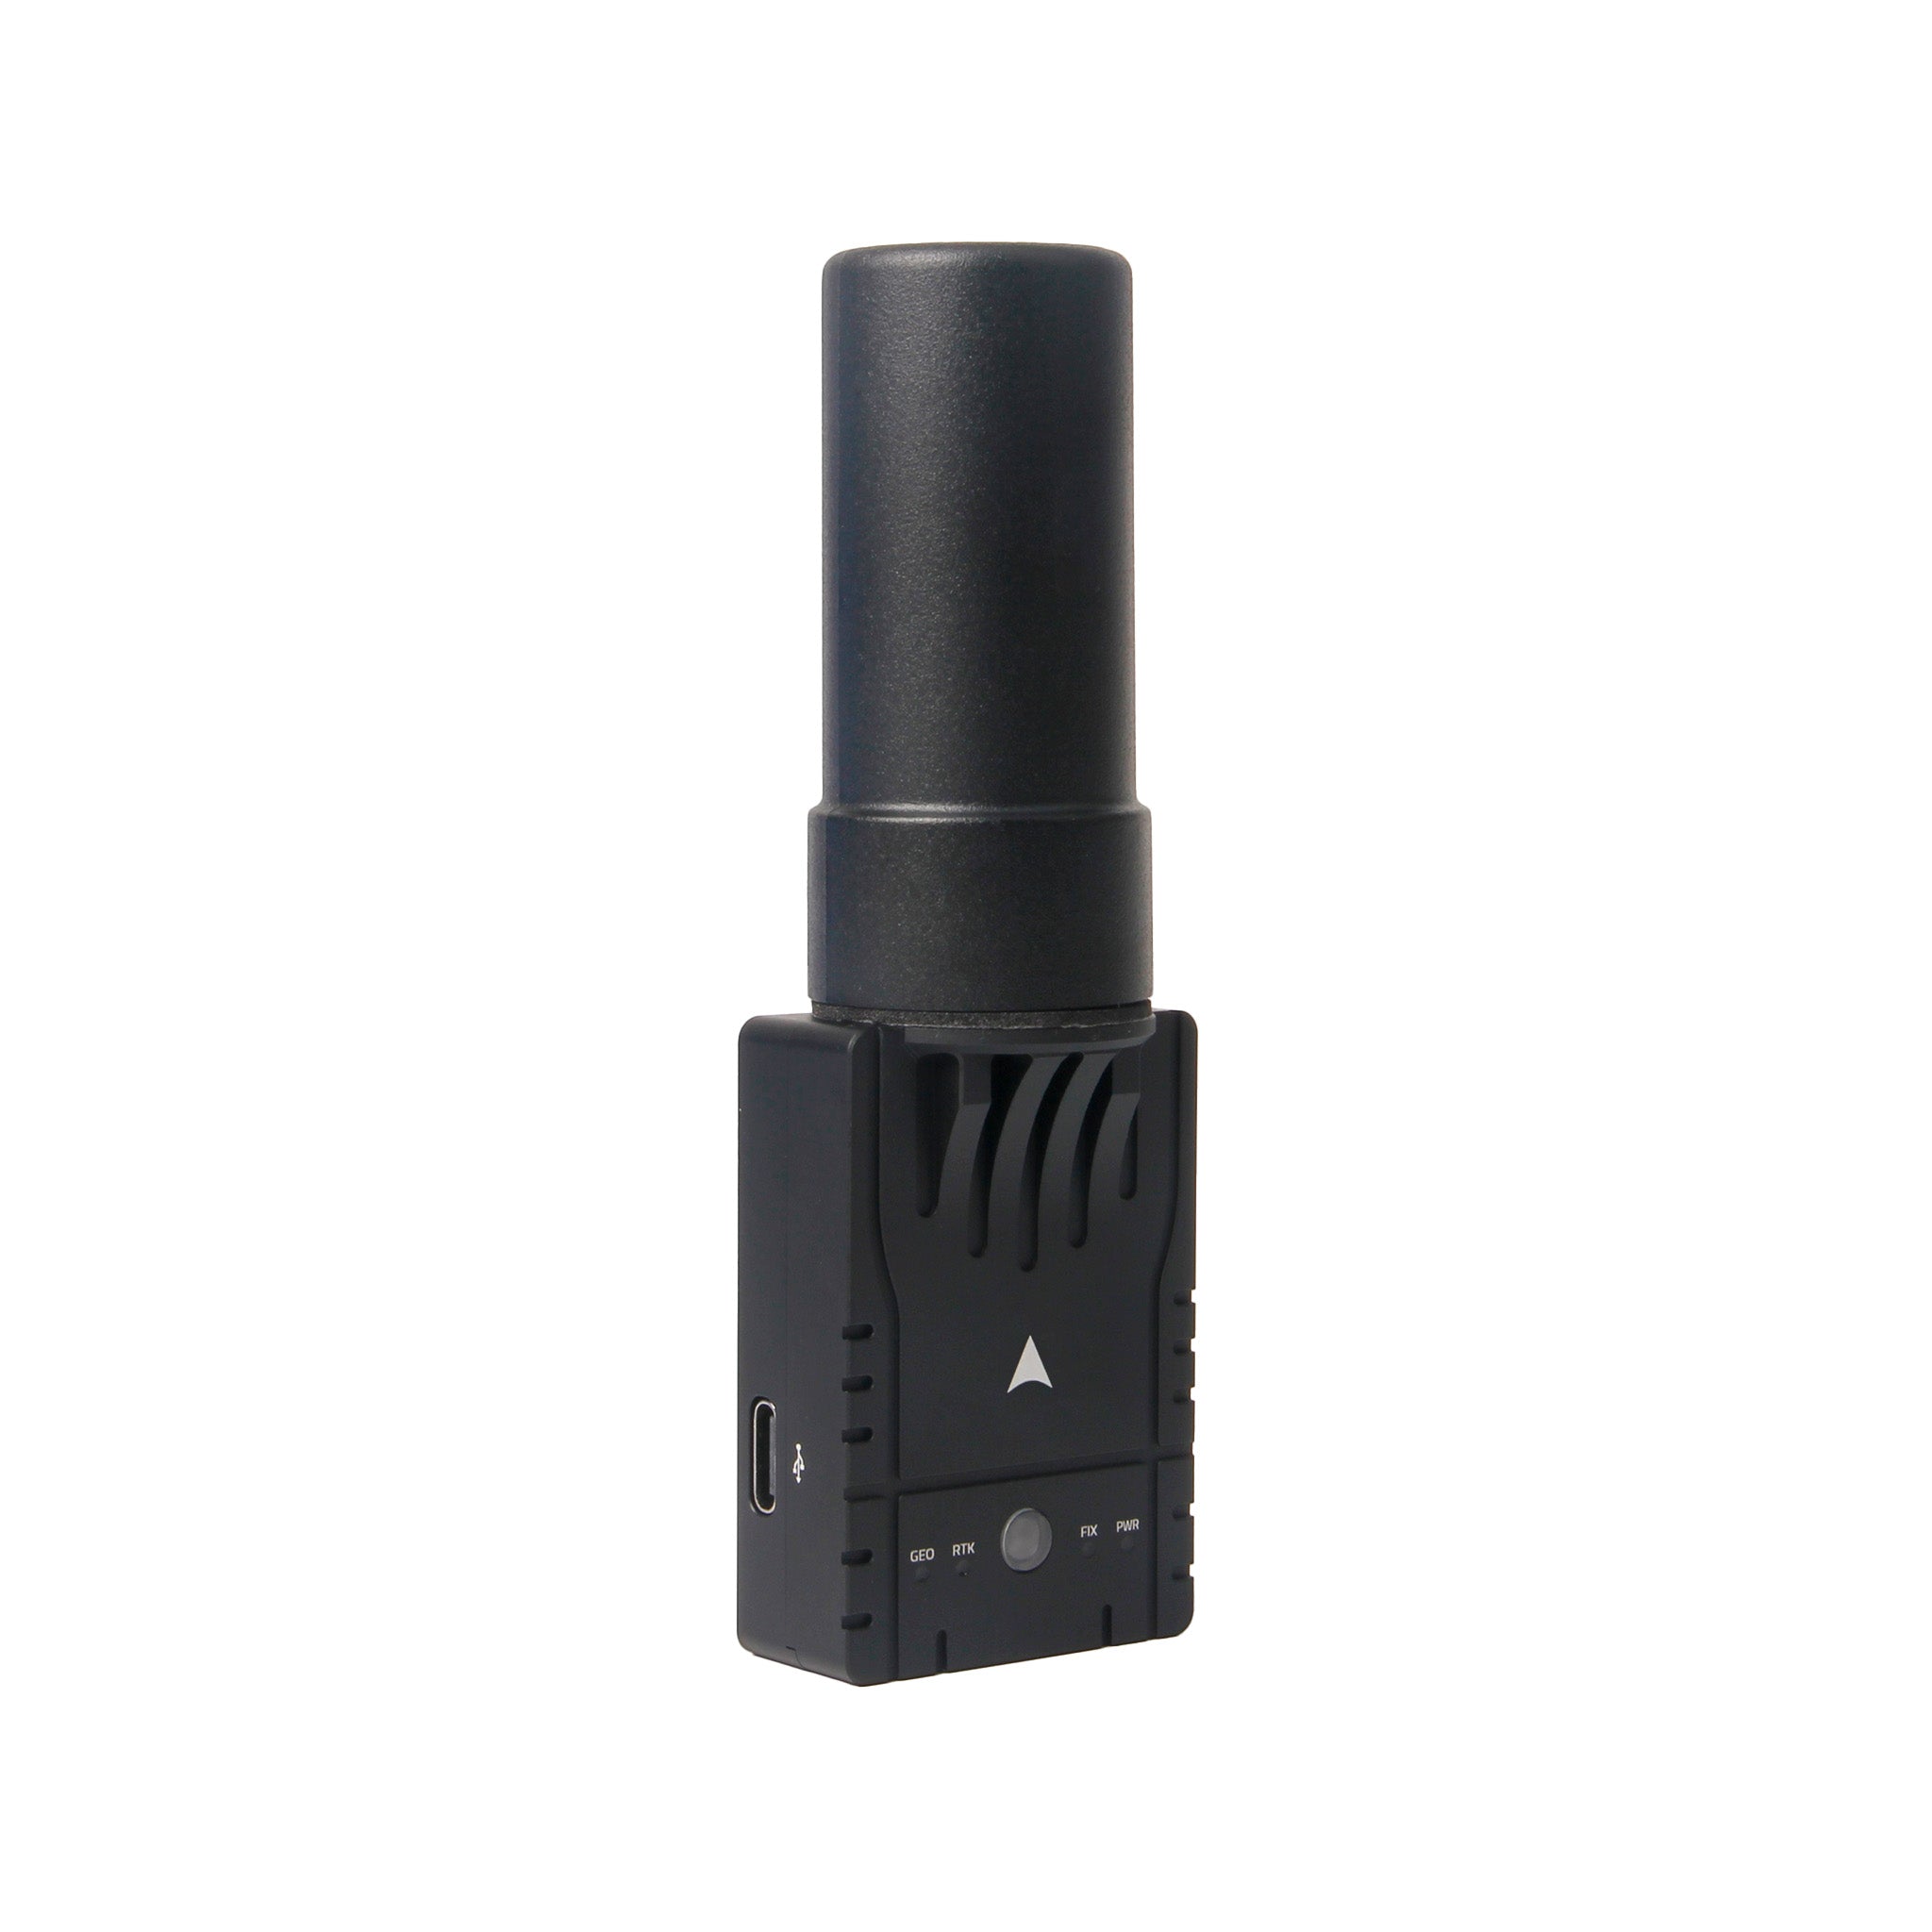
H-RTK F9P Helical
Meer beelden
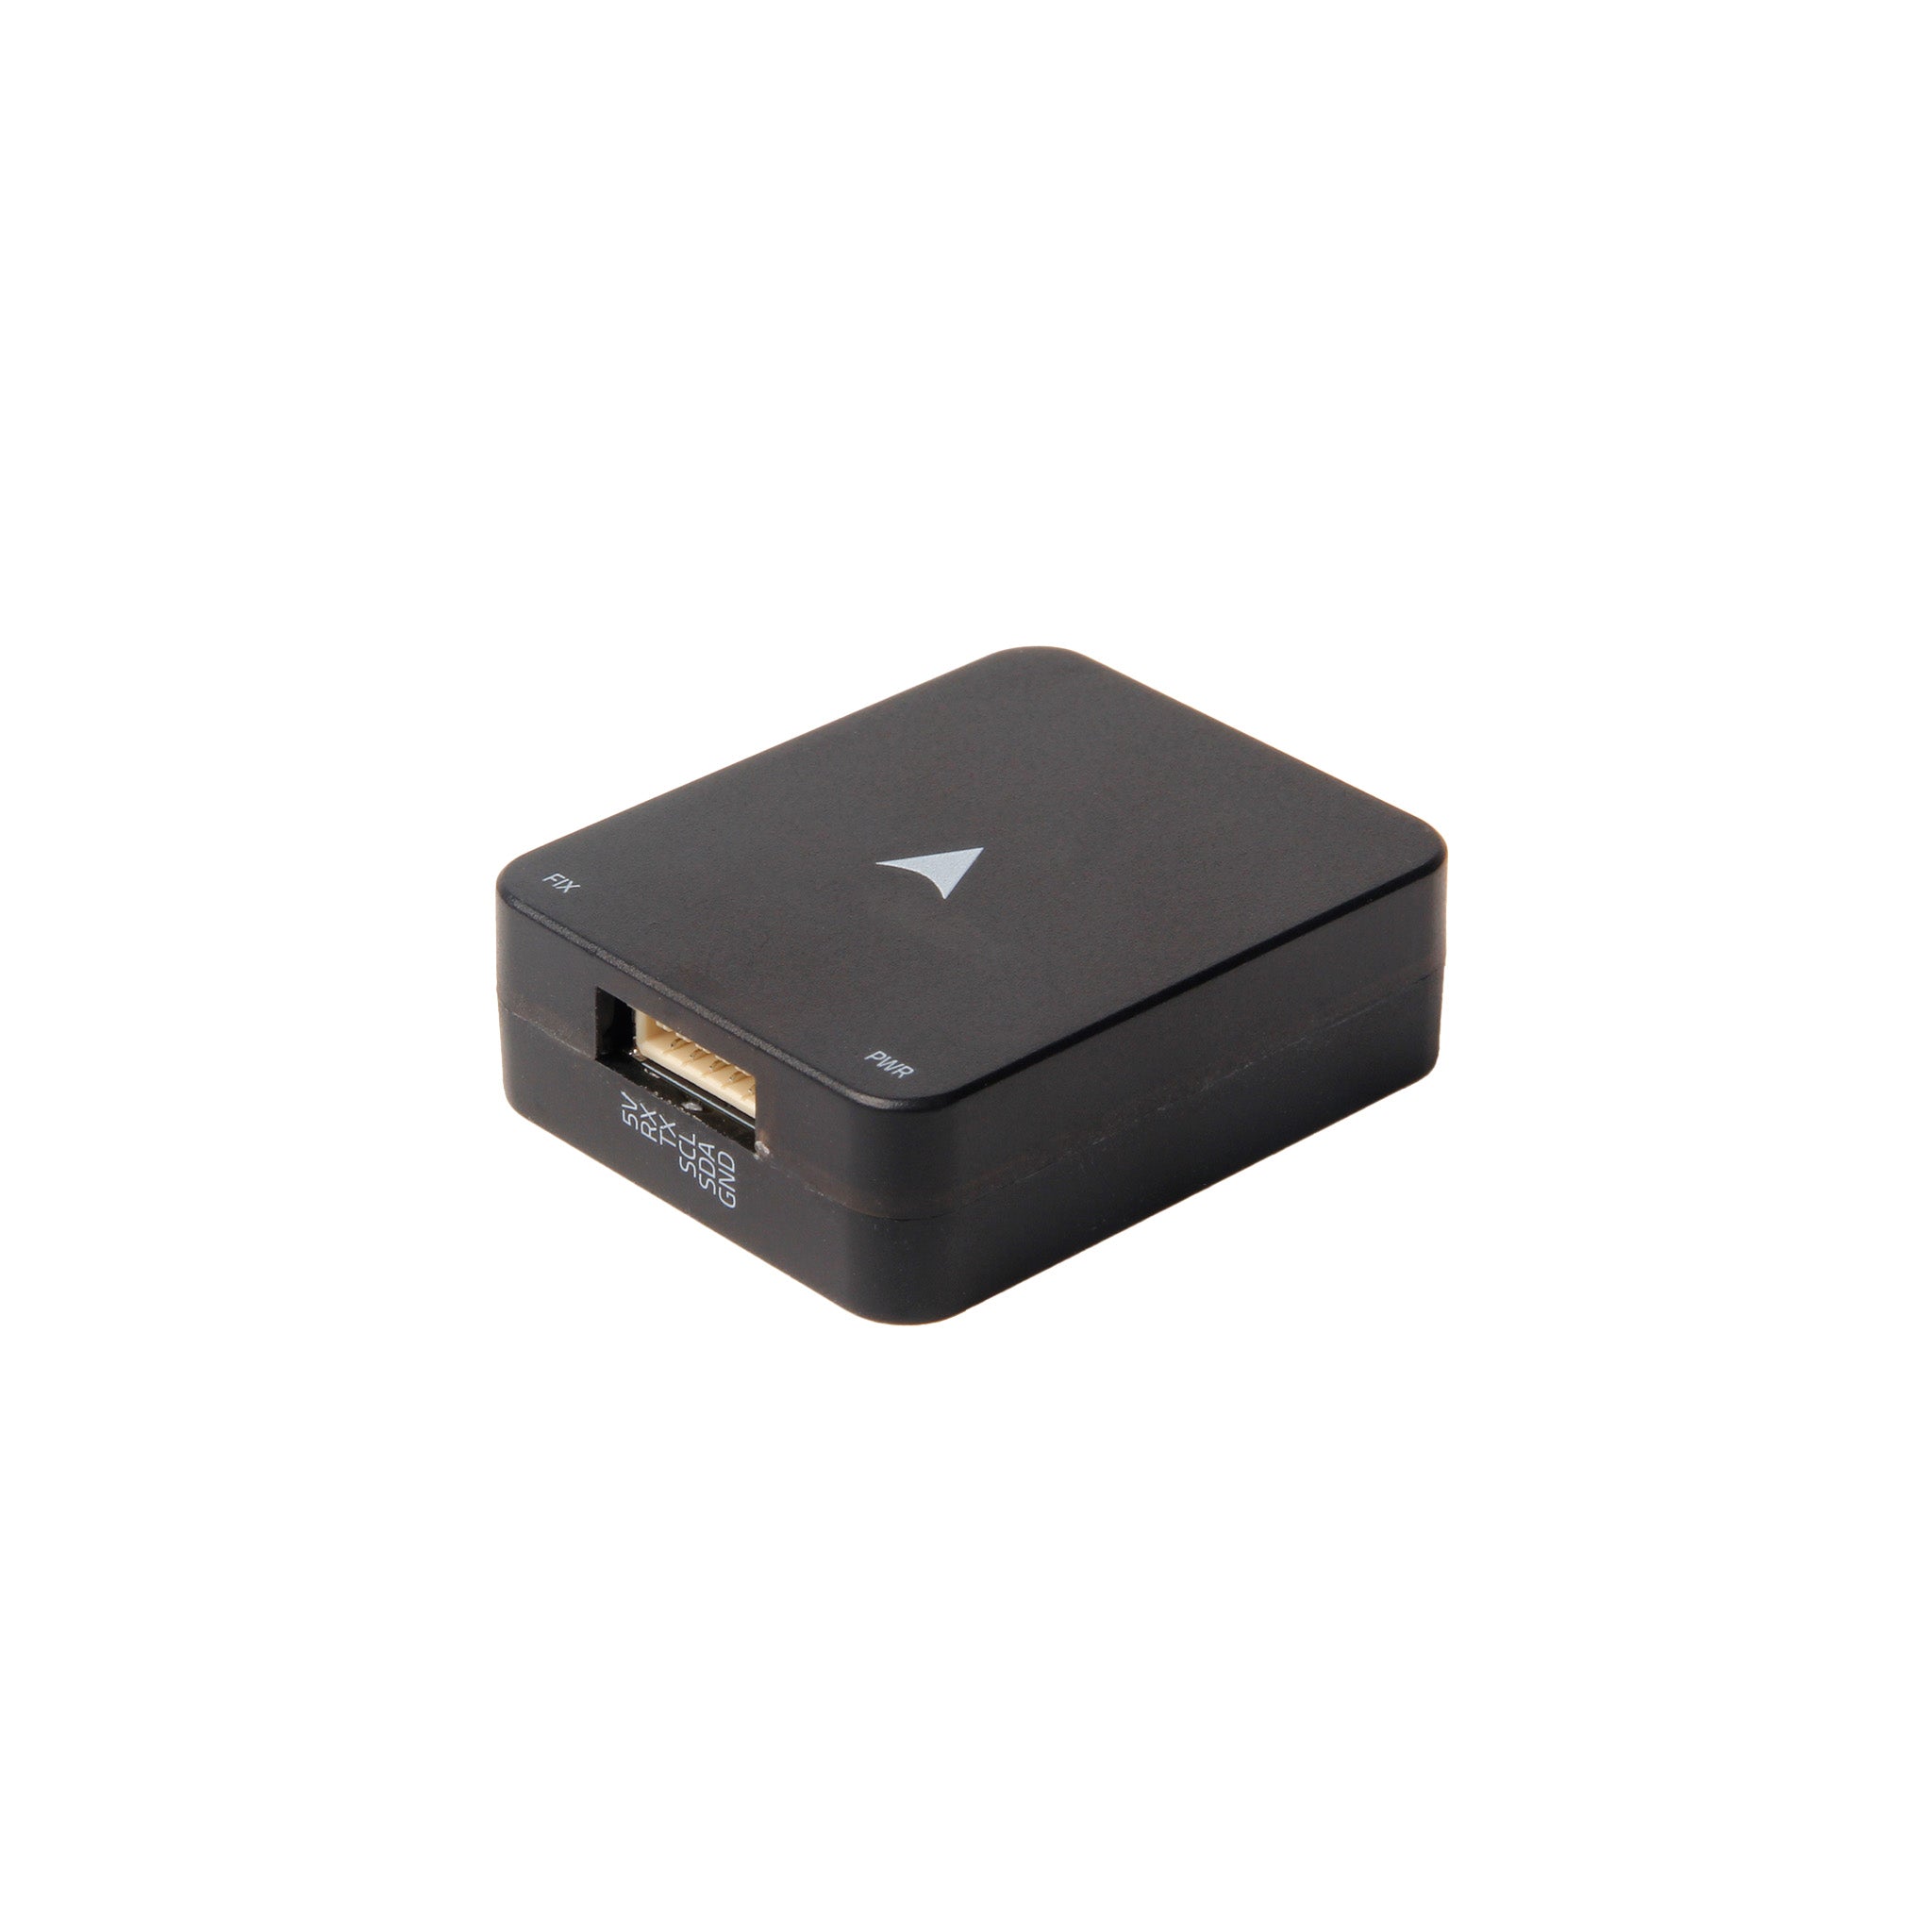
Micro M9N GPS
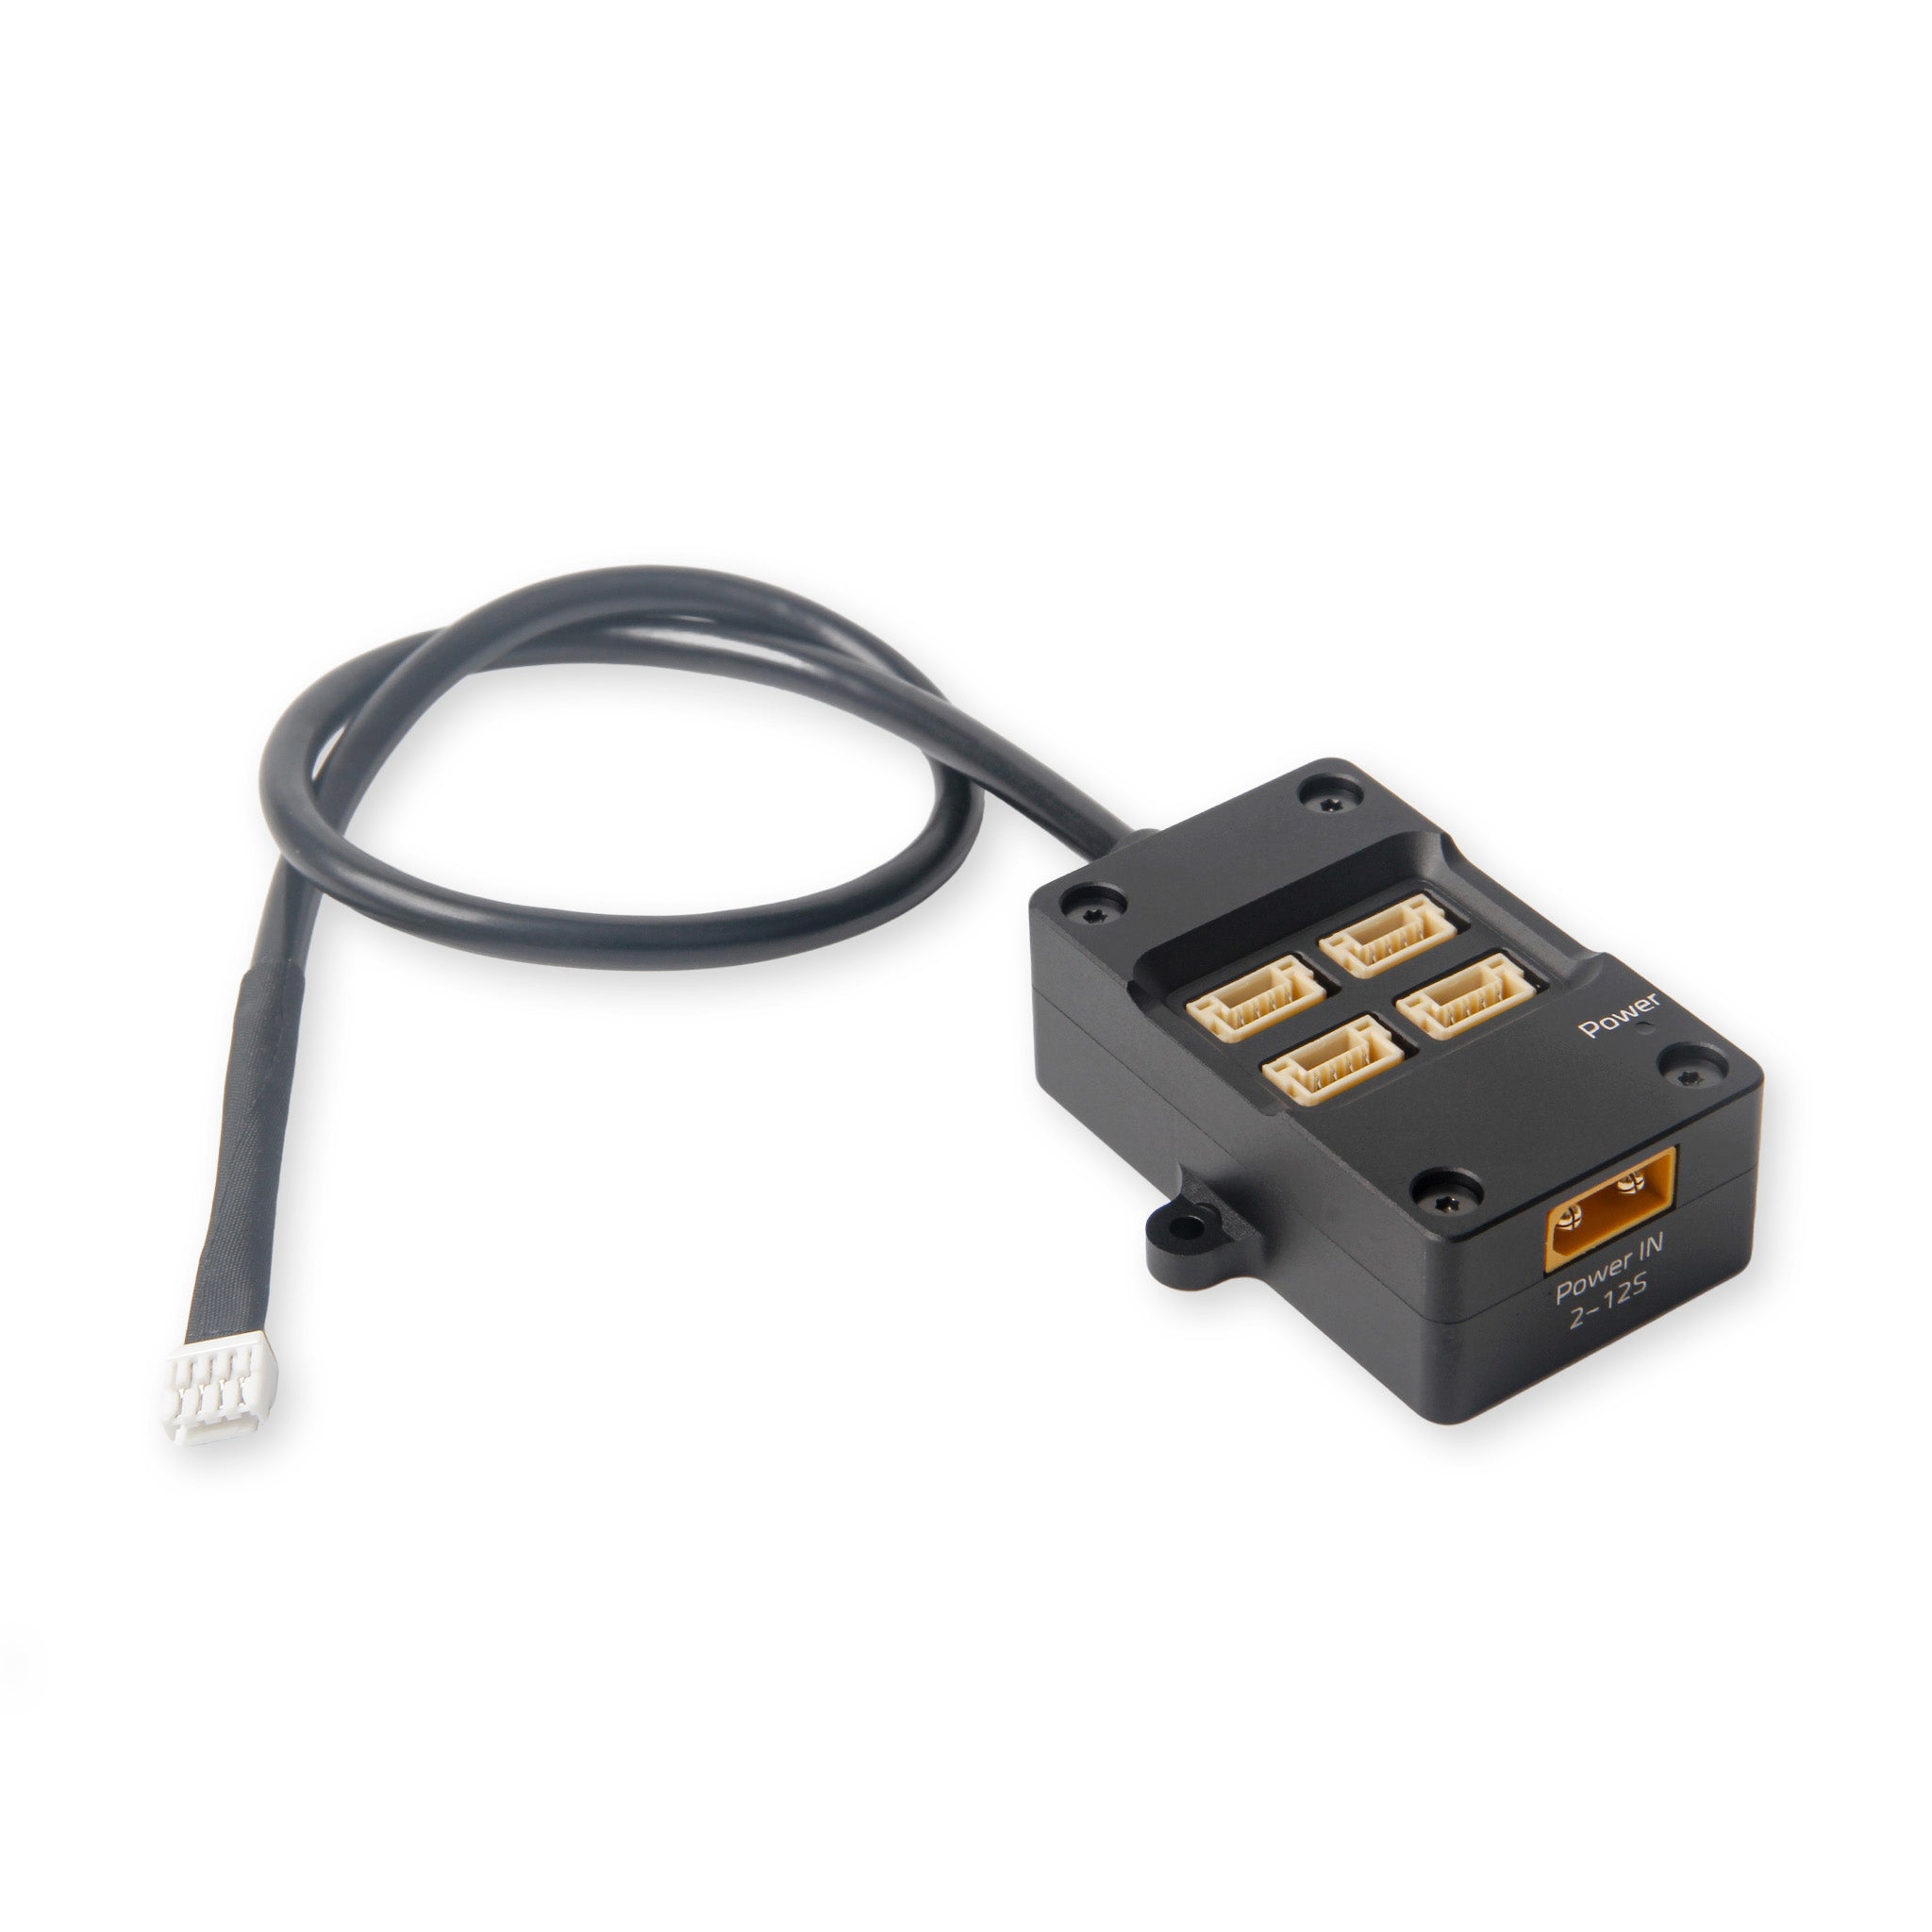
CAN Hub
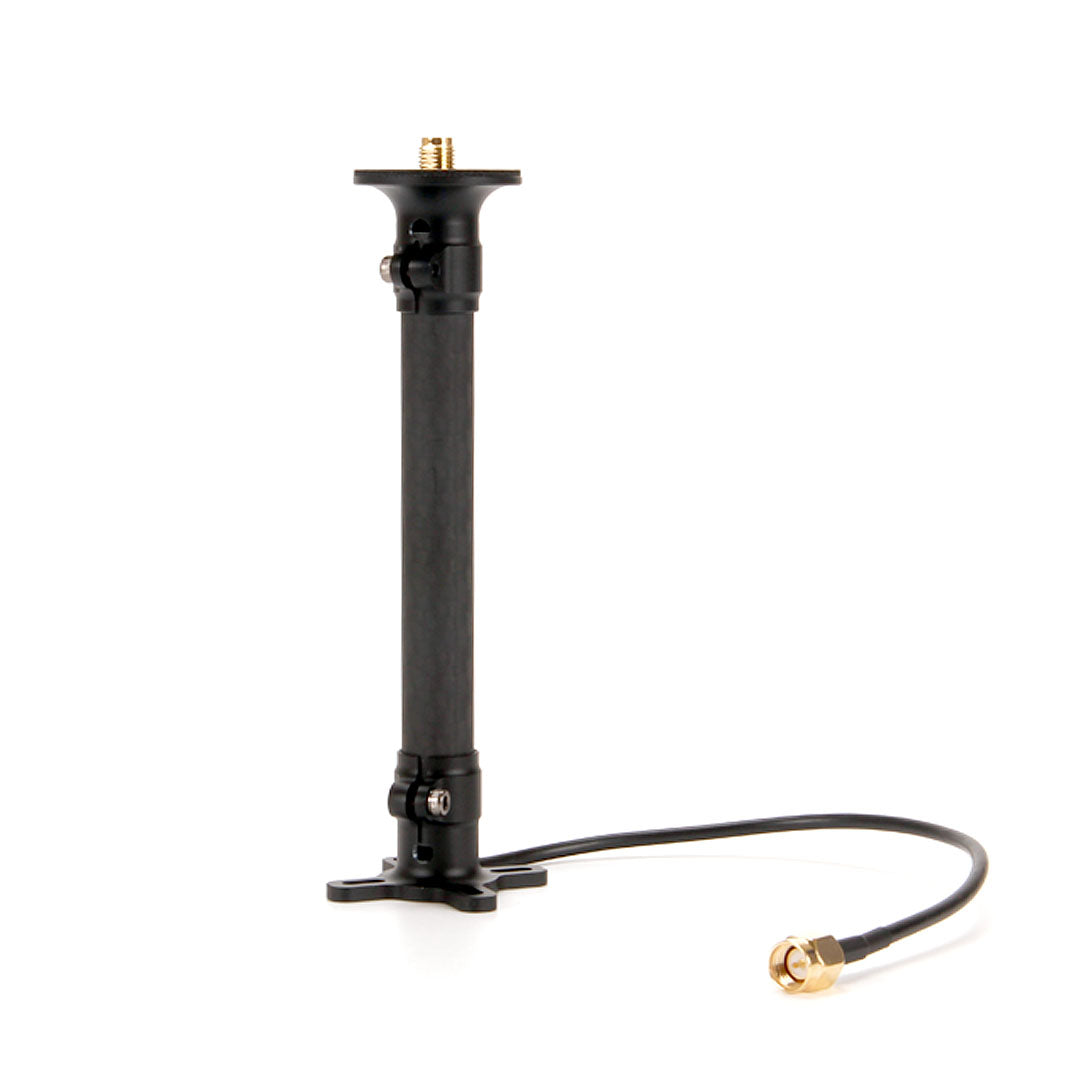
Helical mount
Wat we kiezen
Twee GPS-paden. M9N op UART. F9P op DroneCAN. Compass ver van ESC, power en video. Zo houden we heading bruikbaar tot we veilig kunnen vliegen.
Wat we doen
- Micro M9N op GPS2. Compass ver van ESC/power/video houden.
- CAN Hub op CAN1. H-RTK F9P Helical (+ mount) en later H-Flow op de hub. 120 Ω-terminatie checken.
- ArduPilot CAN1 aanzetten:
CAN_P1_DRIVER=1→ reboot →CAN_P1_BITRATE(Holybro meestal 1 Mbit/s) →CAN_D1_PROTOCOL=1+ uniekeCAN_D1_UC_NODE→ reboot. Details: CAN Hub. - Mastjes / helical: vrije hemelzicht. Minimale metal/carbon-schaduw.
- Mission Planner → Optional Hardware → DroneCAN/UAVCAN → MAVLinkCAN1: F9P (en H-Flow) moeten als nodes verschijnen.
- Compass-kalibratie en GPS-fix-check buiten.
Handleidingen
- CAN Hub — DroneCAN FC-kant (onze checklist) — bitrate, node-ID’s, Mission Planner-panel
- IQ Motion — DroneCAN + flight controller — generieke ArduPilot CAN-enable (ESC-delen negeren; wij hebben PWM/DShot ESC’s)
- ArduPilot — DroneCAN Setup (advanced) — GPS type 9, rangefinder type 24, DNA/SLCAN
- Holybro — H-RTK F9P DroneCAN overview
- Holybro — H-RTK ArduPilot setup
- ArduPilot — Compass calibration
- ArduPilot — Magnetic interference
- Holybro — CAN termination (DroneCAN)
Video
ArduPilot Compass Setup Pro Tips — avoid toilet-bowling — YouTube
How to configure DroneCAN on ArduPilot — YouTube
Verder lezen
- Micro M9N GPS
- CAN Hub
- H-RTK F9P Helical
- H-RTK Helical mount
- Poorten & wiring
- Stap 4 — Radio & telemetrie
Klaar wanneer
Beide GPS-paden werken. Heading/compass is bruikbaar. Interferentie is acceptabel laag.
Keuzelog
| Wat | Dual GPS + DroneCAN |
| Waarom | Positie en heading moeten kloppen vóór radio-checks en de eerste vlucht |
| Onze keuze | M9N op GPS2; F9P (+ later H-Flow) via CAN Hub op CAN1 |
Foto’s