


Stap 7 — Config & eerste vluchten
Alles hangt. Tijd voor parameters, kalibratie en een rustige eerste vlucht (maiden). Volg eerdere stappen terug als radio, GPS of power nog wankelen. Firmware: firmware-pagina.
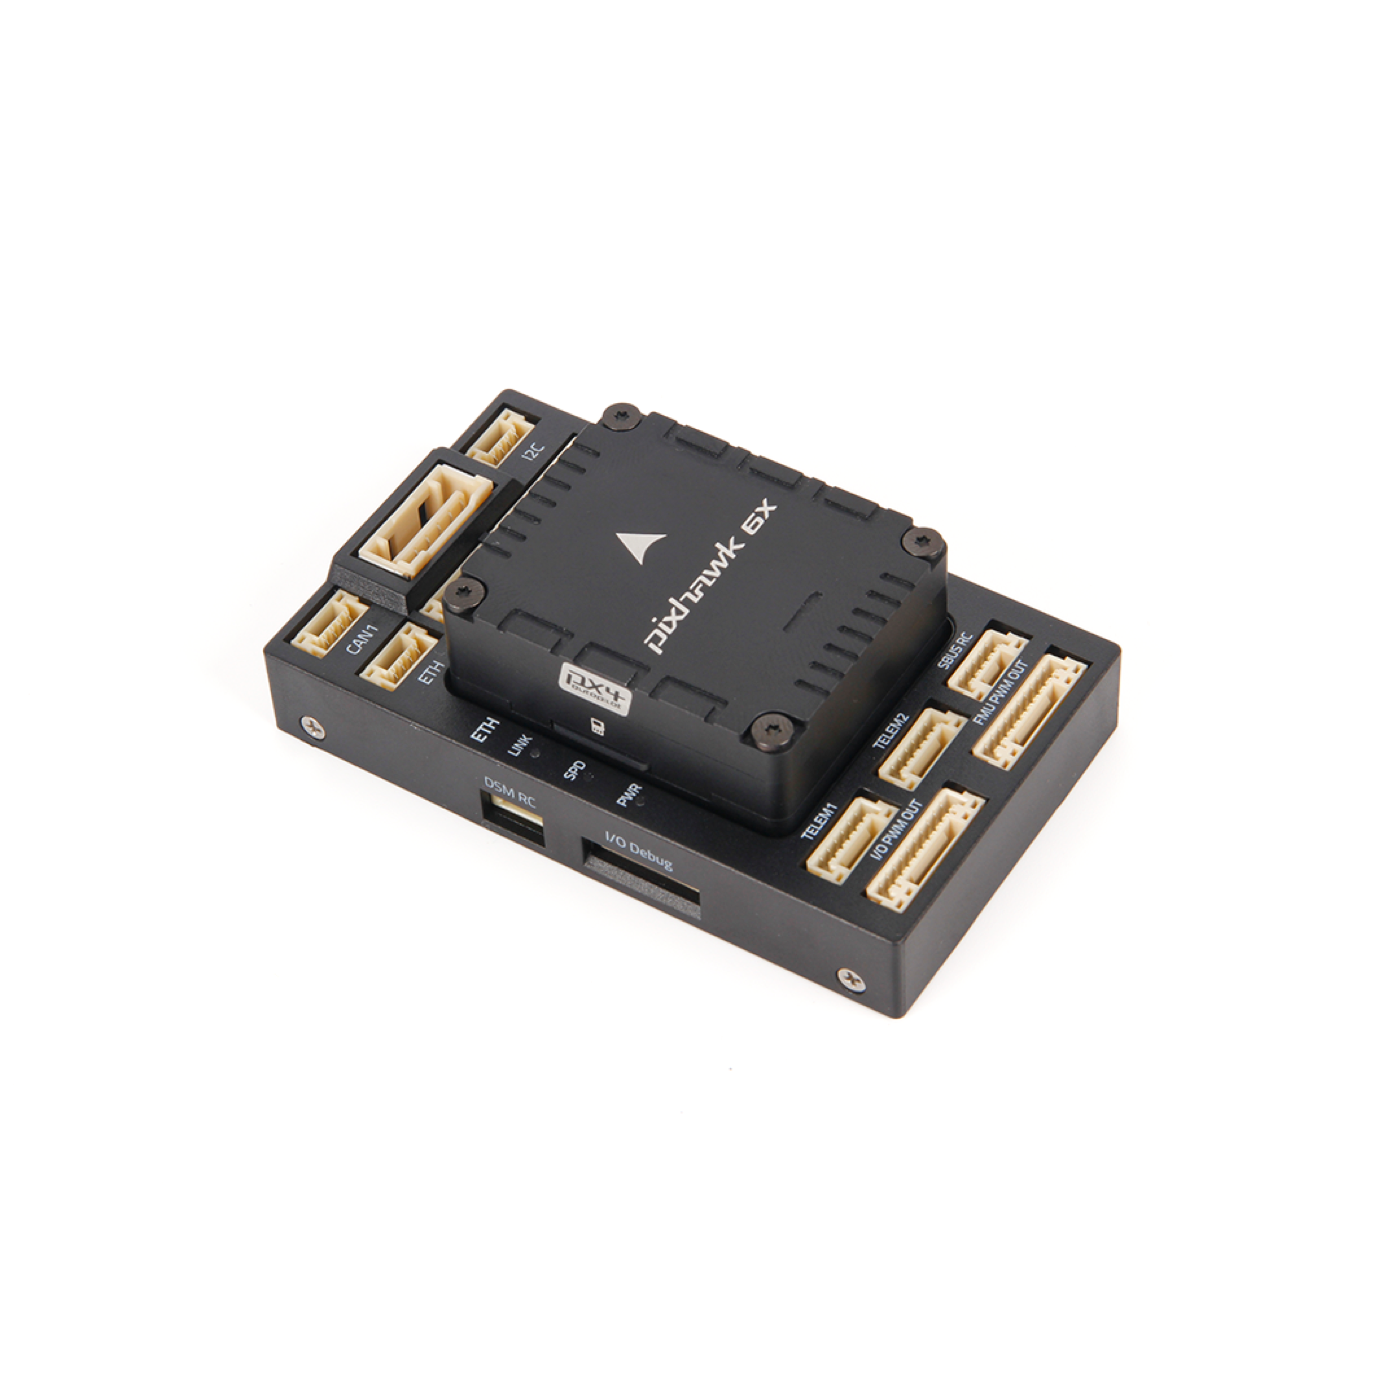
Pixhawk 6X Mini — klaar voor setup
Meer beelden
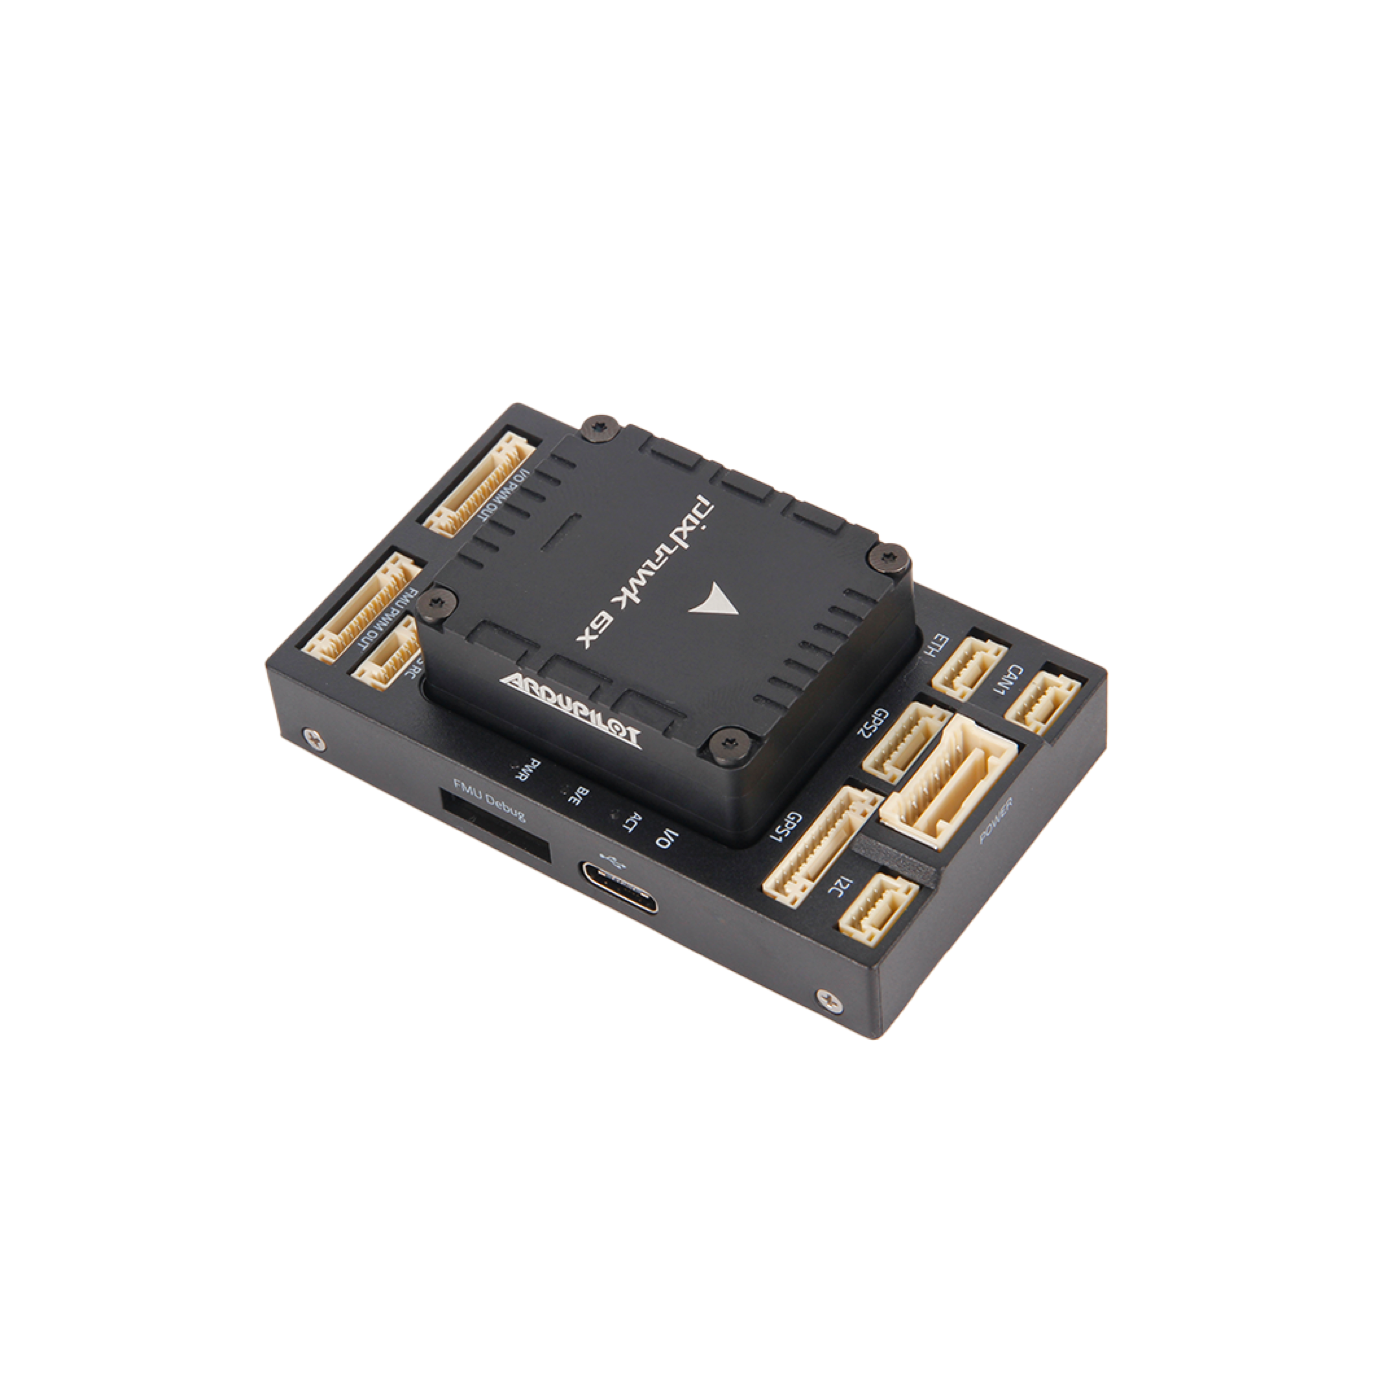
Stack / module
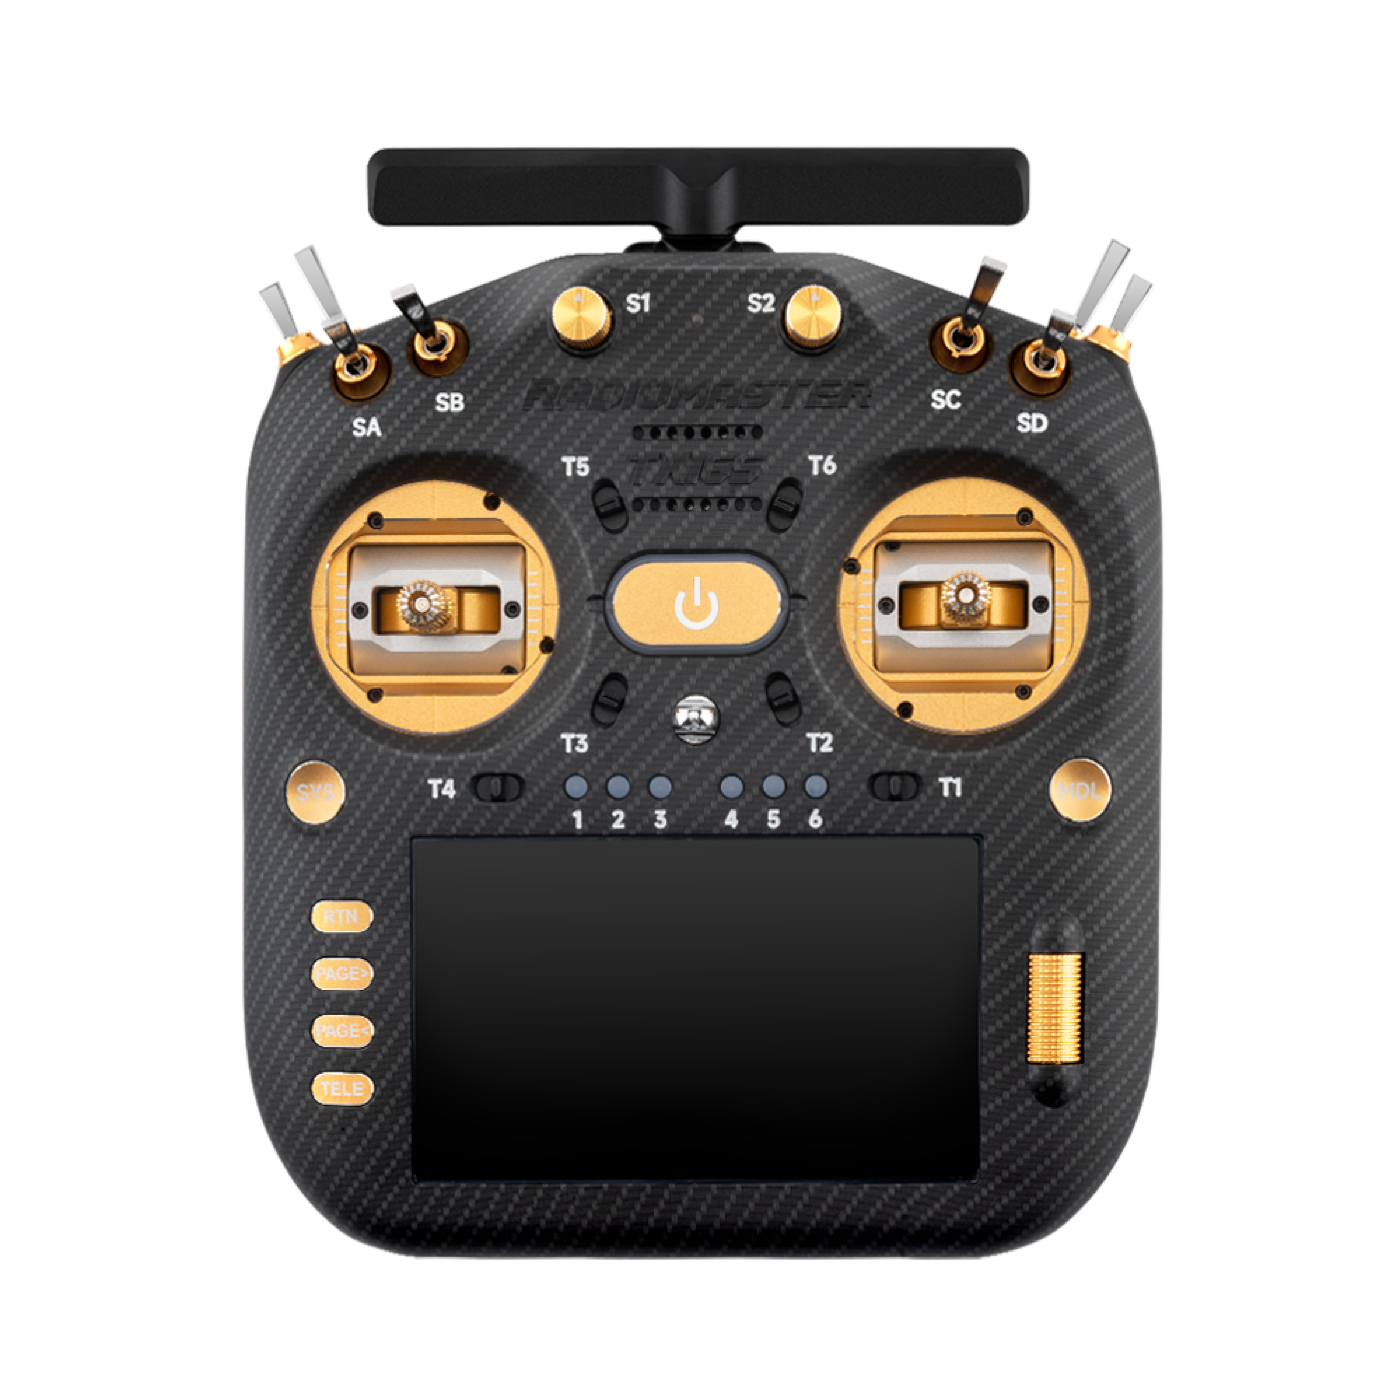
TX16S voor radio-kalibratie
Wat we kiezen
Eerst handmatige en stabiele modi. Auto en missies pas daarna. Failsafe, geofence, arming-checks en logging aan. PID alleen in kleine stappen.
Wat we doen
- Frame-type, motor-order, ESC-protocol (DShot) en batterijparameters vastzetten.
- Accel/compass/radio/ESC-kalibratie (zonder props waar voorgeschreven).
- Failsafe, geofence, arming-checks en logging inschakelen.
- Eerste vluchten: Stabilize → AltHold → Loiter/PosHold. Pas daarna Auto.
- Logs analyseren. PID/filter alleen stapsgewijs aanpassen.
Handleidingen
- ArduPilot — Mandatory hardware configuration
- Mission Planner — Initial setup
- ArduPilot — Flight modes (Copter)
- ArduPilot — Tips for new pilots
- Complete hardware & tuning intro (video series)
Video
Complete ArduPilot Tuning Guide — Part 1 Hardware and Setup — YouTube
First flight — Stabilize, AltHold, PosHold and Autotune — YouTube
Verder lezen
- Pixhawk 6X Mini
- ArduPilot-settings — voortgang
- ArduPilot + ELRS setup
- Stap 4 — Radio & telemetrie
- Stap 8 — Autonomie uitbreiden
Klaar wanneer
Handmatige/stabiele modi zijn betrouwbaar. Auto/waypoints zijn getest op een open veld.
Keuzelog
| Wat | Kalibratie, failsafe, eerste vlucht |
| Waarom | Tot we veilig kunnen vliegen |
| Onze keuze | Stabilize → AltHold → Loiter eerst; Auto later; kleine PID-stappen |
Foto’s