


Stap 8 — Autonomie uitbreiden
Na stabiele handvluchten breiden we missies uit. Betere sensorfusie. Duidelijke abort-paden. Rijkere taken bewaren we voor later. Backlog: later. Intro: wat we bouwen.
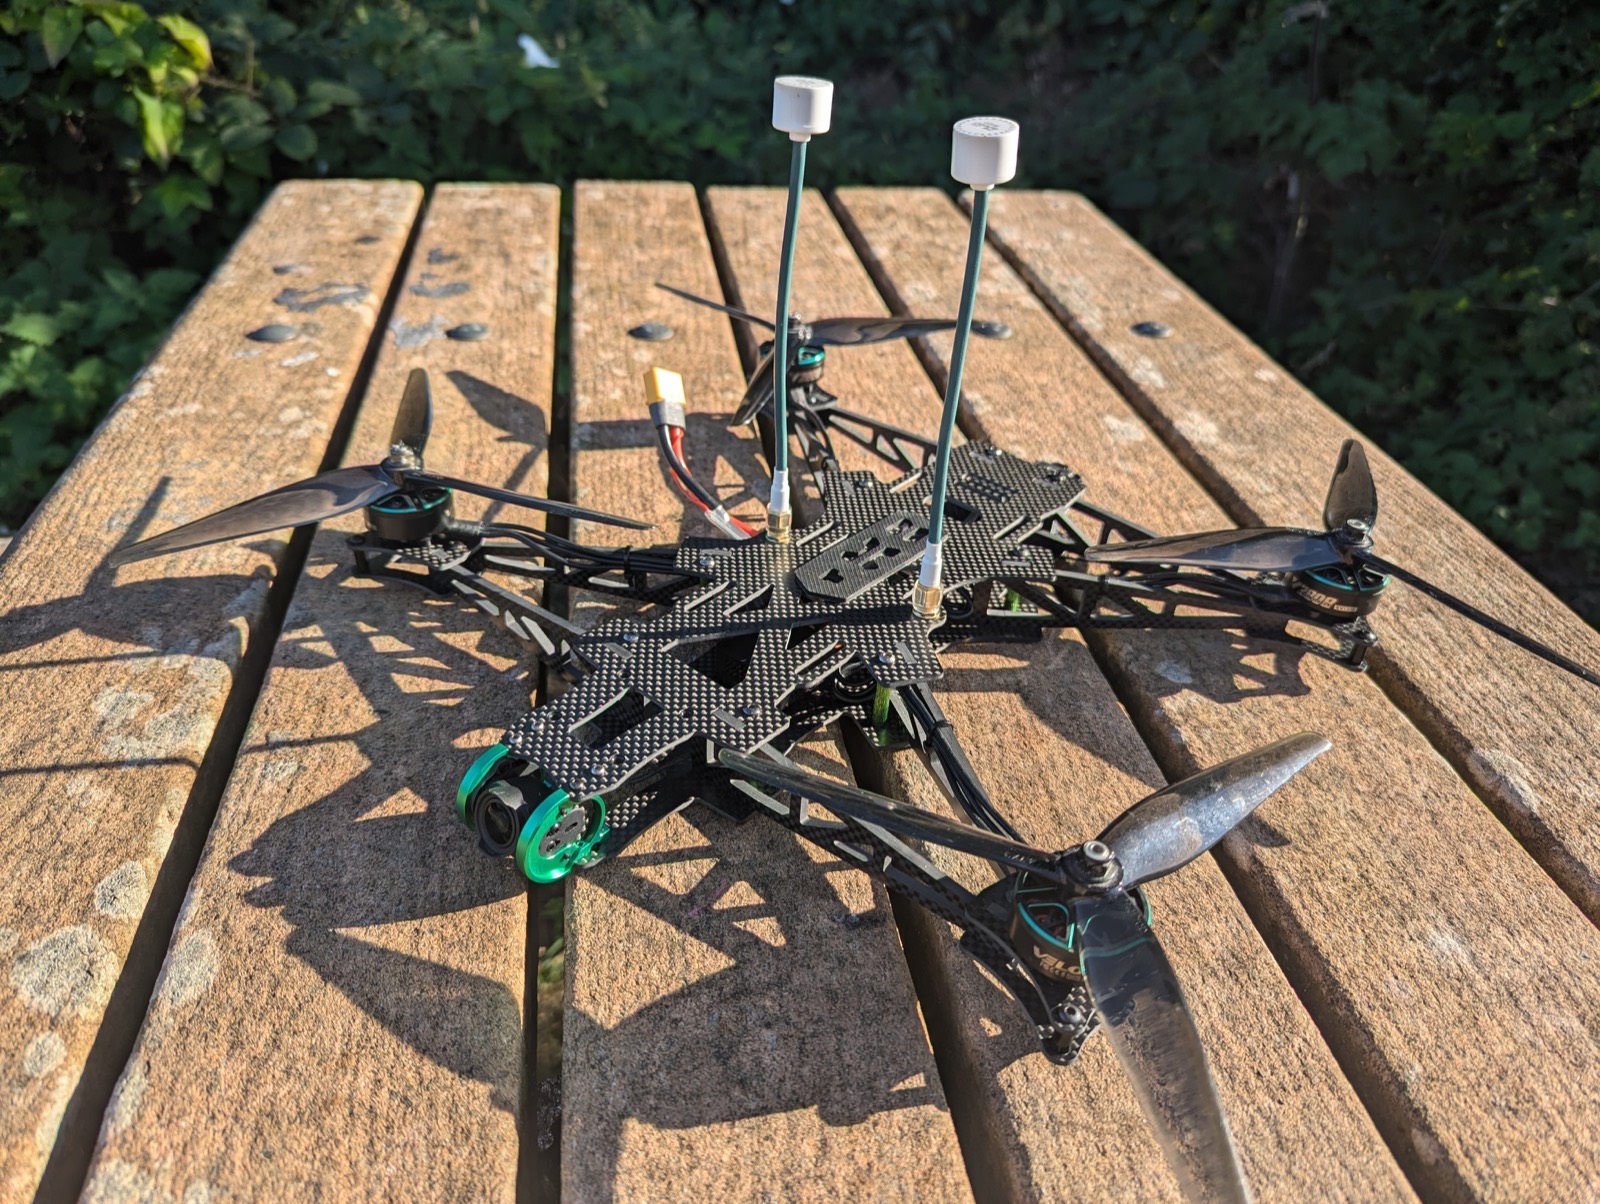
UL8 build — klaar voor missies
Meer beelden
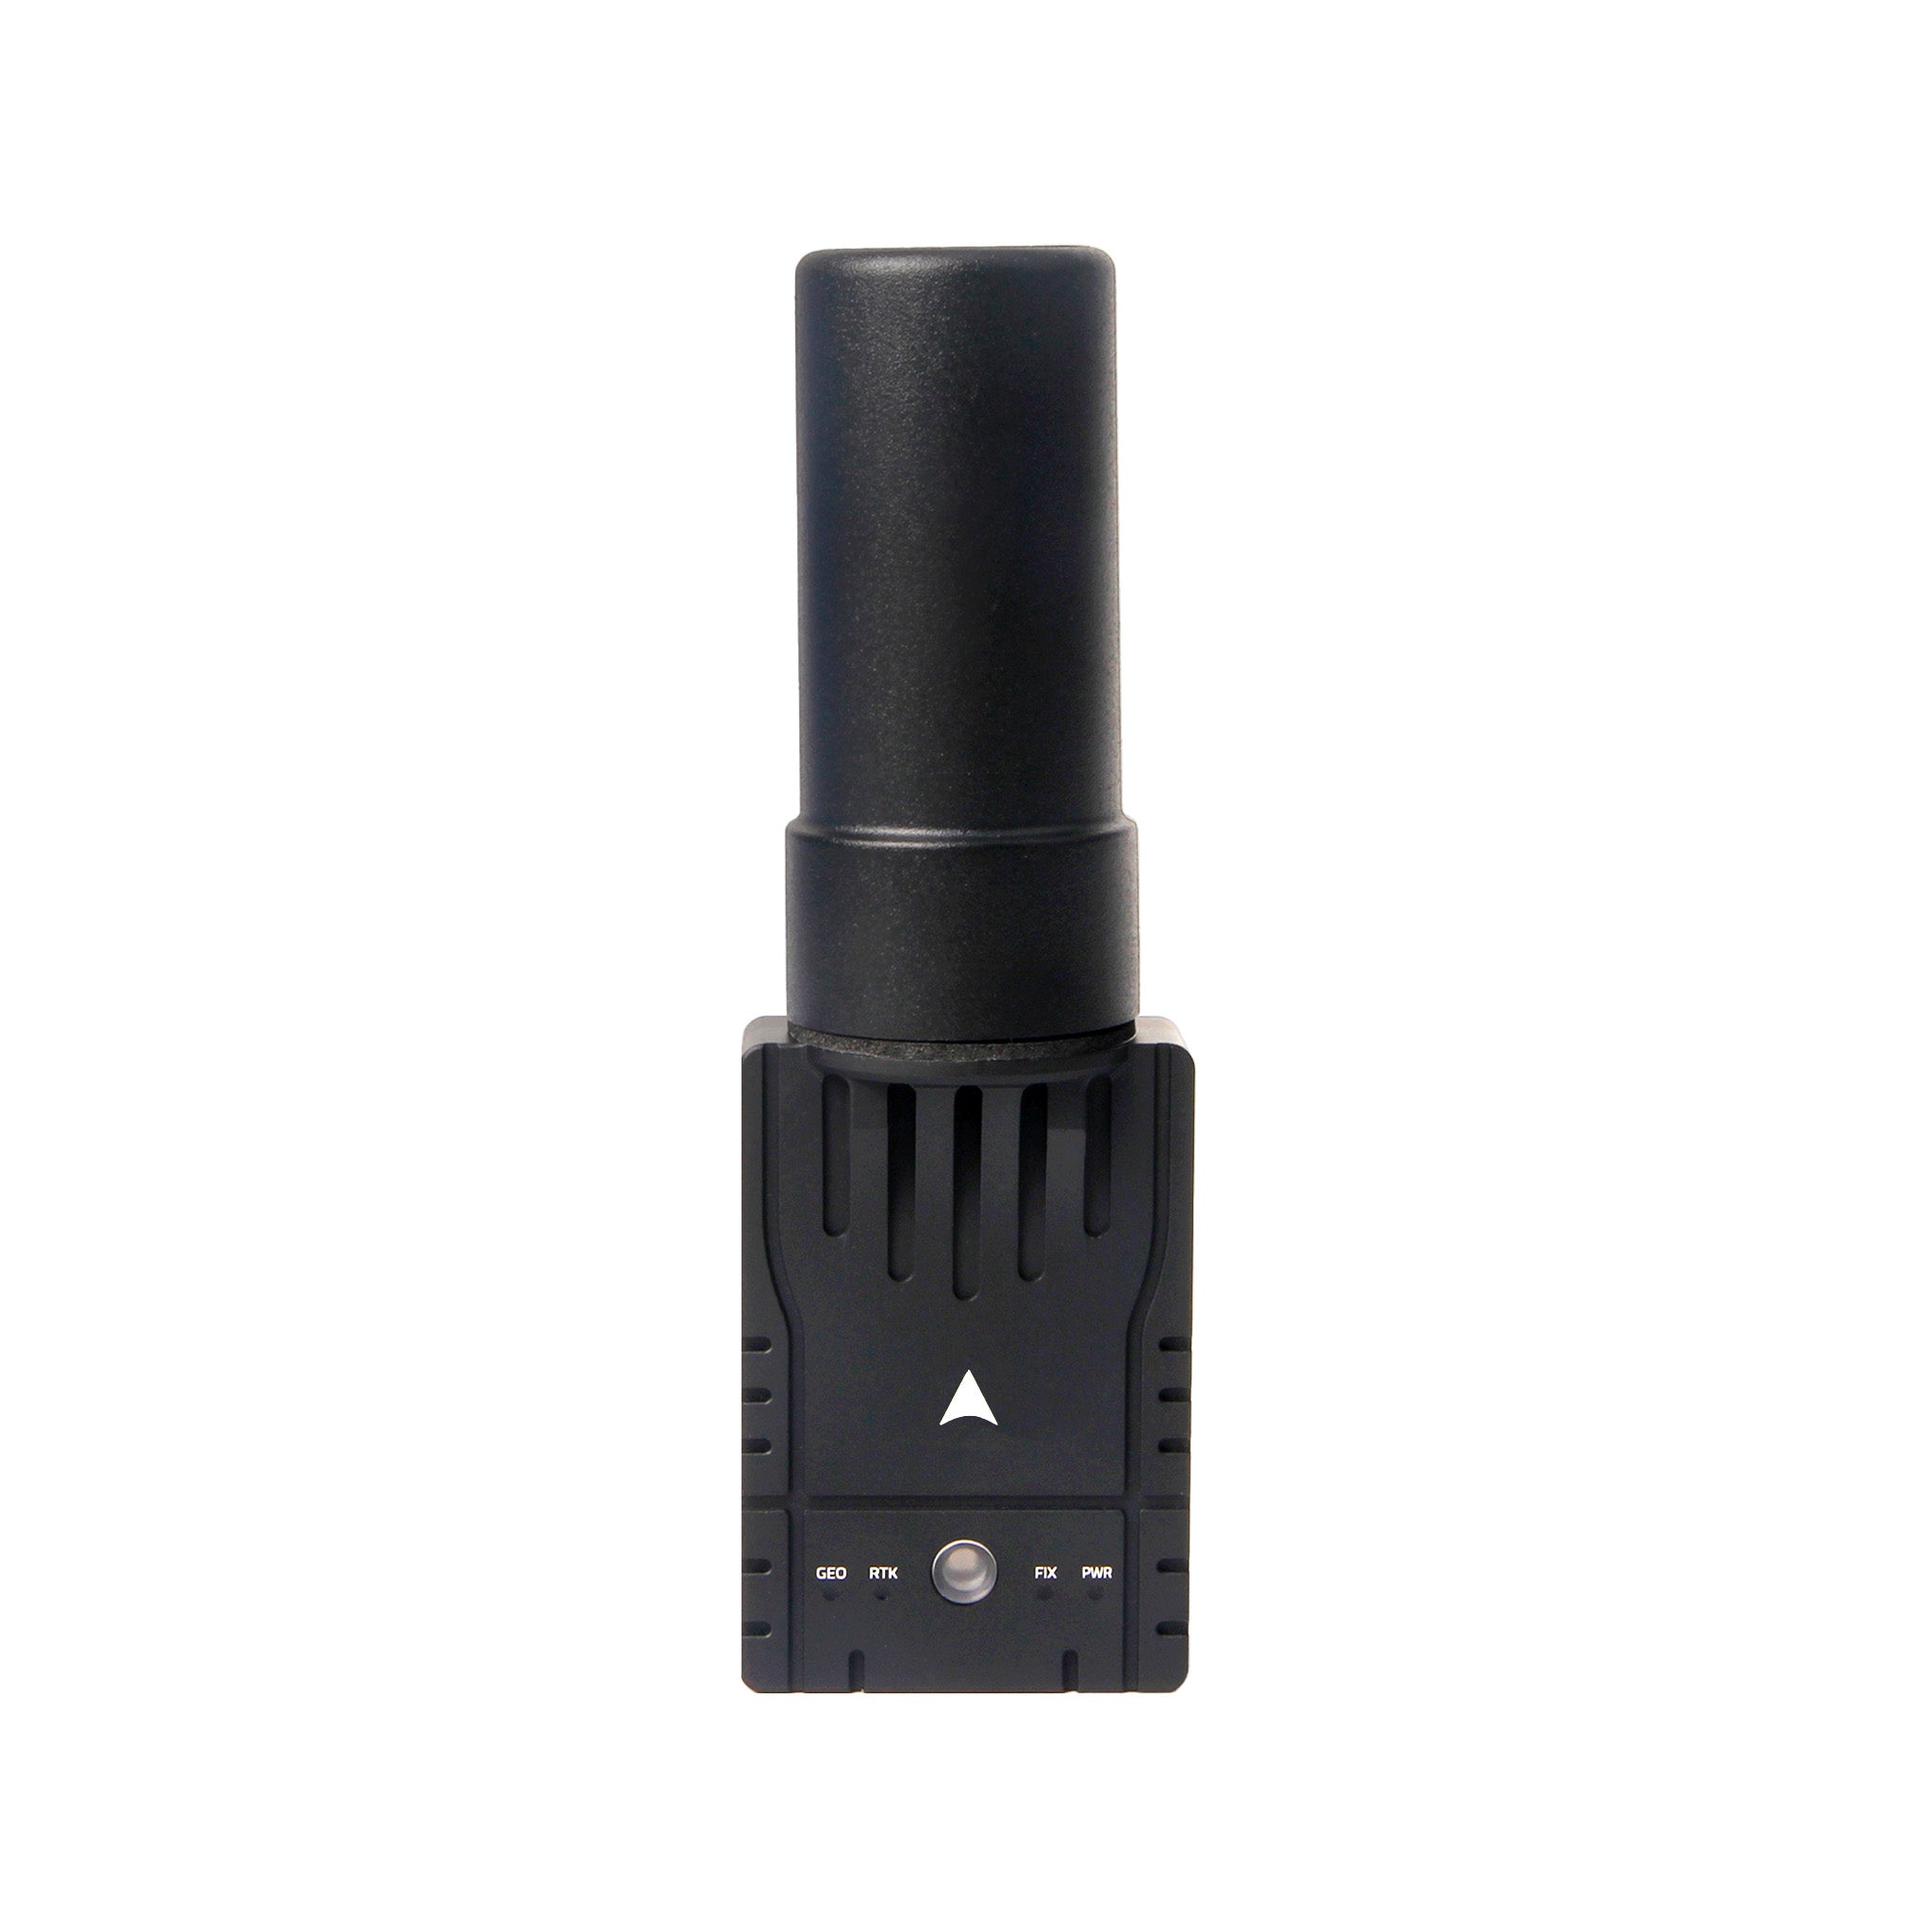
F9P voor precieze navigatie
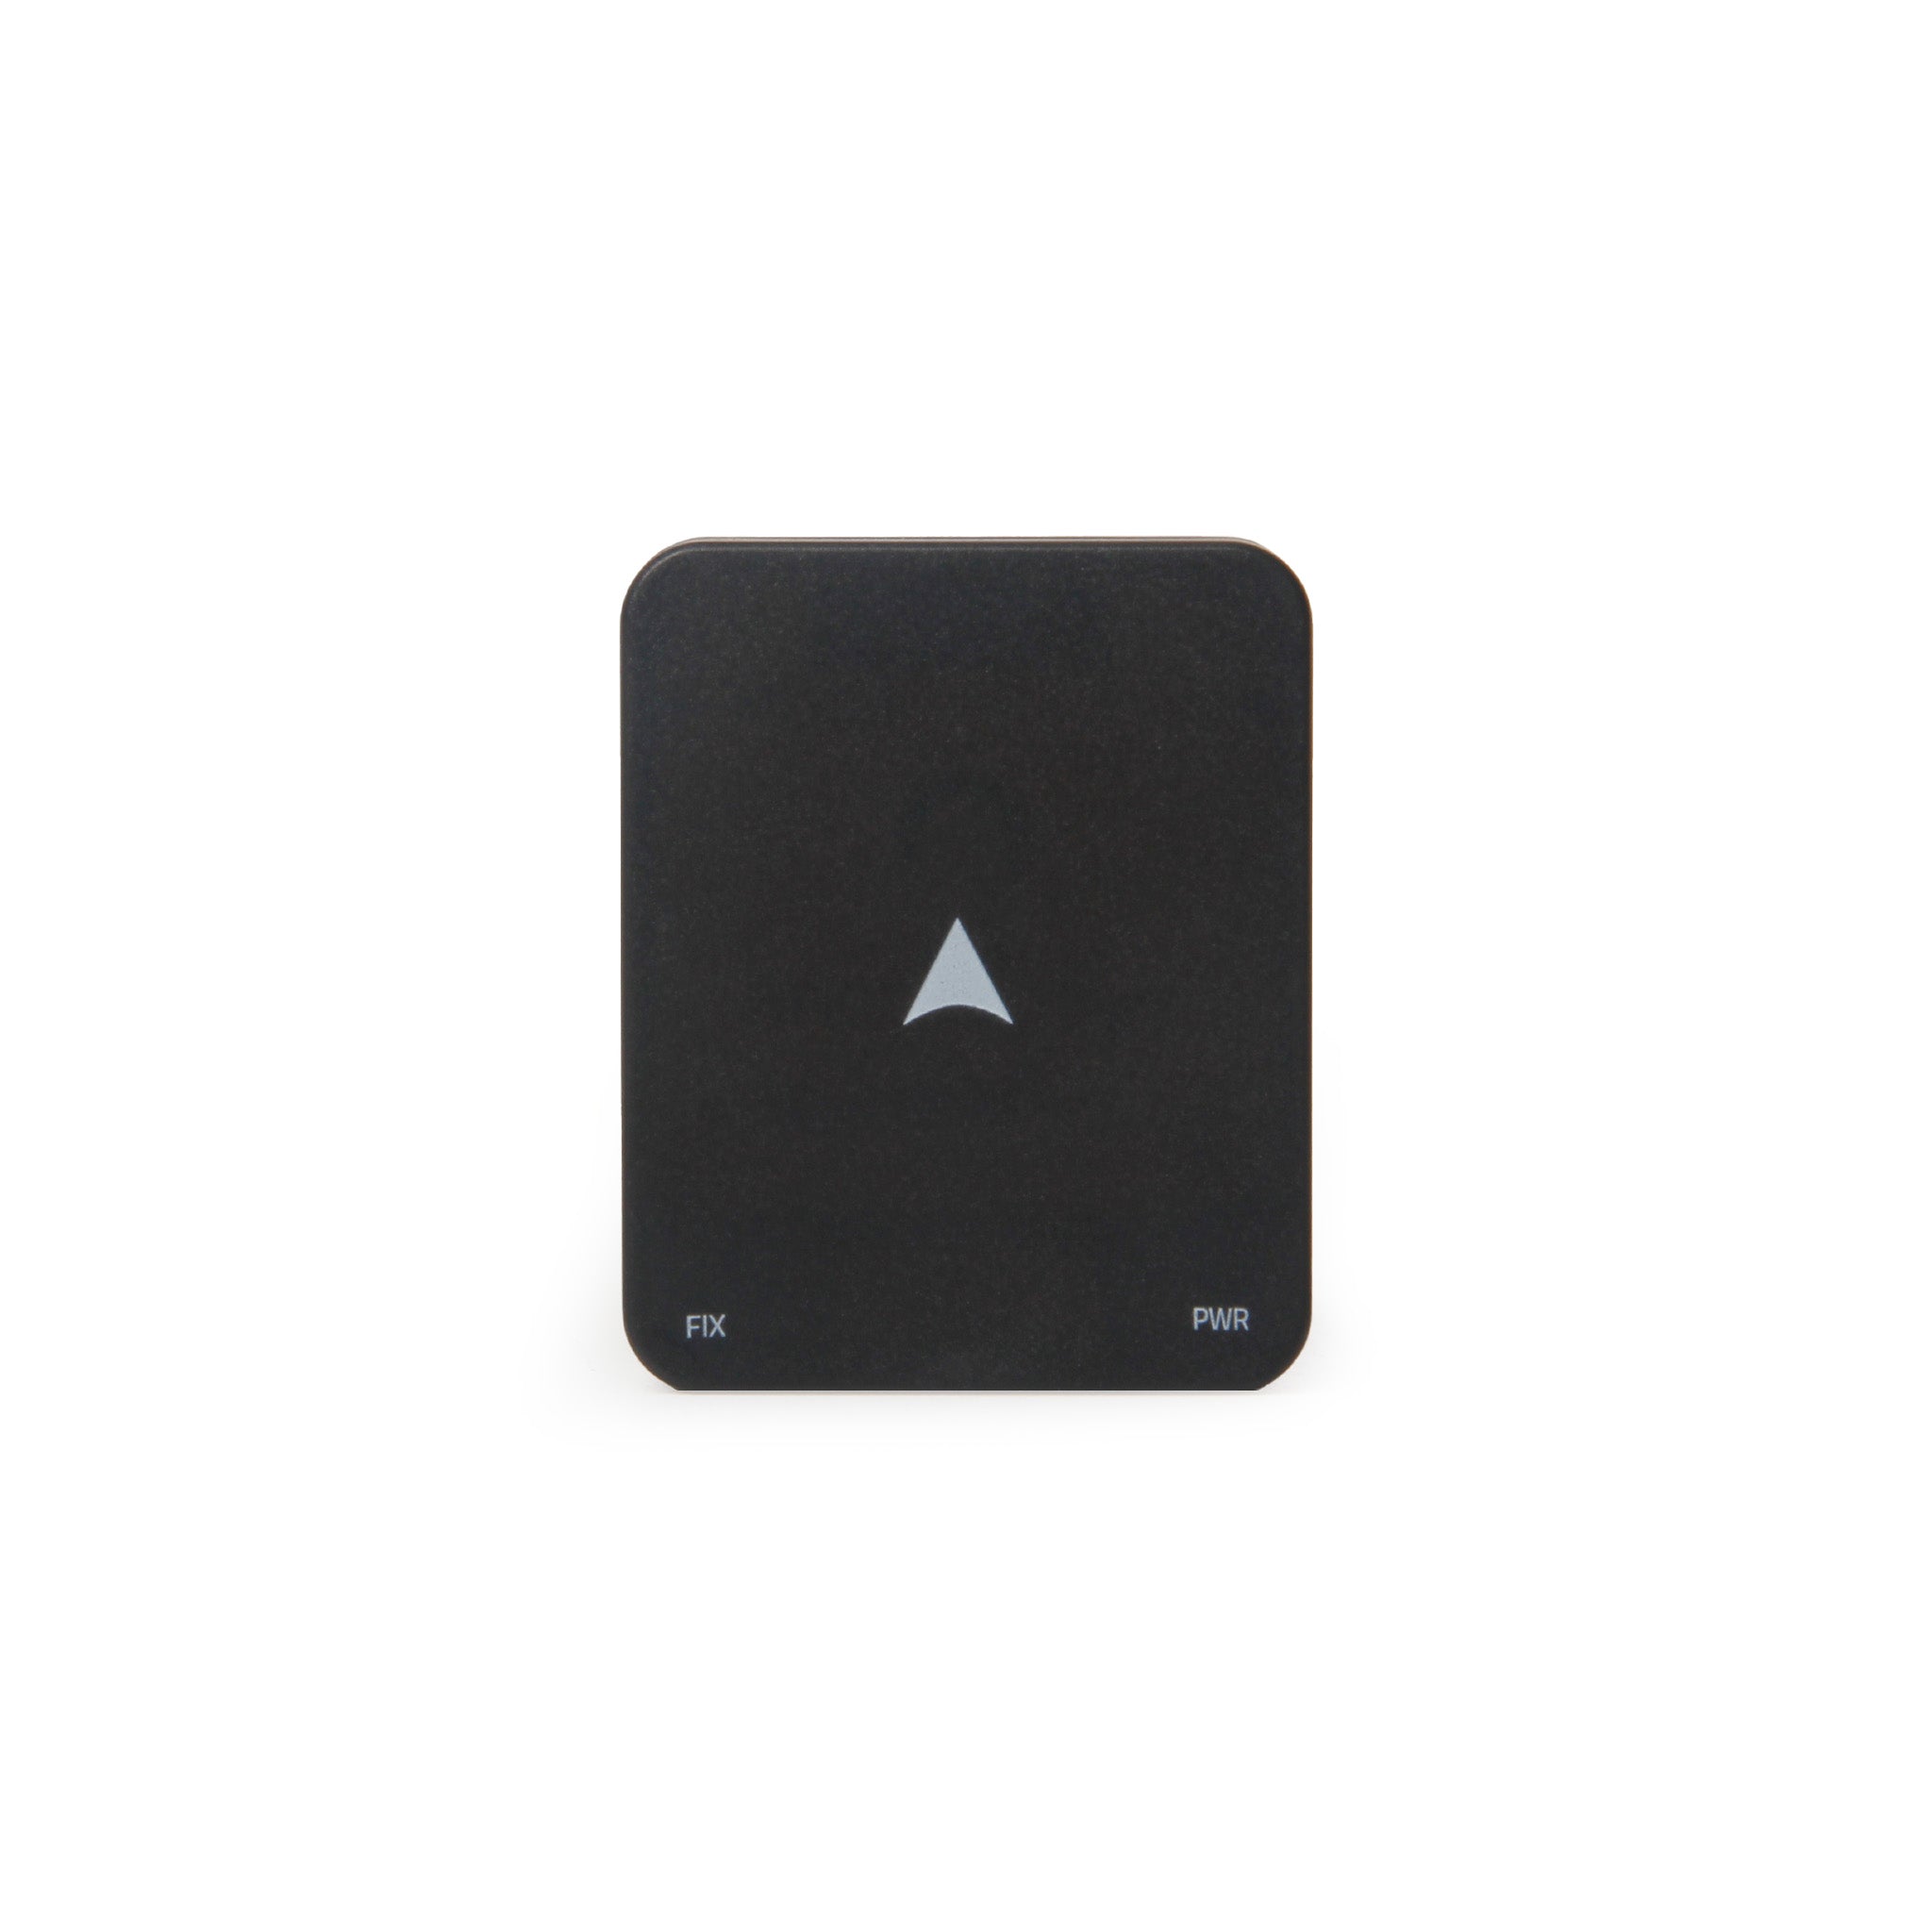
M9N GPS/compass
Wat we kiezen
Eerst reproduceerbare waypoints en RTL. Daarna survey en triggers. Alleen als stappen 1–7 stabiel zijn. Elke parameterwijziging documenteren in de buildlog.
Wat we doen
- Missies plannen (waypoints, survey, RTL) met duidelijke abort-paden.
- Dezelfde opdracht herhalen onder wisselende GNSS/wind. Falen en logs noteren.
- Sensorfusie verfijnen (GPS/RTK, flow, proximity) op basis van echte vluchten.
- Optioneel: complexere taken (triggers, camera/survey) — alleen als 1–7 stabiel zijn.
- Parameterwijzigingen documenteren in de buildlog per onderdeel.
Handleidingen
- Mission Planner — Writing a mission
- ArduPilot — Auto mode
- ArduPilot — Mission Command List
- ArduPilot — Object avoidance (Auto path planning)
Video
How to Use Mission Planner — Waypoint Mission — YouTube
Path planning with Dijkstra (ArduPilot OA) — YouTube
Verder lezen
- Wat we bouwen
- ArduPilot-settings — voortgang
- Stap 7 — Config & eerste vluchten
- Later-backlog
- Drone-build hub
Klaar wanneer
Opdrachten zijn reproduceerbaar genoeg voor onze use-case. Verbeteringen lopen via logs + docs.
Keuzelog
| Wat | Missies + iteratie |
| Waarom | Autonomie groeit uit bewijs, niet uit wishlists |
| Onze keuze | Waypoints/RTL eerst; rijkere taken later; alles documenteren |
Foto’s