
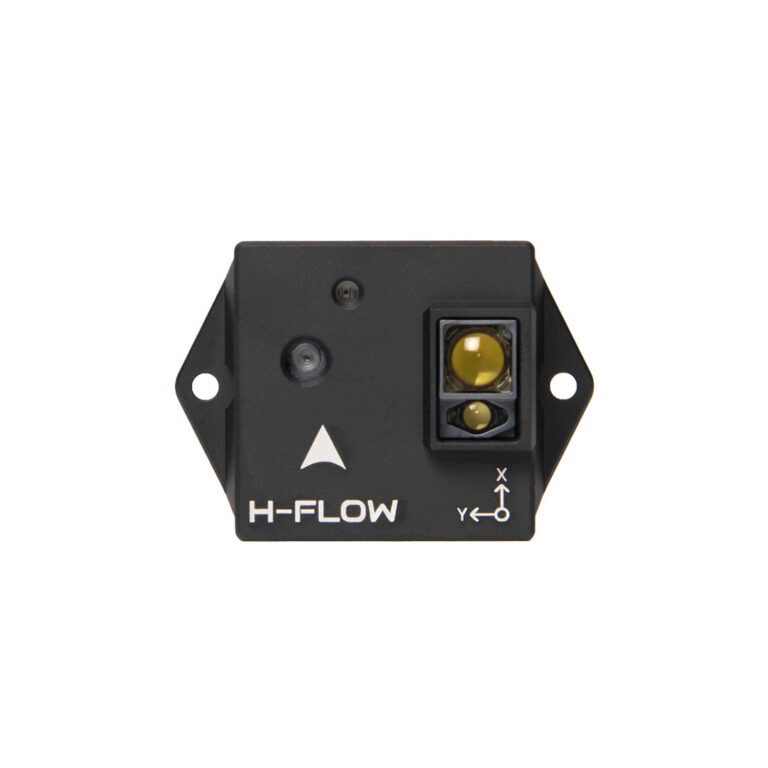
Stap 5 — Lage-snelheid sensing
Binnen en dicht bij de grond helpt H-Flow (optical flow + afstand) waar GPS zwak is. We valideren die sensor nu. Avoidance hard aanzetten doen we later.…
Binnen en dicht bij de grond helpt H-Flow (optical flow + afstand) waar GPS zwak is. We valideren die sensor nu. Avoidance hard aanzetten doen we later.…
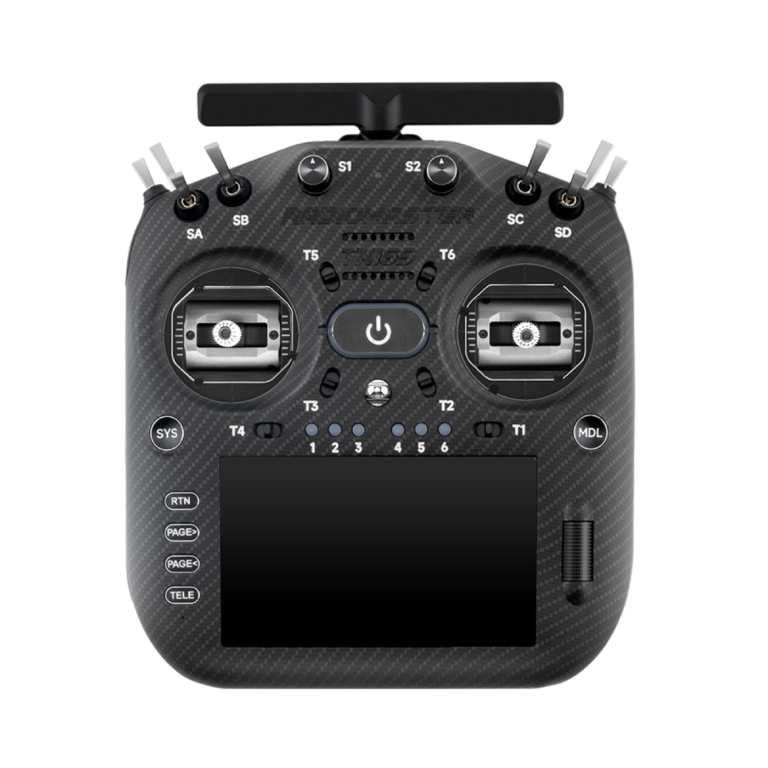
Zonder betrouwbare radio geen veilige eerste vlucht. We koppelen de TX16S MK3 MAX aan de XR4 ELRS op TELEM2. Niet op dezelfde UART als de LiDAR. Volledige…
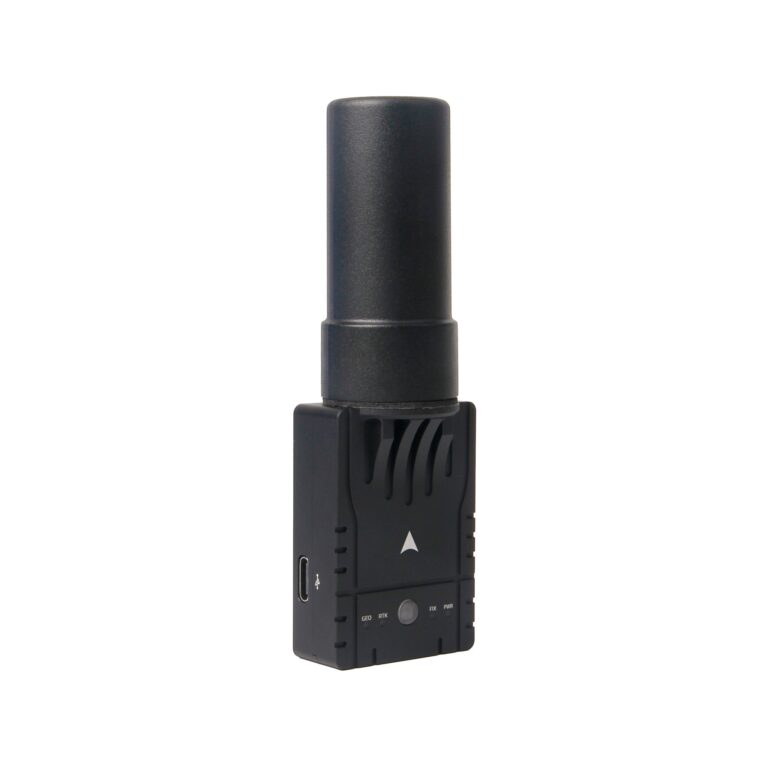
Met voeding en FC rond (stap 2) hangen we positie en oriëntatie eraan. Micro M9N op GPS2. H-RTK F9P Helical en later H-Flow via de CAN Hub. Poortplan:…
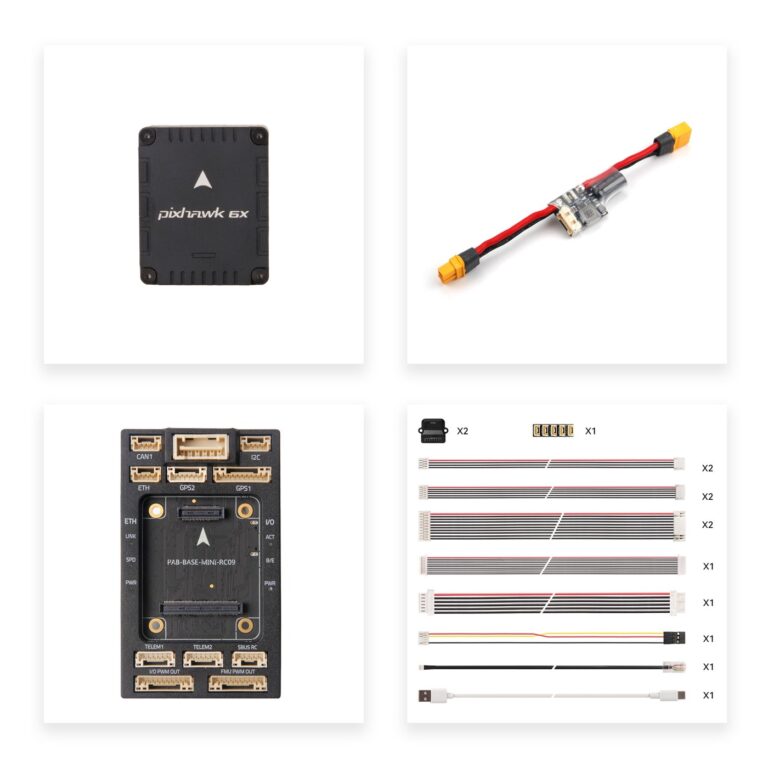
Nu het frame staat, leggen we het zenuwstelsel: de Pixhawk 6X Mini en de PM02D. Eerst voeding goed. Pas daarna GPS en radio. Anders debug je drie problemen…
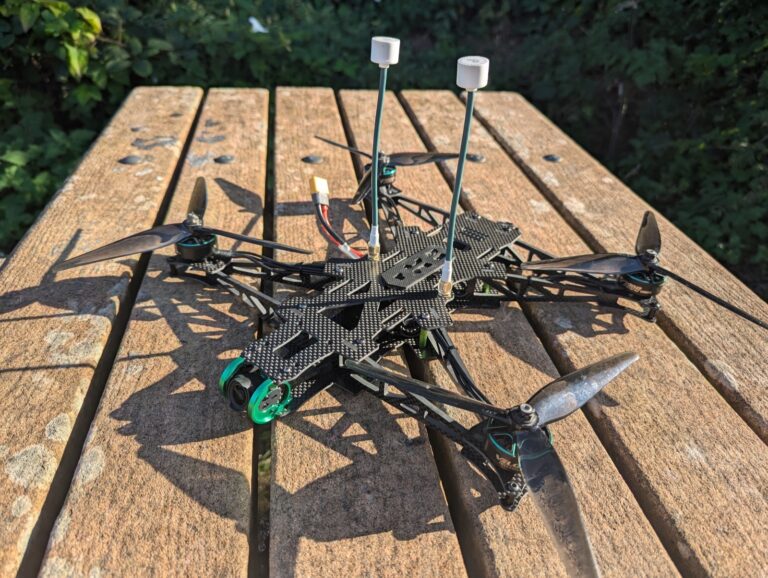
We beginnen waar elk toestel mee start: het frame. Op de AOS UL8 V5 komen motoren, ESC, stack en later alle sensoren. Deze stap gaat over stevigheid,…
HQProp LR8×4.2×3 — 8″ GF nylon, CW+CCW per set
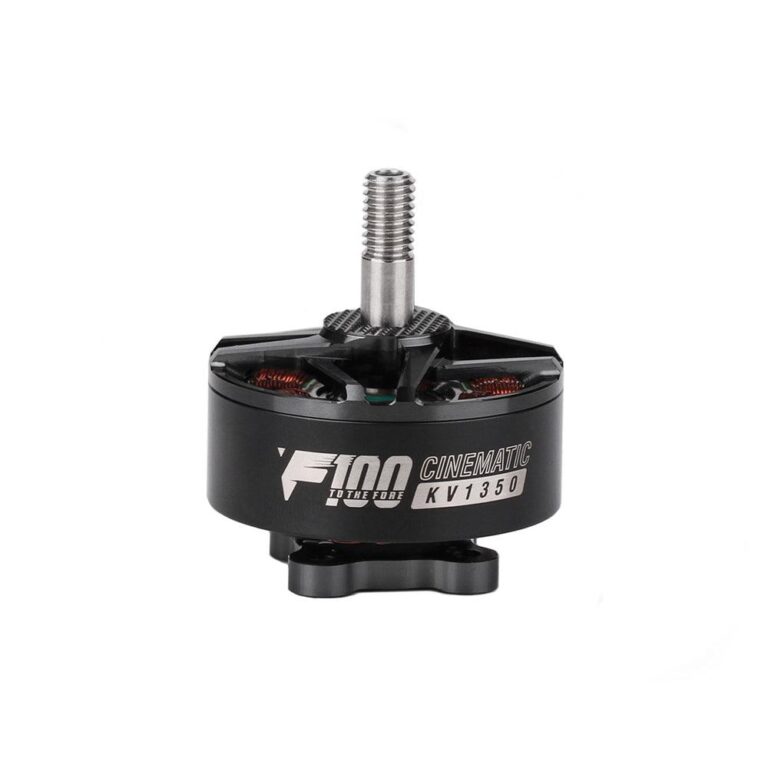
Voor de UL8 hebben we motoren nodig die bij 6S en een zware avionics-stack passen. Daarom bestelden we 4× T-Motor F100 1100KV. Art.nr. 107810 · 4× € 36,95 =…
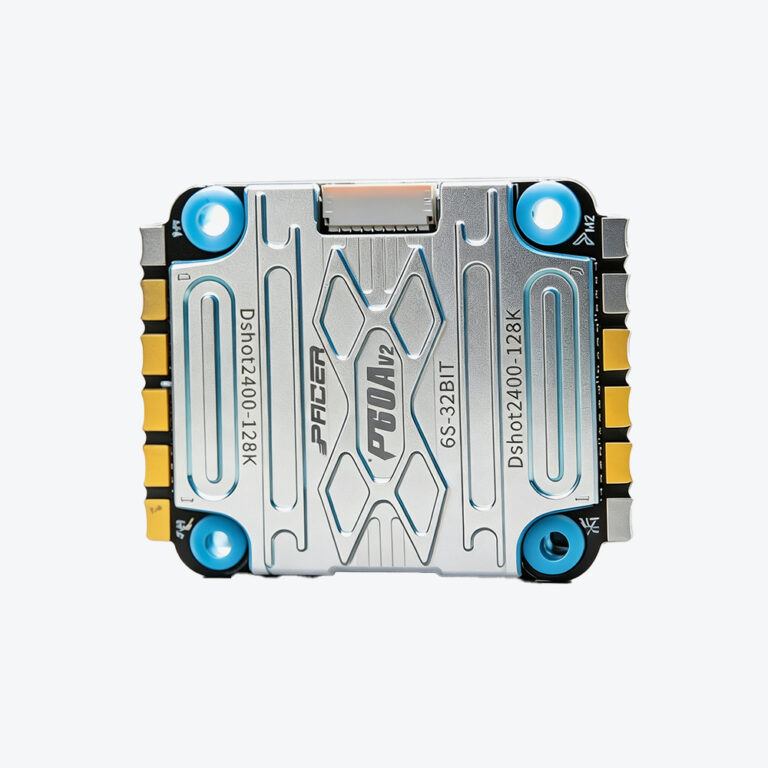
Pacer 60A V2 — 4-in-1 ESC voor de UL8-stack
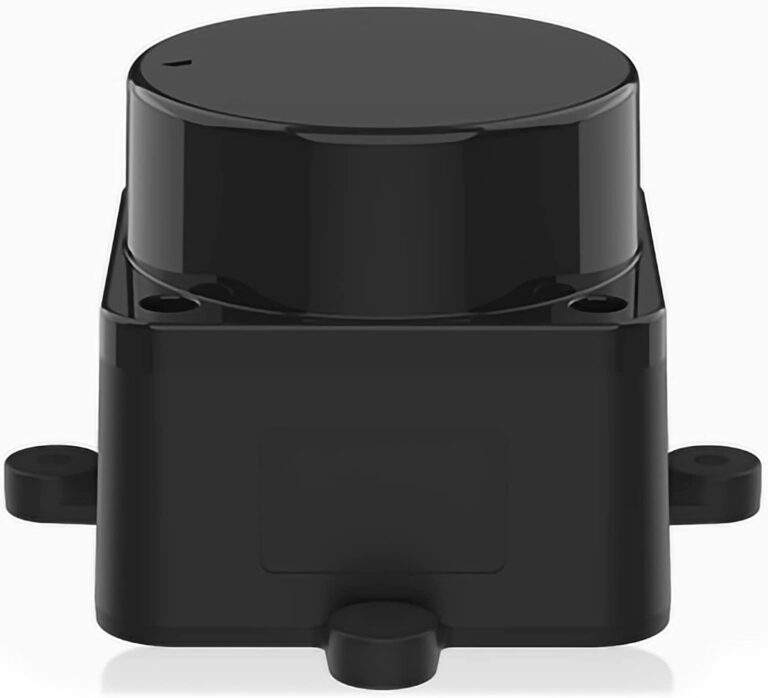
We willen horizontaal obstakels zien op de UL8. Daarom bestelden we de LDRobot LD-06: 360° DToF LiDAR (~12 m), UART naar de Pixhawk 6X Mini. Besteld…
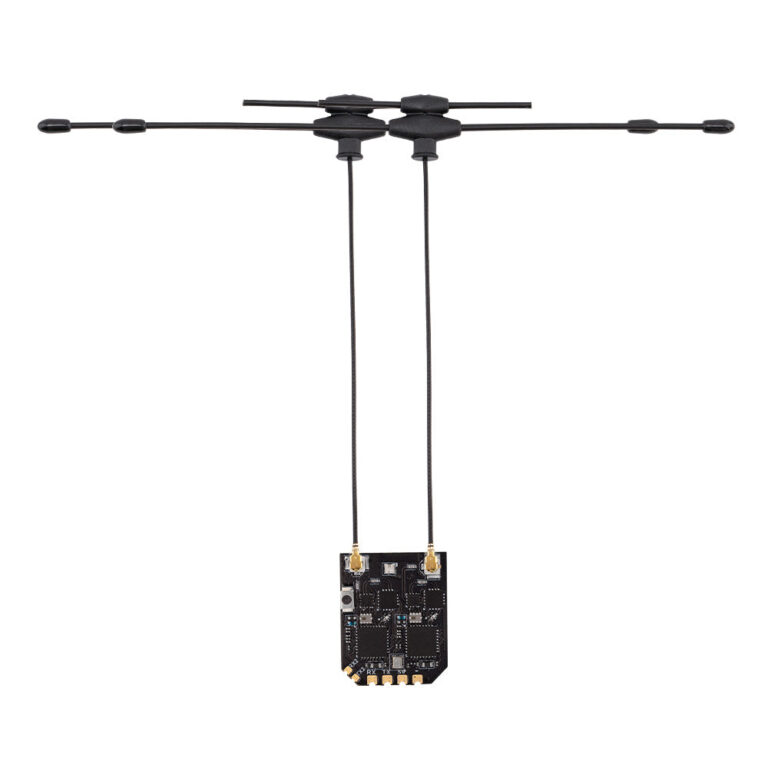
De TX16S lag klaar. De XR4 ook. Dan de vraag waar beginners (wij) even stil van worden: hoe praat die zender eigenlijk met de Pixhawk — en wat mag in NL?