


ExpressLRS — hoe het werkt, flashen & EU/NL
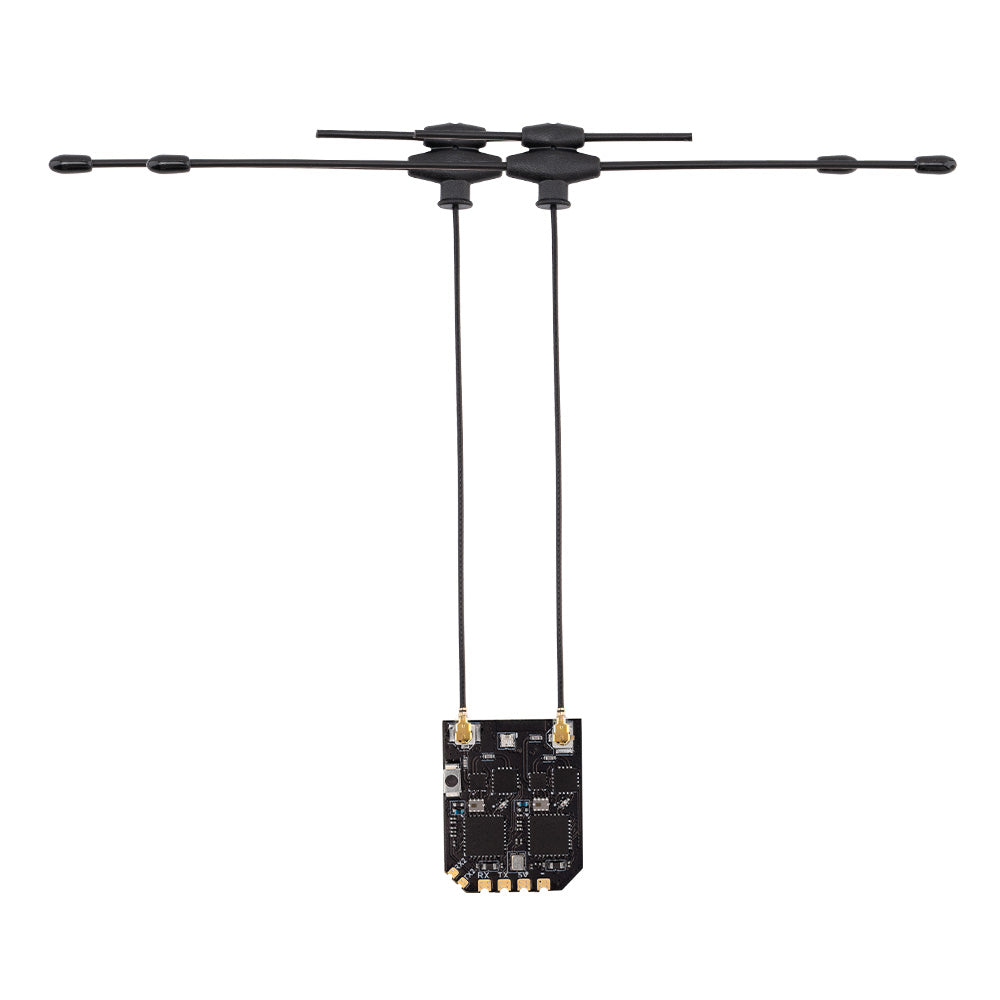
RadioMaster XR4 — onze ELRS-ontvanger
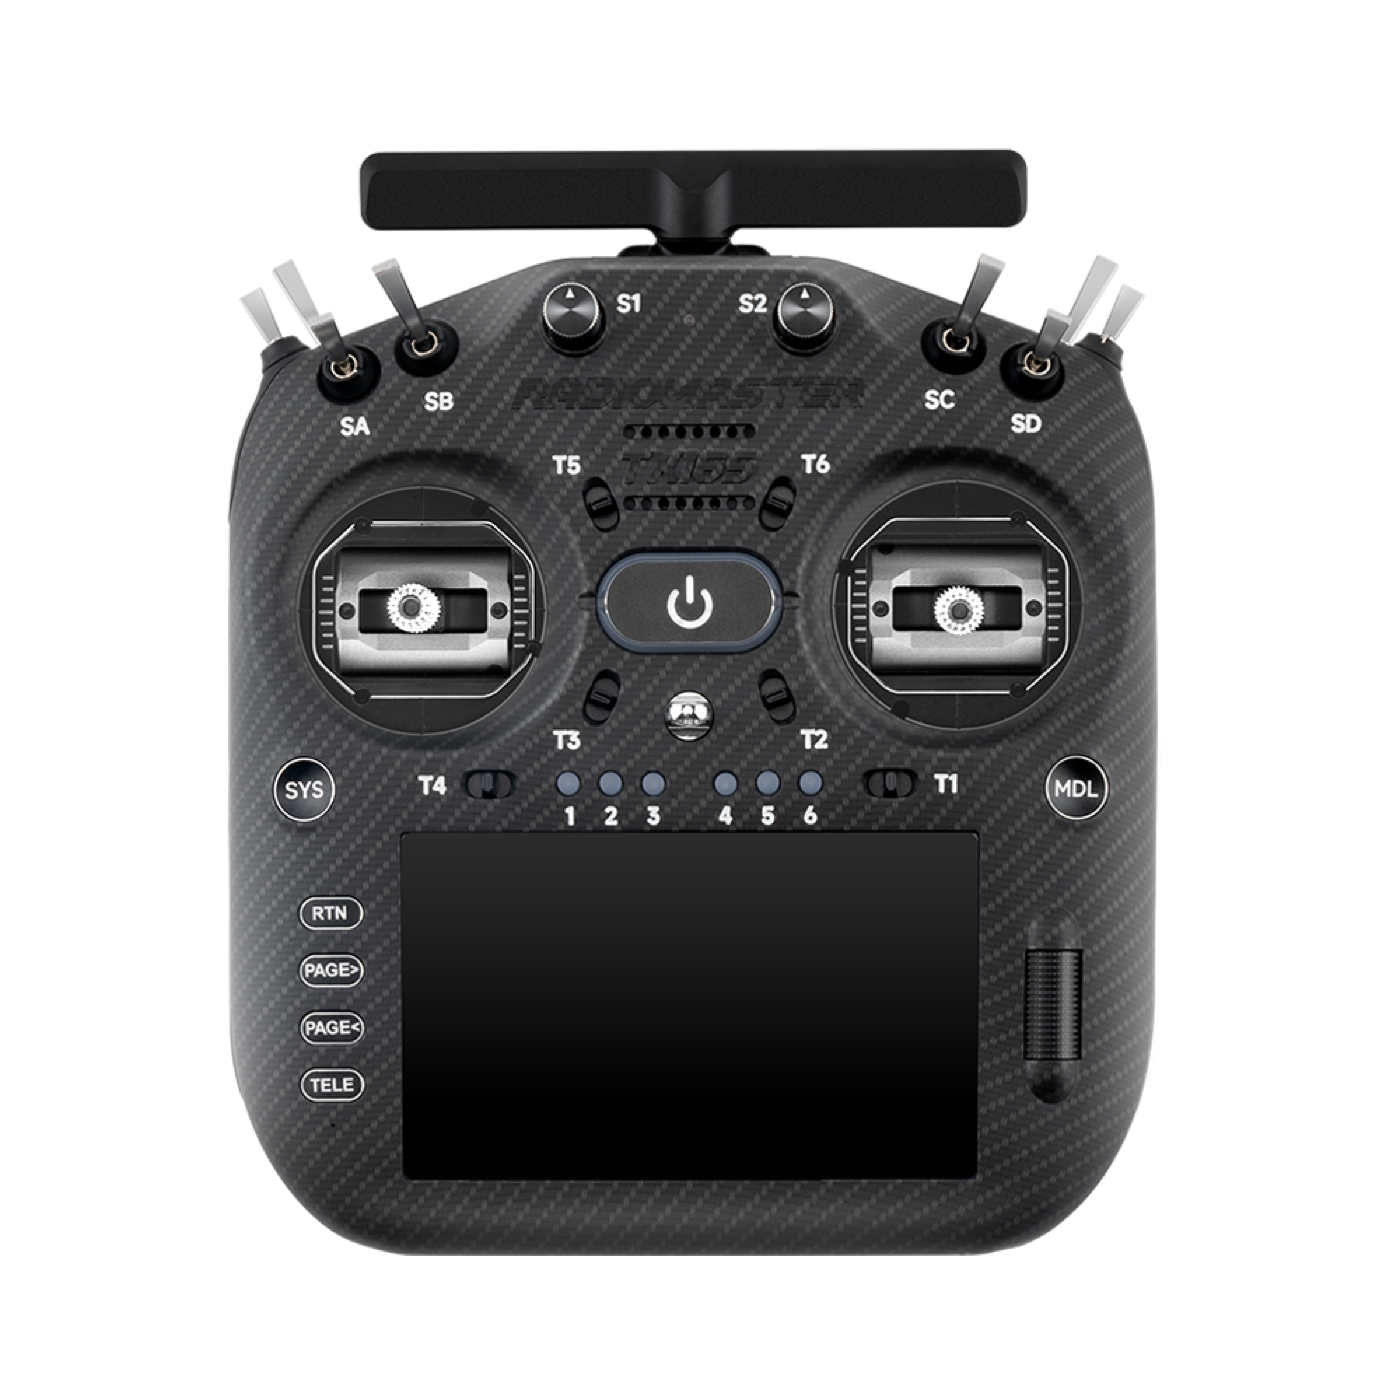
TX16S MK3 MAX — interne Gemini-X ELRS
De TX16S lag klaar. De XR4 ook. Dan de vraag waar beginners (wij) even stil van worden: hoe praat die zender eigenlijk met de Pixhawk — en wat mag in NL?
ExpressLRS (ELRS) is die radiokoppeling. Hier: hoe het zit, hoe we flashen, hoe we instellen, en wat in NL/EU verstandig is. Achtergrond: ExpressLRS-uitleg. Proces: stap 4 — radio.
Hoe ExpressLRS werkt
ELRS is open-source RC over LoRa-achtige radiochips. In onze stack:
Zender (TX16S internal ELRS)
   ↕  lucht: 2.4 GHz en/of Sub-G (Gemini / Xrossband)
Ontvanger (XR4)
   ↕  kabel: CRSF @ ~420 kbaud
Flight controller (Pixhawk TELEM2 / SERIAL2)
   ↕  ArduPilot leest sticks + stuurt telemetry terug
Een paar begrippen die steeds terugkomen:
- Binding phrase — gedeeld “wachtwoord” in TX én RX. Zelfde phrase = binden zonder knoppen. Uniek houden. (Eerste keer: flashen = firmware op het apparaat zetten.)
- Packet rate — hoe vaak sticks over de lucht gaan (50 / 100 / 250 / 500 Hz). Hoger = sneller, minder range.
- CRSF — protocol tussen RX en FC. Geen SBUS voor deze build.
- Telemetry — LQ, RSSI, SNR, batterij; optioneel Yaapu terug naar de zender.
- Dynamic power — TX verhoogt vermogen alleen als de link dat vraagt.
- Gemini / Xrossband — 2.4 + Sub-G tegelijk voor redundantie.
Failsafe: link weg → RX stopt geldige CRSF-frames → ArduPilot failsafe. Altijd testen met props af. XR4 niet op dezelfde UART als de LiDAR — details: poorten & wiring.
Wat we kiezen (en waarom)
We blijven bij CRSF op TELEM2. Niet SBUS. MAVLink-over-ELRS is niet de default tot we veilig vliegen — wél al uitgewerkt: checklist QGC + backpack.
Doelversie: ELRS 4.1.0 op TX én XR4. Tool: ExpressLRS Configurator 1.8.3. Zie firmware.
Regulatory in NL/EU: EU CE / LBT (2.4) + EU868 (Sub-G). Geen FCC-firmware als we hier vliegen. “Max hardware power” klinkt stoer; hier is het vaak illegaal.
Wat we doen
Updaten (flashen)
- Props af; model veilig.
- Noteer binding phrase, packet rate en power.
- Update de Configurator.
- Flash eerst de TX, daarna de XR4.
- Zelfde phrase + zelfde ELRS-lijn (4.x) op beide.
- Power-cycle; check Lua + LQ in QGroundControl.
TX16S: target RadioMaster TX16S MK3 / interne Gemini-X. EdgeTX Passthrough of WiFi. Of web flasher.
XR4: target RadioMaster XR4. WiFi (http://10.0.0.1 / elrs_rx.local) of UART. Mix geen 3.x met 4.x — dat voelt alsof “bijna hetzelfde”, tot niets meer bindt.
Configurator: GitHub releases.
Eerste bind
- Zender aan, Internal RF = CRSF.
- SYS → Tools → ExpressLRS Lua.
- RX aan (of 3× power-cycle zonder phrase).
- Lua → Bind (met phrase vaak automatisch).
Lua-settings (deze build)
| Setting | Advies |
|---|---|
| Packet rate | Start 250 Hz of 150 Hz; voor range lager |
| Telem ratio | Standaard / 1:8 of 1:16 |
| Switch mode | Hybrid of wide; flight modes vaak CH12 |
| Power | Max volgens EU; Dynamic aan |
| Model match | Optioneel |
| RF band / Gemini | Alleen legale EU-domains |
Wiring XR4 → Pixhawk
XR4 5V  → TELEM2 5V
XR4 GND → TELEM2 GND
XR4 TX  → TELEM2 RX
XR4 RX  → TELEM2 TX
ArduPilot (CRSF — onze standaard)
Op SERIAL2 (TELEM2):
SERIAL2_PROTOCOL = 23     # RCIN / CRSF
RSSI_TYPE = 3             # ReceiverProtocol
RC_OPTIONS bit 13 = 1     # 420 kBaud ELRS
RC_OPTIONS bit 9  = 1     # Suppress CRSF rate messages
RC_OPTIONS bit 8  = 1     # Yaapu passthrough (+256)
FLTMODE_CH = 12           # vaak bij ELRS hybrid
Power-cycle FC. Radio-kalibratie. Failsafe testen. Params-voortgang: ArduPilot-settings.
Later: QGC in de lucht (MAVLink-over-ELRS)
Op de bank praat QGroundControl via USB. In de lucht niet — tenzij MAVLink over dezelfde ELRS-link gaat.
Onze route (TX16S interne module):
- ArduPilot:
SERIAL2_PROTOCOL = 2,SERIAL2_BAUD = 460,RSSI_TYPE = 5(+SR2_*stream rates). - ELRS Lua: Link Mode = MAVLink (RX even uit; Hybrid/16ch; telem 1:2 vast).
- Lua → Backpack → Telemetry = WiFi (niet handmatig “Enable Backpack WiFi”).
- MacBook op backpack-AP (
expresslrs) → QGC UDP auto-connect (poort 14550).
Sticks blijven op de TX16S. QGC = telemetrie, modes, RTL, missies. Volledige checklist: mavlink-qgc-checklist.md. Upstream: expresslrs-mavlink.md.
Naslag — EU/NL
Dit is geen juridisch advies. Jij blijft verantwoordelijk.
| Band | Kies in Configurator | Niet in NL/EU |
|---|---|---|
| 2.4 GHz | EU CE / LBT | FCC zonder LBT |
| Sub-G (868) | EU868 | FCC915 / AU915 |
| Band | Praktijk EU-firmware |
|---|---|
| 2.4 GHz | Soft-cap 100 mW; boven 10 mW → LBT |
| 868 MHz | Strenger — vaak ~25 mW op Sub-G |
Dynamic power aan. LBT = de zender luistert kort of het kanaal vrij is. Drukke ISM kan iets meer packet loss geven. Dat is normaal — geen reden voor FCC-firmware.
Snelcheck vóór de eerste vlucht
- [ ] TX + XR4 op ELRS 4.x, zelfde binding phrase
- [ ] Domain EU CE LBT (+ EU868 indien Sub-G)
- [ ] Power ≤ CE-limit, dynamic aan
- [ ] XR4 op TELEM2,
SERIAL2_PROTOCOL = 23 - [ ] Sticks in QGroundControl; failsafe getest
- [ ] Flight modes op het bedoelde kanaal (vaak CH12)
- [ ] (Later) MAVLink + backpack → QGC in het veld — checklist
Lokale docs: mavlink-qgc-checklist.md · expresslrs-ardupilot-setup.md · yaapu-passthrough-crsf-elrs.md
Verder lezen
- ExpressLRS-uitleg — wat ELRS is, 3 vs 4
- XR4 · TX16S
- Poorten & wiring · Firmware
- Stap 4 — radio
- Cursor + ArduPilot
Bronnen: ExpressLRS docs · ELRS ArduPilot setup · Binding · User defines · Oscar Liang · ArduPilot CRSF
Keuzelog
CRSF op TELEM2 · ELRS 4.1.x · EU CE LBT + EU868 · Gemini/Xrossband. Sticks + telemetry, past op schaarse Mini-poorten — en we vliegen hier, dus geen FCC “omdat het kan”.
Foto’s