


LDRobot LD-06 — 360° LiDAR for obstacles
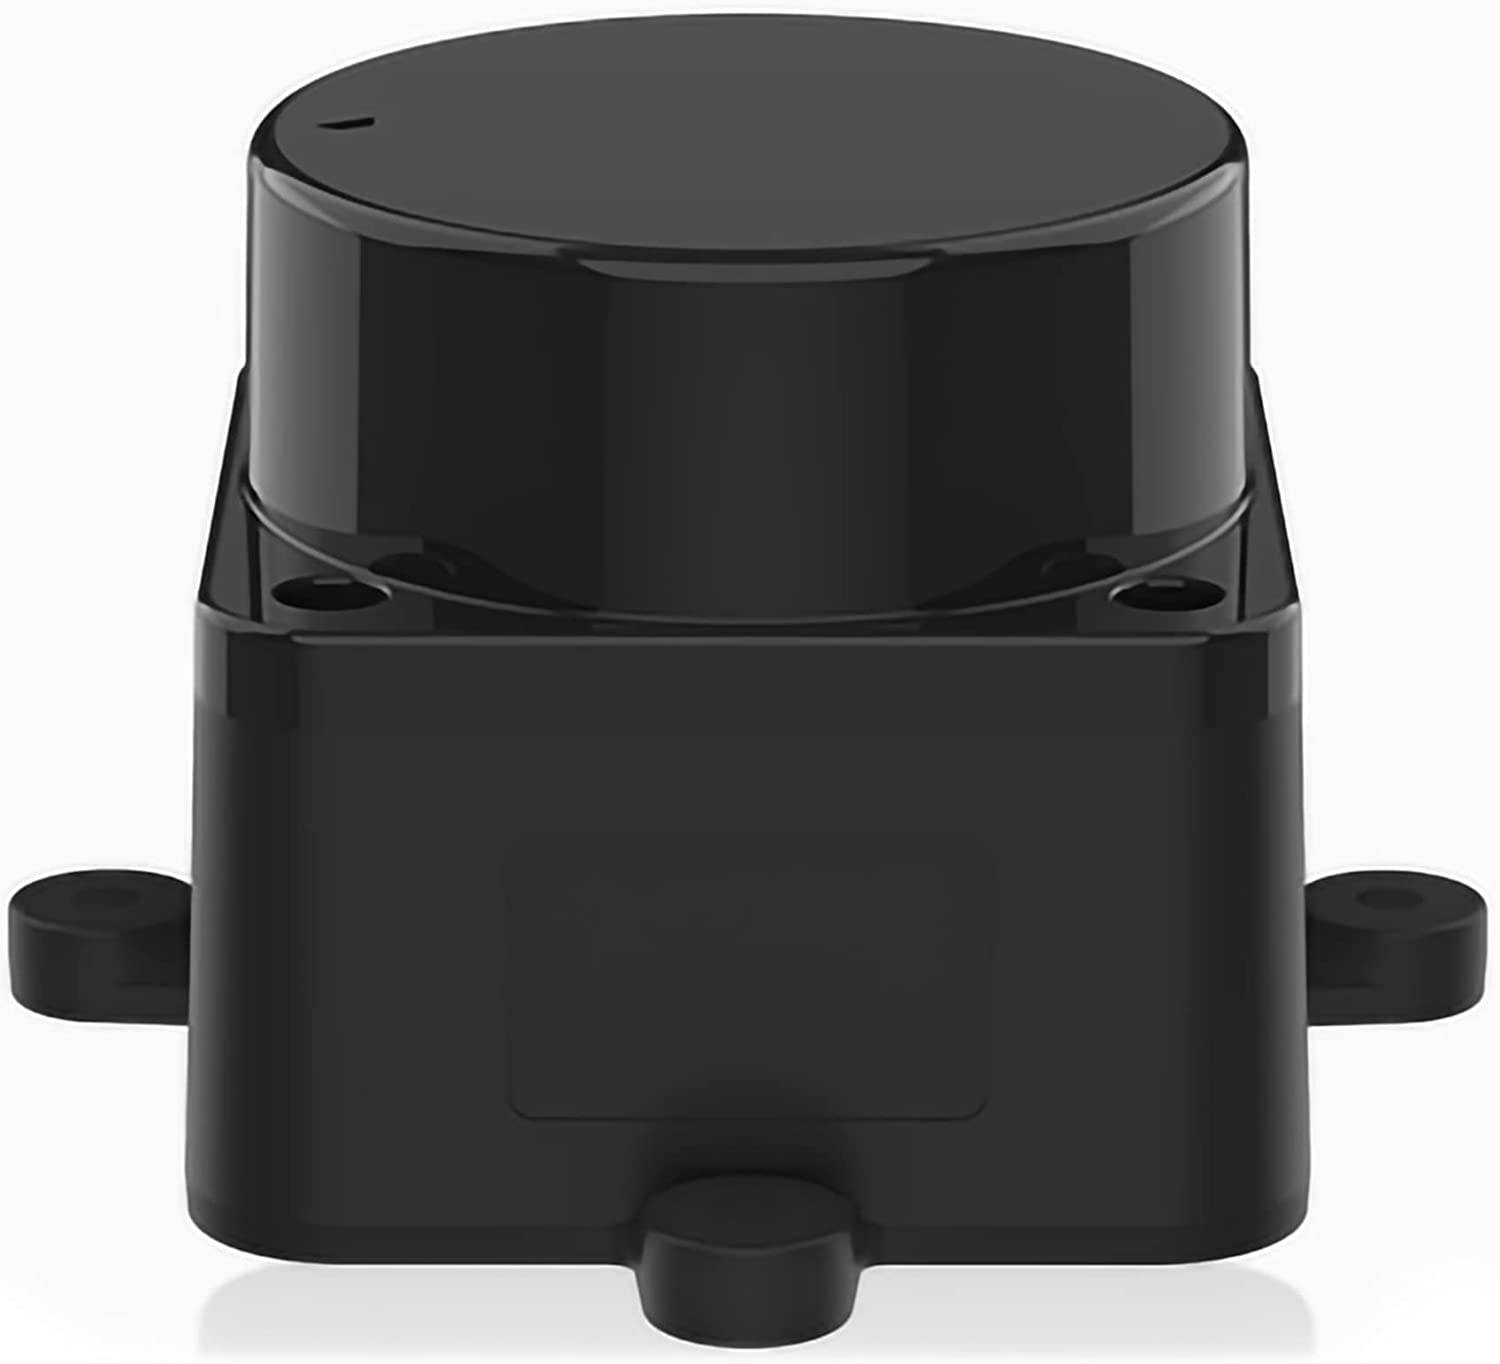
LD-06 — 360° DToF proximity LiDAR
We want horizontal obstacle awareness on the UL8. So we ordered the LDRobot LD-06: 360° DToF LiDAR (~12 m), UART into the Pixhawk 6X Mini. Ordered 2026-09-06.
This is proximity / object avoidance. Not an altitude sensor. Downward height stays with H-Flow.
Why LD-06
ArduPilot supports it natively (PRX1_TYPE=16). It fits one UART. Cheap enough to learn soft OA. Not a surveying LiDAR — and we do not need that until we fly safely.
We skipped Lightware SF45. More professional, much more expensive. RPLidar is heavier. We can revisit upgrades later if OA needs to work harder.
What we do
Wiring
- Only TX from the LD-06 → FC RX.
- Do not connect the LiDAR PWM motor pin.
- Power 5 V — TELEM1 has enough current.
On our map: TELEM1 / SERIAL1. ELRS stays on TELEM2. See ports & wiring.
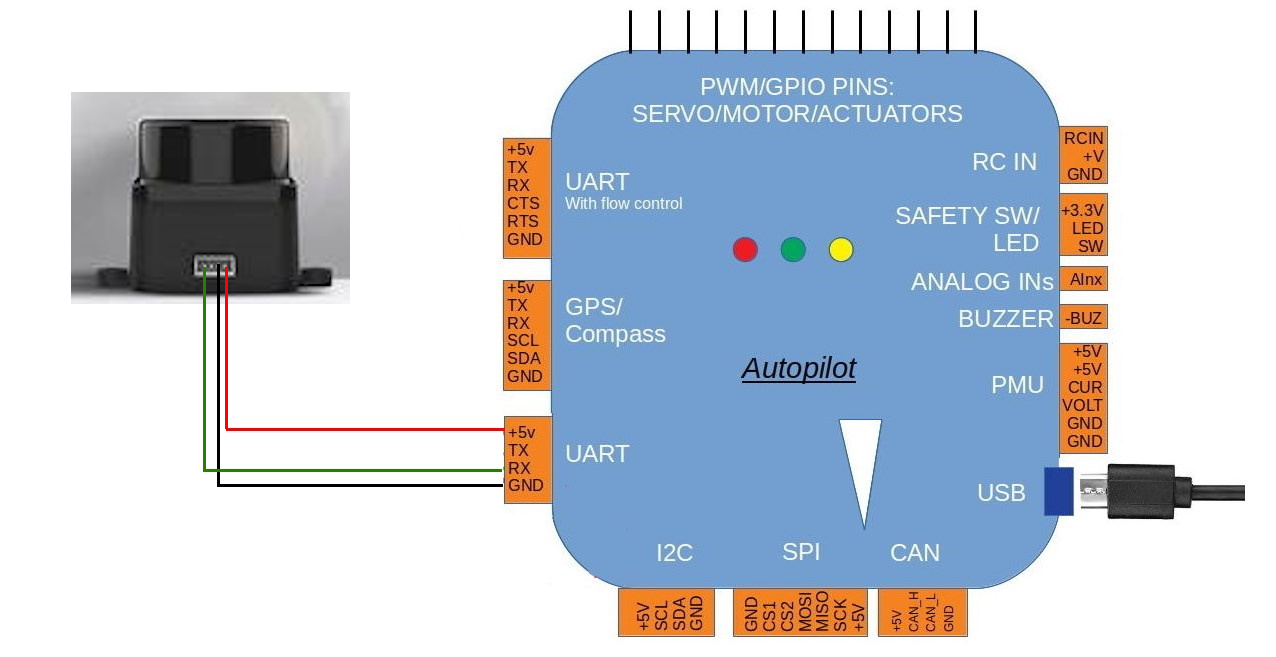
UART TX → FC RX; 5 V power
Params (example SERIAL1):
| Parameter | Value |
|---|---|
SERIAL1_PROTOCOL |
11 (Lidar360) |
SERIAL1_BAUD |
230 (230400) |
PRX1_TYPE |
16 (LD06) |
PRX1_ORIENT |
0 top / 1 upside down |
BRD_SER1_RTSCTS |
0 (often needed) |
Then enable OA (OA_TYPE / avoid params) if we want active avoidance. Soft first. Open field. Props off on the bench.
Mount on UL8
- Horizontal, arrow forward.
- Clear view: do not block with F9P helical, M9N mast, legs, or props.
- Top or bottom — bottom needs long legs + clear H-Flow.
- H-Flow stays
RNGFND1down. LD-06 = PRX, not a second altimeter.
Step: obstacle awareness. Notes: ardupilot-setup.md.
Use recent Copter 4.6+ (driver fixes: PR #27045, PR #27059).
Specs
| Spec | Value |
|---|---|
| Range | up to ~12 m |
| Scan | 360° |
| Sample rate | ~4500 Hz |
| Ambient light | ~25–30 kLux (budget outdoor) |
| Interface | UART (TX → FC) |
| Power | 5 V |
| Weight | ~40–50 g |
| Protection | IPX4-class |
Wiki: LD-06 · Proximity · Object avoidance · Simple OA · BendyRuler
Read next
- Ports & wiring — TELEM1 vs TELEM2
- H-Flow — downward height (not the LD-06)
- Step 6 — obstacle awareness
- Project intro · ArduPilot settings
Choice log
| What | LDRobot LD-06 360° DToF LiDAR |
| Why | Horizontal proximity / OA on UART; native ArduPilot |
| Our pick | LD-06 on TELEM1; not primary altitude; soft OA first |
Ardupilot Setup
ArduPilot setup — LDRobot LD-06
Gebaseerd op: https://ardupilot.org/copter/docs/common-ld06.html
FC: Pixhawk 6X Mini · firmware: ArduCopter
Hardware
LD-06 5V  ──► 5V (Telem-rail of aparte 5V BEC, genoeg stroom)
LD-06 GND ──► GND
LD-06 TX  ──► FC UARTx RX
LD-06 RX  ──► (niet nodig)
LD-06 PWM ──► (niet aansluiten; default spinsnelheid)
- Monteer horizontaal; pijl op de unit wijst naar de neus.
- Top:
PRX1_ORIENT = 0· ondersteboven:PRX1_ORIENT = 1. - Zorg dat GPS-masten, poten en props het scanvlak niet permanent blokkeren.
Parameters (voorbeeld SERIAL1 / Telem1)
Pas SERIALn aan naar de poort die je echt gebruikt (niet de ELRS-poort).
| Parameter | Waarde | Betekenis |
|---|---|---|
SERIAL1_PROTOCOL |
11 |
Lidar360 |
SERIAL1_BAUD |
230 |
230400 baud |
PRX1_TYPE |
16 |
LD06 |
PRX1_ORIENT |
0 of 1 |
top / onder |
BRD_SER1_RTSCTS |
0 |
flow control uit (vaak verplicht op Telem1/2) |
Herstart FC na schrijven.
Controleren
- Mission Planner → Flight Data → Status: proximity /
prxafstanden moeten meebewegen. - Messages: geen “No data from lidar” / serial errors.
- Draai handmatig een obstakel rondom: sector-afstanden moeten updaten.
Antenne / frame in het scanvlak
Als een GPS-helical, ELRS-antenne of poot permanent in de 360°-scan zit, laat ArduPilot die sector negeren (exclusion zone):
| Parameter | Voorbeeld | Betekenis |
|---|---|---|
PRX1_IGN_ANG1 |
180 |
Middelpunt van de blinde sector (0° = neus) |
PRX1_IGN_WID1 |
40 |
Breedte in graden (±20° rond dat middelpunt) |
- Tot meerdere sectoren:
PRX1_IGN_ANG2/WID2, enz. - Eerst hoek meten in MP Proximity-view, dan WID iets ruimer zetten dan het obstakel.
- Liever eerst montage verbeteren; ignore is voor onvermijdelijke frame-delen.
Optioneel bij takeoff/landing: PRX_IGN_GND = 1 (grond als obstakel negeren).
Object avoidance (optioneel, ná stabiele proximity)
Zie ArduPilot object-avoidance docs. Typisch:
- Avoidance inschakelen (
OA_TYPE/ gerelateerde avoid-params volgens firmwareversie) - Marges conservatief houden op UL8 (niet agressief dichtbij bomen/muren testen)
- Eerst Loiter/AltHold met avoid soft; Auto/BendyRuler later
Conflict met andere sensoren
| Sensor | Rol | Let op |
|---|---|---|
| H-Flow | Optical flow + hoogte (FLOW / RNGFND1) |
Blijft omlaag; niet vervangen door LD-06 |
| M9N + F9P | GNSS | Top-mount LD-06 vrijhouden van helical |
| XR4 ELRS | RC UART | Eigen serial; niet delen met LD-06 |
Bekende beperkingen
- Fel zonlicht / glazen / dunne takken: budget-ToF kan ruis geven (SF45 is outdoor-sterker).
- 360° + OA kost CPU — Pixhawk 6X Mini aankan het, maar begin met 1 proximity-sensor.
- Geen vervanging voor VLOS / FPV-blik vooruit.
Product Info
Product info — LDRobot LD-06
| Veld | Waarde |
|---|---|
| Naam | LDRobot / LDROBOT LD-06 (ook: Okdo LiDAR_LD06 kit) |
| Type | 360° DToF scanning LiDAR |
| Status | Besteld 2026-09-06 |
| Shop (voorbeeld) | pi-shop.ch LD06 kit · Robot Maker · AliExpress “LD06” |
| ≈ prijs | CHF ~85 / €65–90 |
Waarom in deze build
- Native ArduPilot proximity (
PRX1_TYPE = 16) - Licht (~45 g) t.o.v. industriële 360°-units
- Goedkoopste serieuze 360°-optie naast LightWare SF45
Alternatieven (niet gekocht)
| Product | Note |
|---|---|
| LightWare SF45/B | Beter outdoor, veel duurder |
| RPLidar A2/C1/S1 | Ook ArduPilot; C1 op pi-shop |
| YDLIDAR T-mini Plus | Geen native ArduPilot-driver |
| Benewake TF-Luna | Single-point vooruit, geen 360° |
Photos