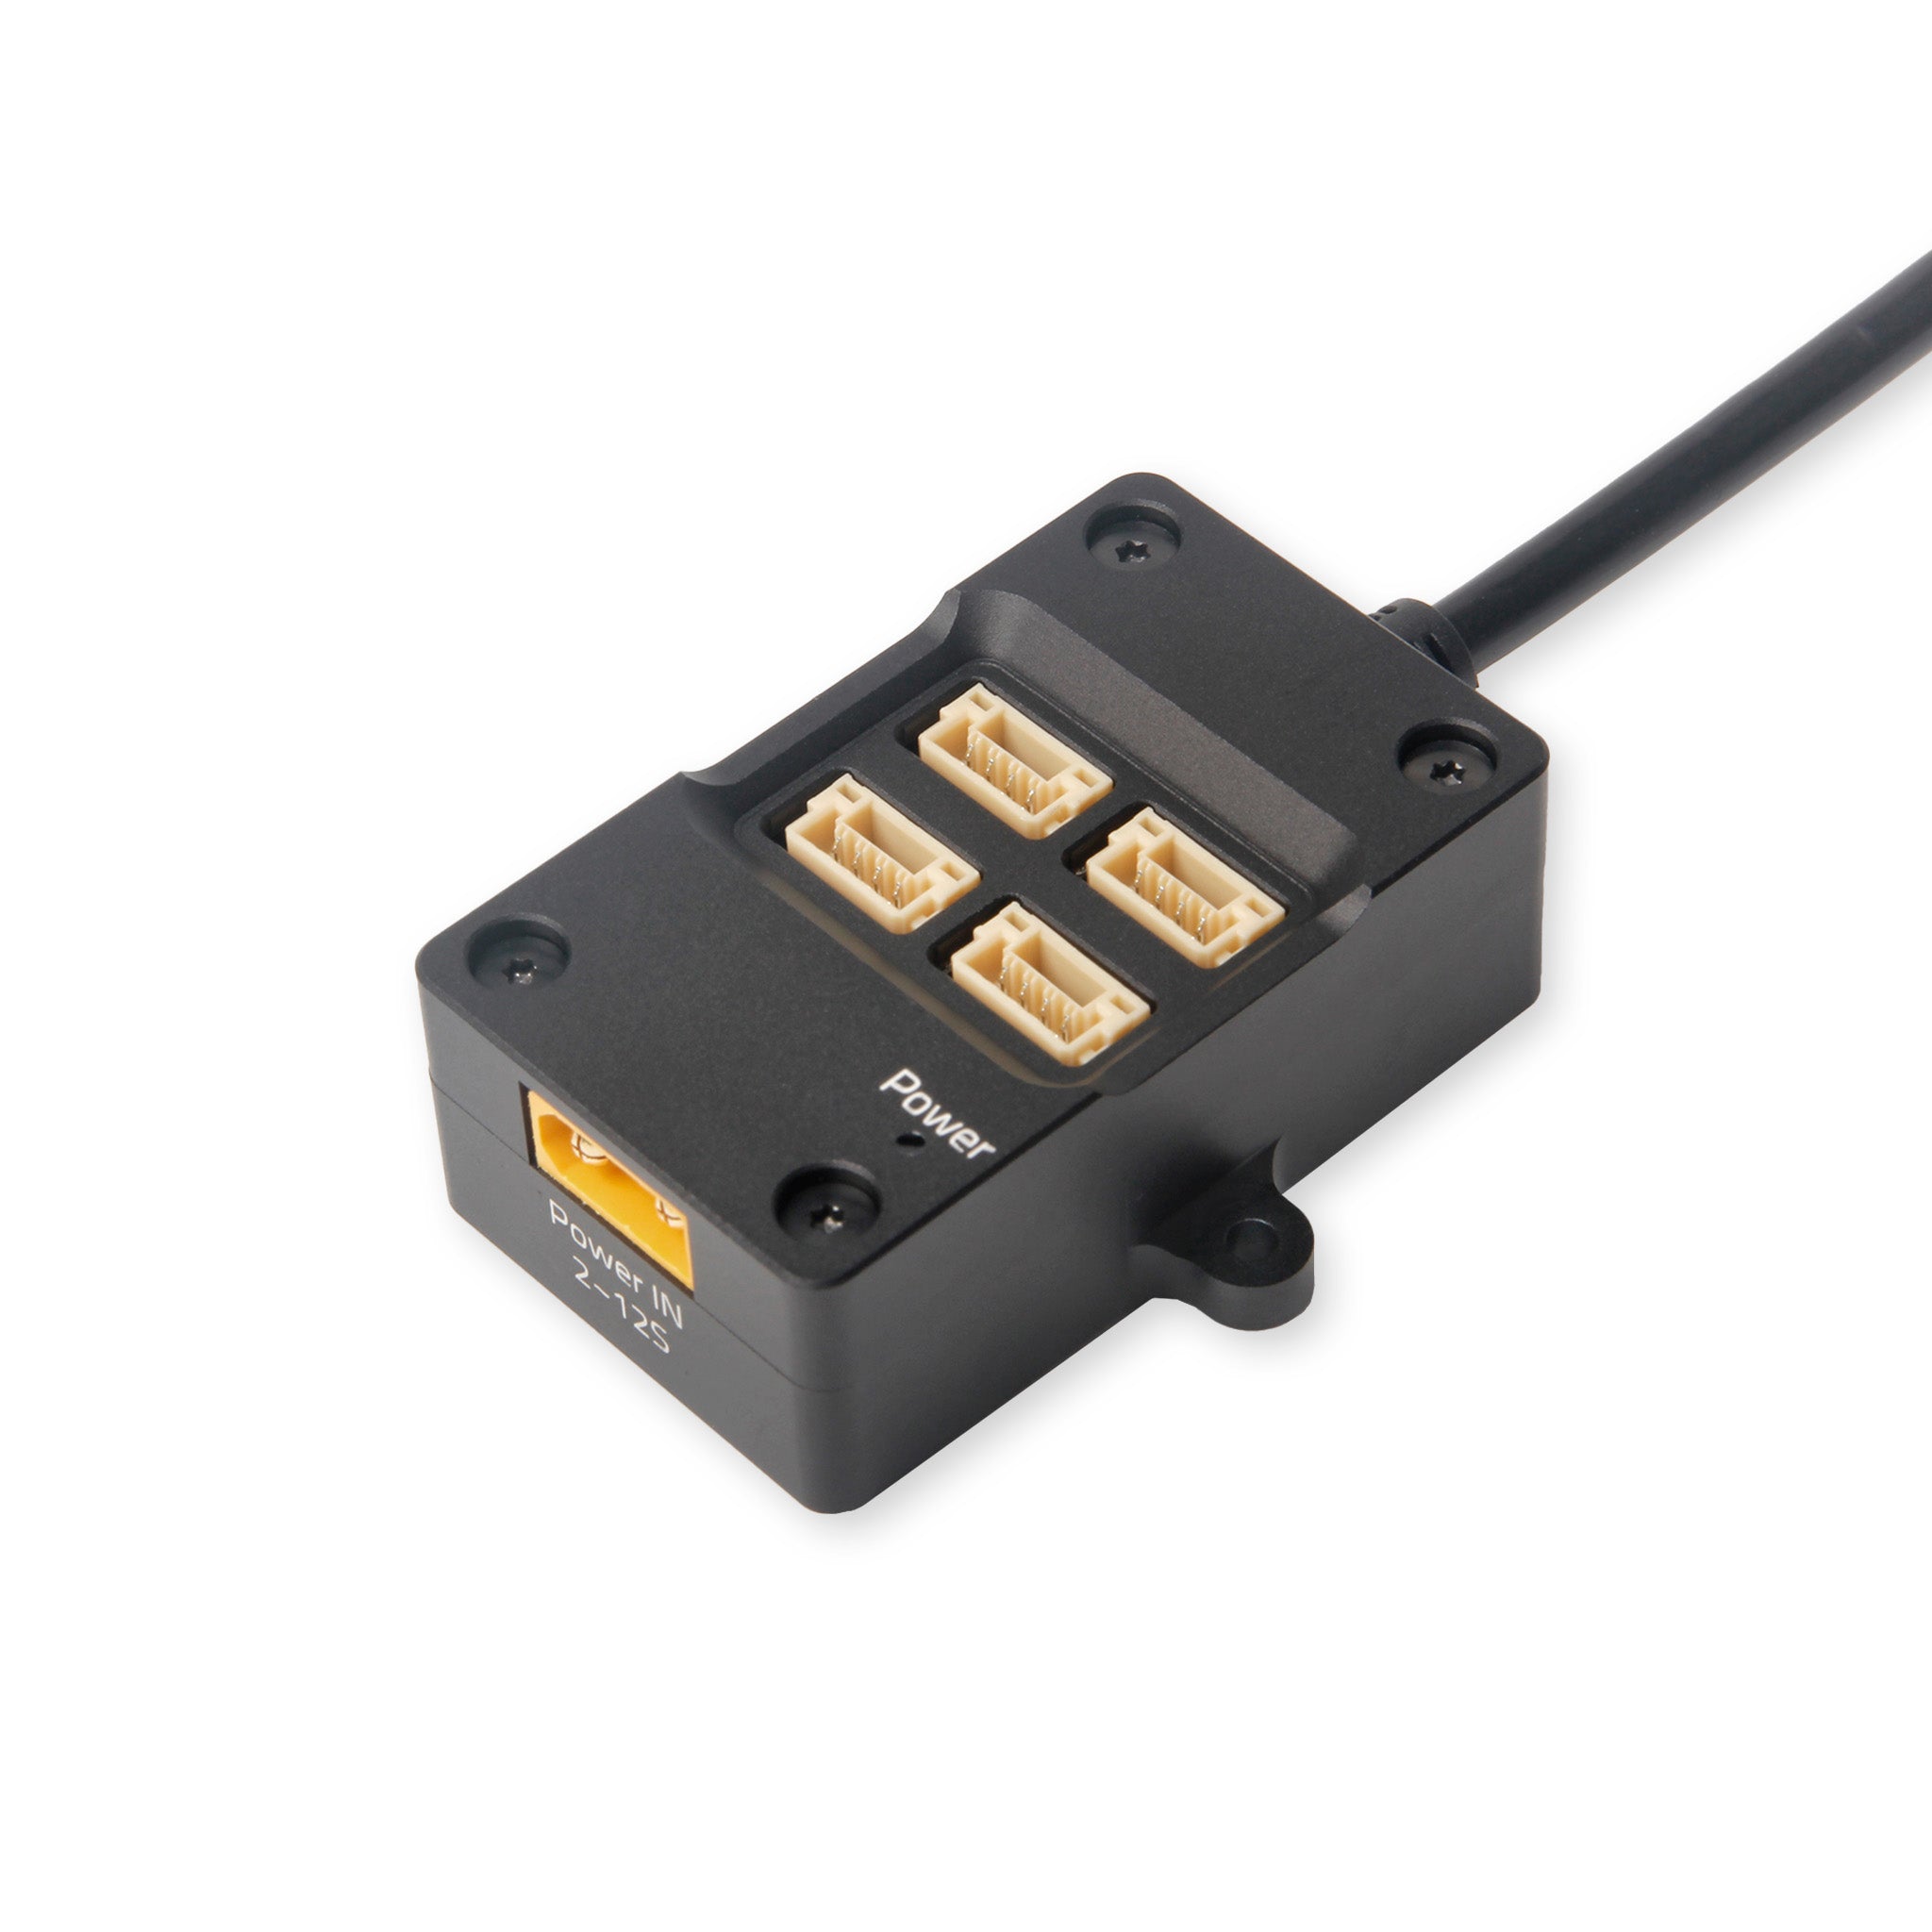
CAN Hub — F9P en H-Flow op één bus
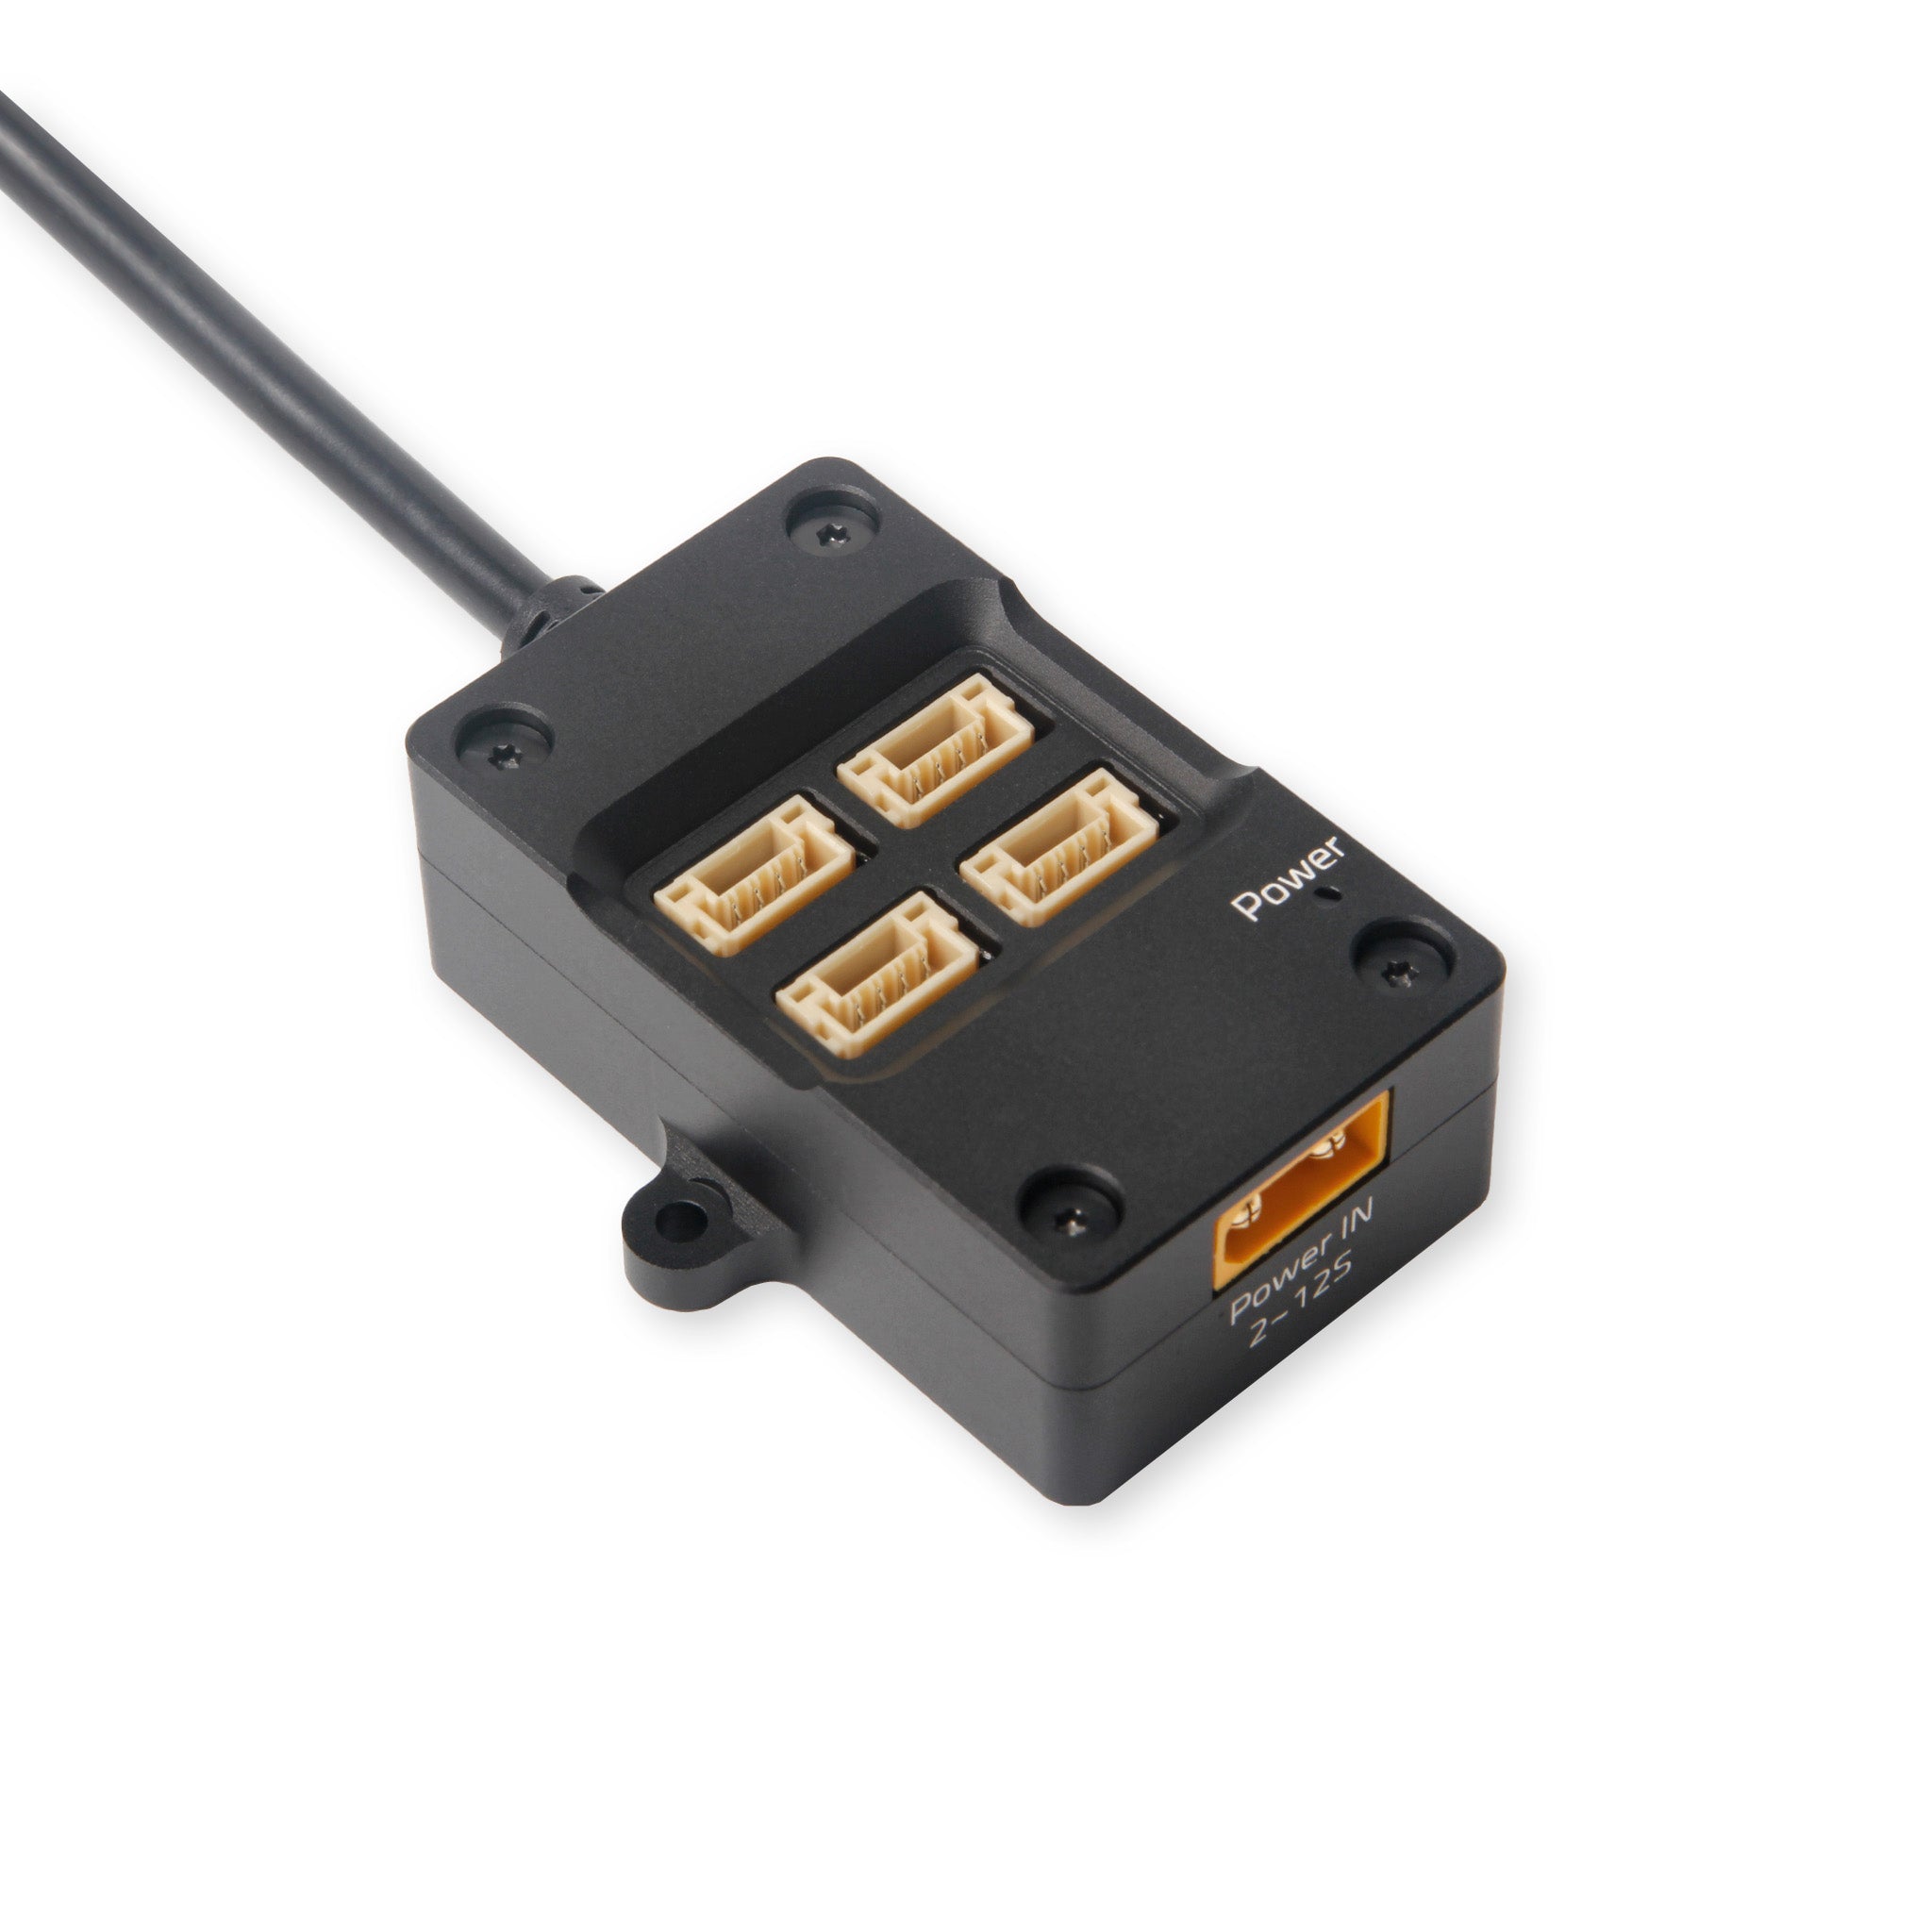
Gele XT30 Power IN 2–12S — zonder dit trekken F9P + H-Flow alleen aan de FC-5V
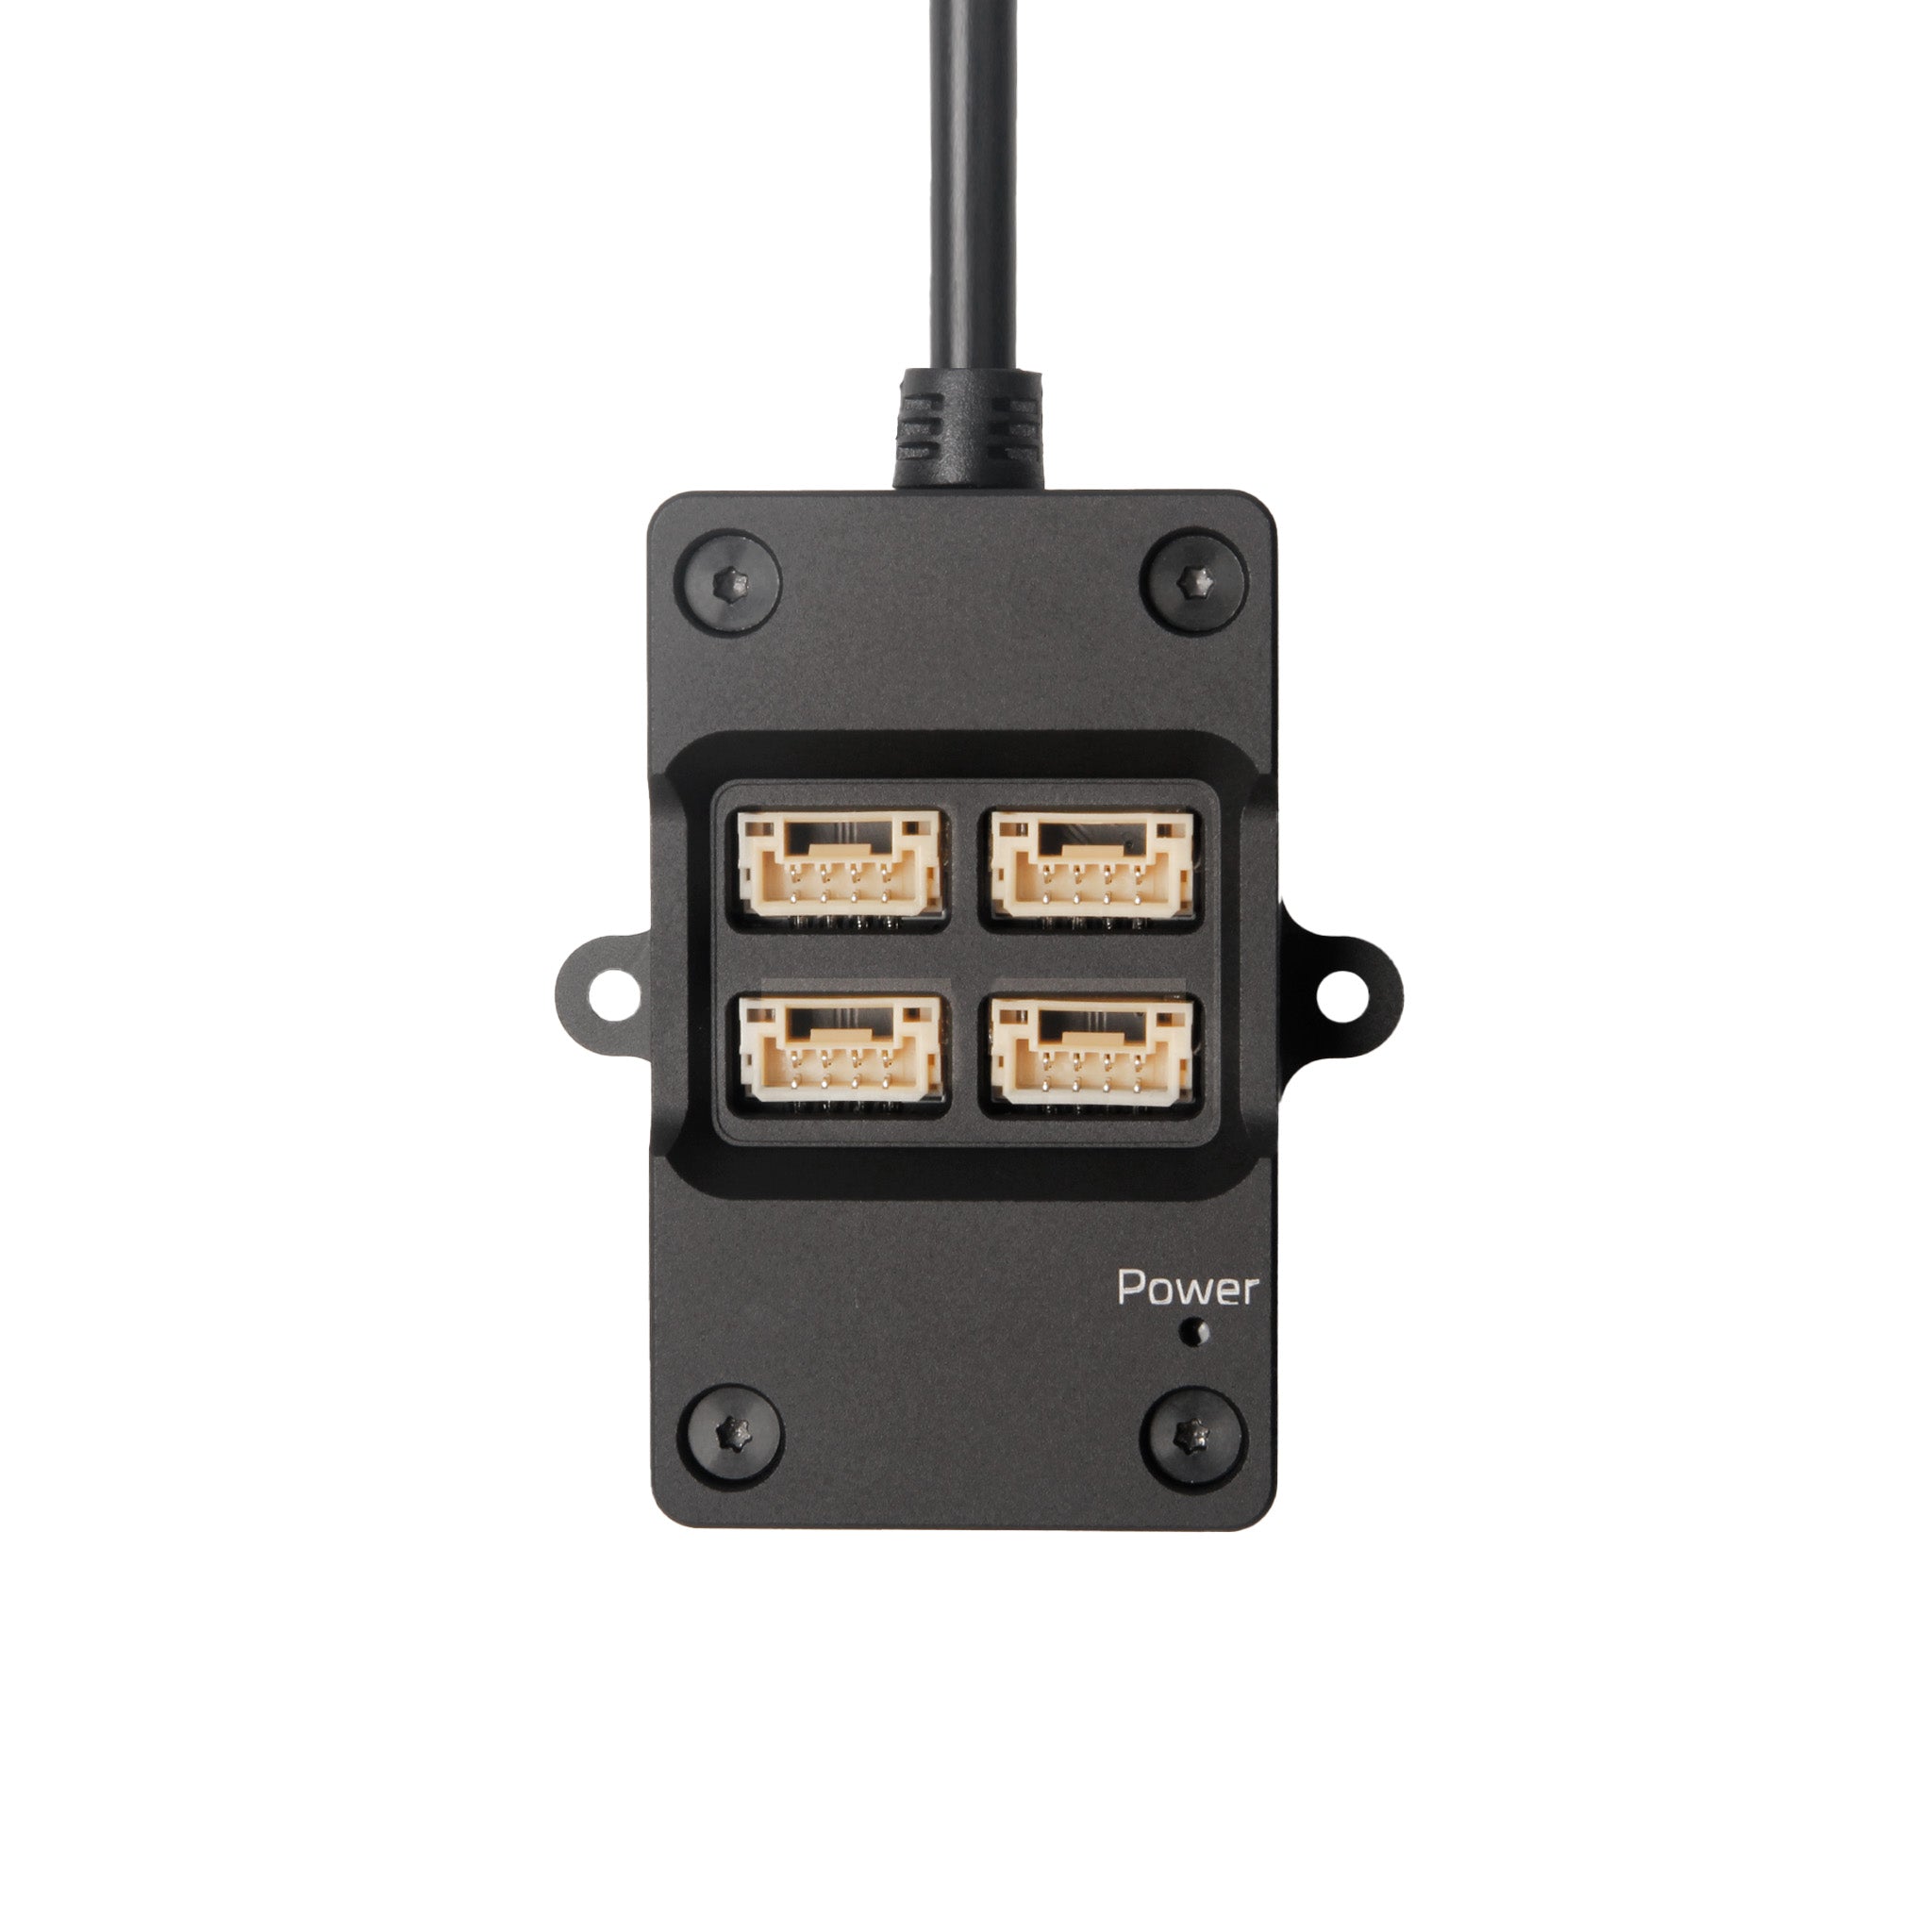
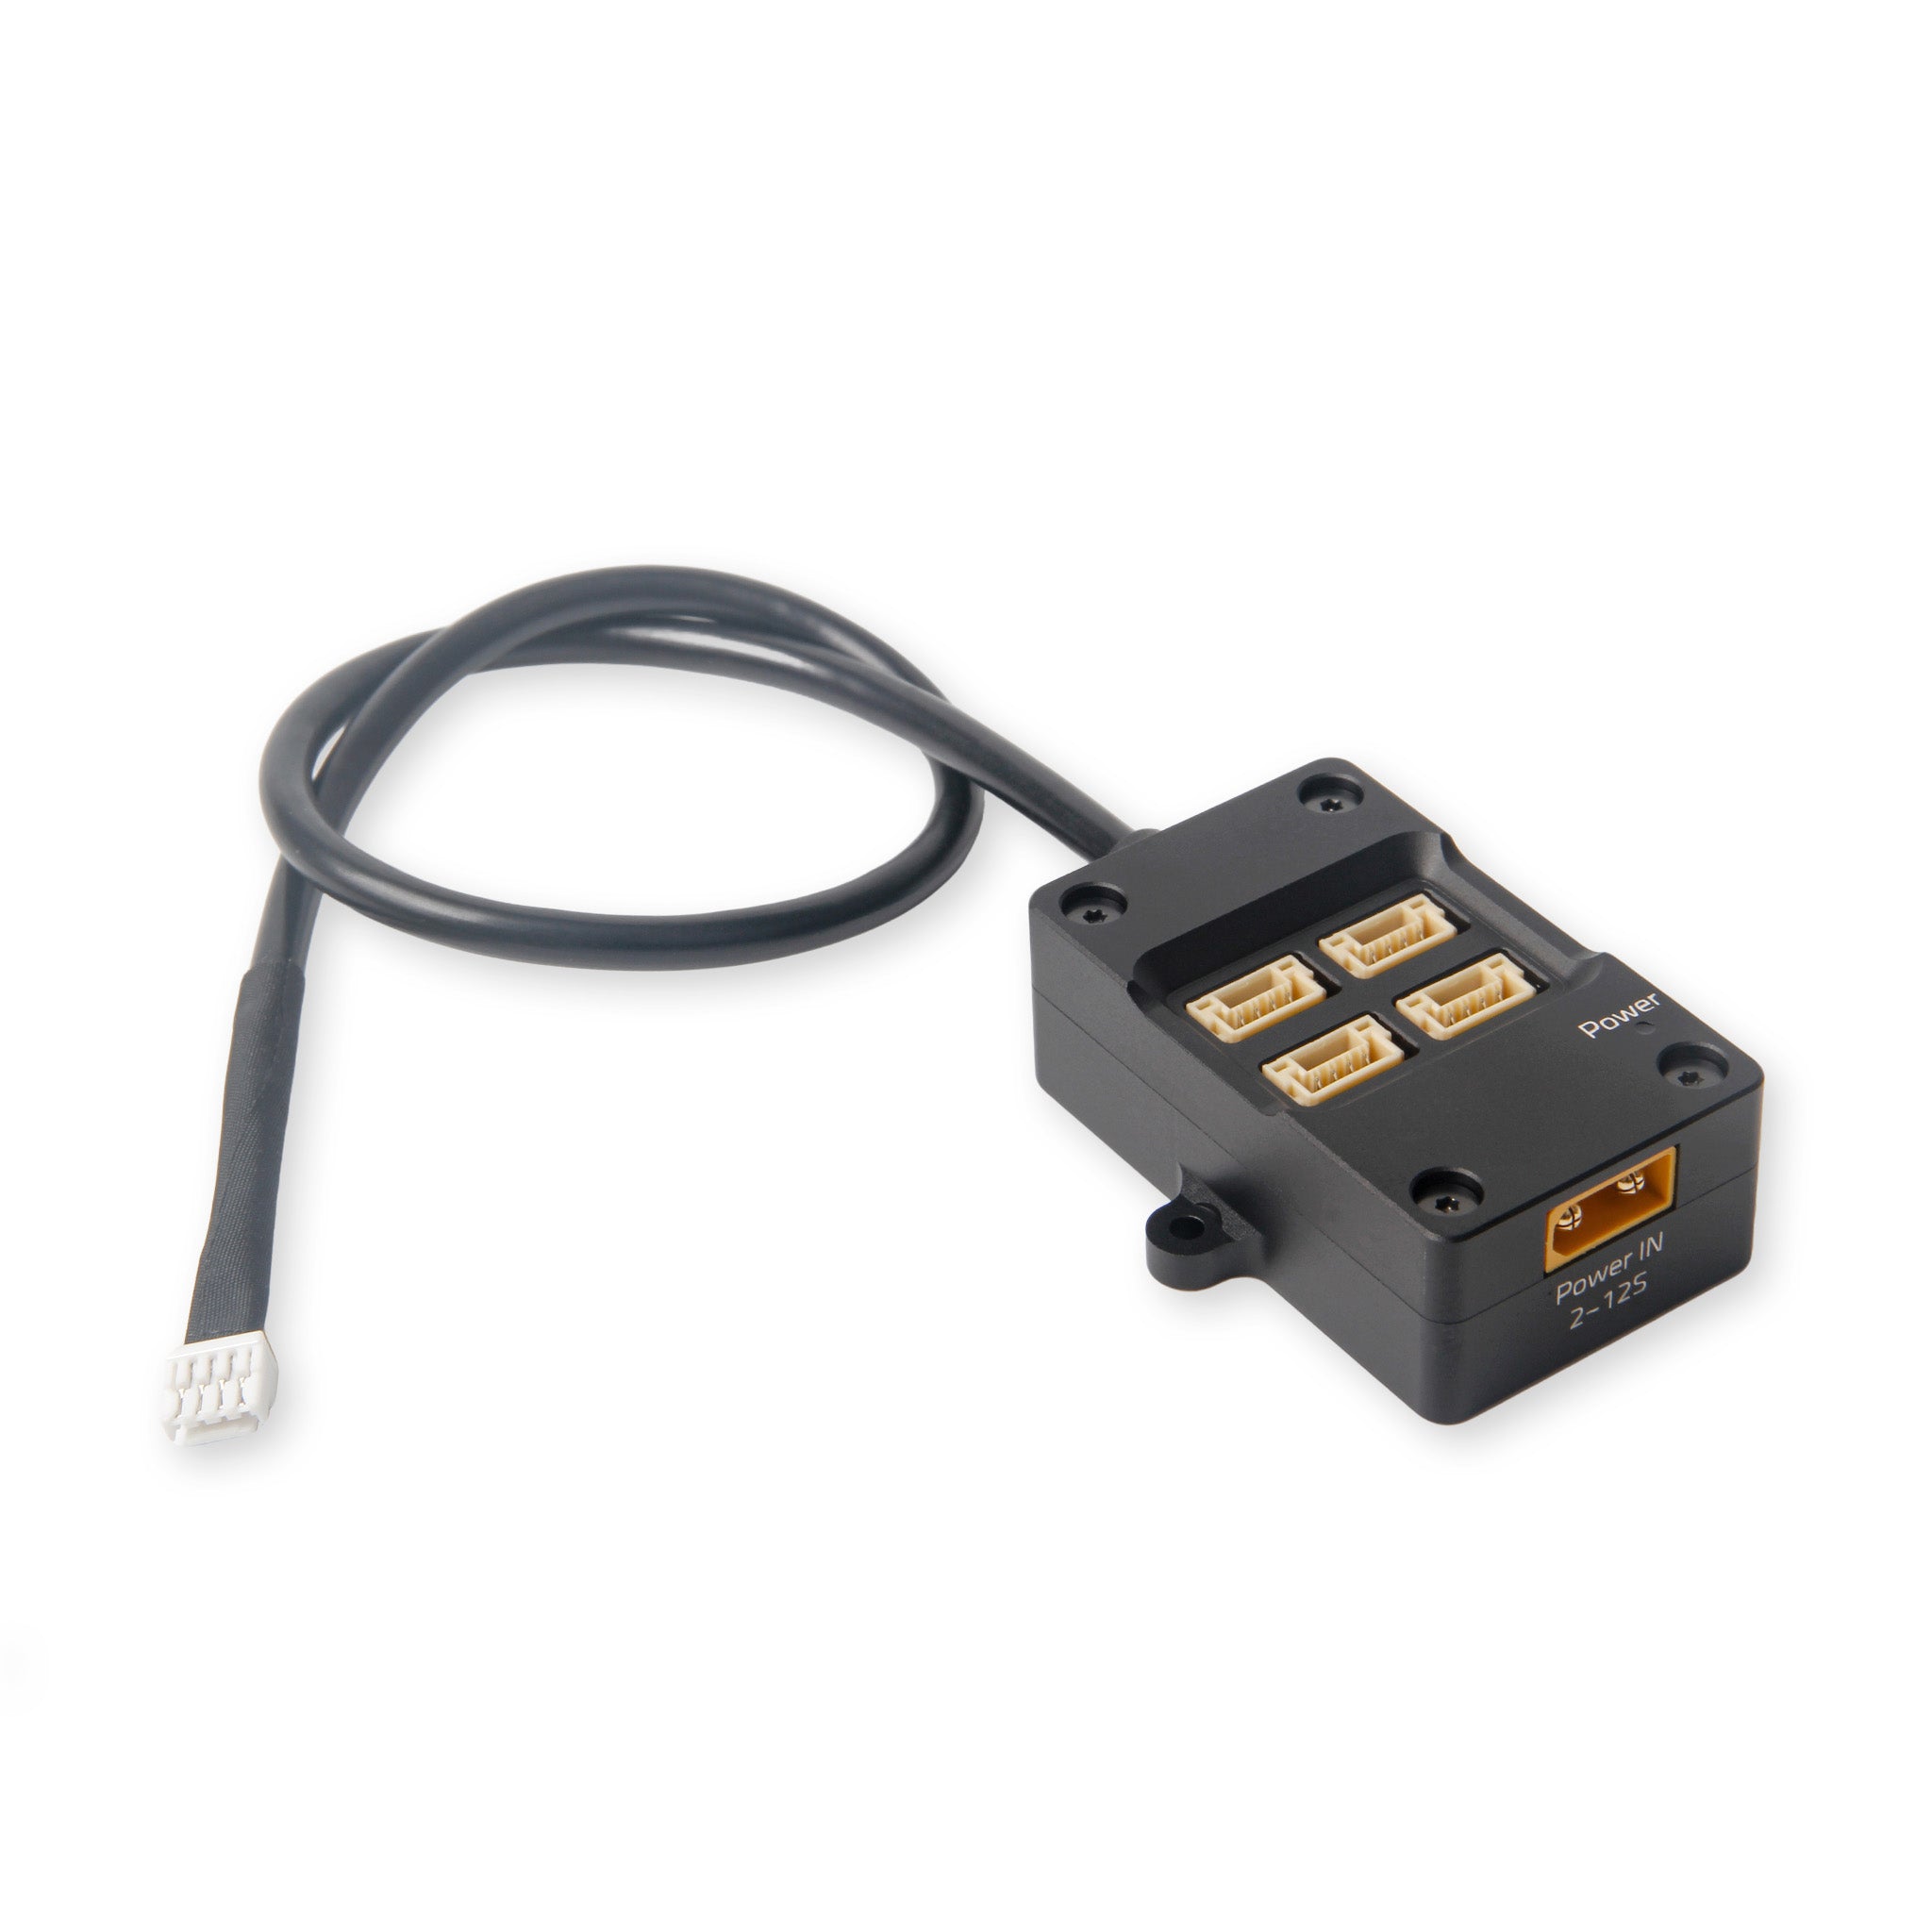
1× CAN van de FC → meerdere DroneCAN-apparaten
De Mini heeft één CAN-stekker. Wij willen F9P Helical én H-Flow erop. Daarom de CAN Hub 27 cm: splitter + eigen voeding vanaf het pack.
Waarom deze hub
Zonder hub moet je zelf Y-splitsen en terminatie fixen. Holybro’s hub doet dat netjes. Order: $27.59 · Store: holybro.com — CAN Hub.
De hub is powered: pack → XT30 → interne step-down → 5.2 V op de CAN-poorten (tot 1 A per poort, max 3 A totaal). Holybro waarschuwt dat FC-CAN-5V vaak inzakt als meerdere peripherals dezelfde rail delen (Pixhawk: overige poorten samen ≈ 1.5 A).
| Device op de hub | ≈ 5 V-stroom | Note |
|---|---|---|
| F9P Helical | ~250 mA | Holybro-spec |
| H-Flow (flow + ToF) | extra 100 mA+ | ToF/laser + MCU |
| Totaal | snel >400 mA | te krap naast M9N/ELRS op dezelfde FC-5V-pool |
Doen: XT30 vanaf 6S (via XT30↔XT60 adapter of Y-tak) op de hub. CAN-kabel naar Pixhawk CAN1 blijft voor data. Details: power & condensatoren.
LD-06 is geen CAN-device — die hangt op TELEM1.
Wat we doen
- Hub op CAN1 van de Pixhawk 6X Mini.
- F9P + H-Flow op de hub-poorten.
- XT30 Power-In vanaf het pack aansluiten.
- 120 Ω terminatie tussen CANH–CANL aan de bus-uiteinden (Holybro: soms software-toggle — holybro-can-termination-toggle.md).
- Kabels trek-ontlasten — vibratie + trek op JST-GH is een klassieke intermittente CAN-fout.
DroneCAN op ArduPilot (FC-kant)
Bronprocedure (generiek): IQ Motion — DroneCAN + ArduPilot/PX4. Die tutorial is voor Vertiq DroneCAN-ESC’s. Wij gebruiken geen DroneCAN-motoren (ESC = Pacer PWM/DShot). Wél van toepassing: bus hardware, bitrate, node-ID’s, ArduPilot CAN-params, Mission Planner-node check.
Officieel: DroneCAN Setup advanced · CAN Bus Setup.
Busregels
| Regel | Waarom |
|---|---|
| Unieke node-ID per apparaat | Twee nodes met dezelfde ID → bus onvoorspelbaar |
| Zelfde bitrate op FC + alle nodes | Mismatch → nodes verdwijnen |
| Vermijd collision met de FC | ArduPilot gebruikt typisch node-ID 10 (CAN_D1_UC_NODE) |
| DNA (dynamic node allocation) | Node-ID 0 = “vraag een ID aan” |
Parameters (CAN1)
- Frame type kiezen in Mission Planner (Setup).
CAN_P1_DRIVER = 1→ schrijven + reboot.CAN_P1_BITRATE= bitrate van de bus (Holybro-stack meestal 1000000; Vertiq-default 500000 geldt niet voor onze Holybro-sensoren).- Reboot, daarna:
CAN_D1_PROTOCOL = 1(DroneCAN),CAN_D1_UC_NODE= unieke ID voor de FC (default 10 is ok). - Schrijven + reboot.
Niet nodig voor onze build: CAN_D1_UC_ESC_BM / ESC-indexen — dat is voor DroneCAN-ESC’s.
Sensor-specifiek daarna: F9P · H-Flow.
Nodes zien (Mission Planner)
- Setup → Optional Hardware → DroneCAN/UAVCAN
- Kies MAVLinkCAN1
- Nodes zouden moeten verschijnen (F9P, H-Flow, …)
- Per node: Menu → Parameters
Zie je een node niet: check voeding, terminatie, bitrate, dubbele node-ID. Debug ook via DroneCAN GUI Tool / SLCAN.
Wat ArduPilot herkent op onze bus
| Peripheral | Hoe activeren | Onze device |
|---|---|---|
| GPS | GPS1_TYPE = 9 (DroneCAN) |
F9P Helical |
| Compass | Automatisch via DroneCAN | F9P IST8310 |
| Rangefinder | RNGFND1_TYPE = 24 + RNGFND1_ADDR matcht node |
H-Flow ToF |
| Optical flow | FLOW_TYPE = 6 |
H-Flow |
GPS/compass/baro worden automatisch geïdentificeerd; rangefinder moet je expliciet op type 24 zetten.
Extra params (lichte bus)
| Parameter | Tip |
|---|---|
CAN_D1_UC_POOL |
Default mag vaak omlaag bij lichte traffic (GPS + flow) |
CAN_D1_UC_NODE |
Autopilot node-ID (default 10) — uniek houden |
CAN_D1_UC_OPTION bit 0 |
Clear DNA database bij volgende boot |
CAN_D1_UC_OPTION bit 1 |
Ignore DNA node conflicts |
CAN_D1_UC_OPTION bit 3 |
Ignore DNA node unhealthy |
Bewust niet voor ons (nu)
CAN_D1_UC_ESC_BM/CAN_D1_UC_SRV_BM/CAN_D1_UC_ESC_OF- DroneCAN LED, power-module monitor type 8, CAN-FD
CAN_D1_PROTOCOL2mixed protocols
SLCAN / GUI (Pixhawk 6X = H7)
- Pixhawk 6X Mini is H7 → SLCAN Access on F7/H7; MAVLink-SLCAN heeft de voorkeur.
- SLCAN via COM-poort is uitgeschakeld wanneer armed — configureer peripherals disarmed.
- Tools: Mission Planner DroneCAN-panel of DroneCAN GUI.
DNA-database: ArduPilot bewaart node-ID ↔ hardware-ID. Swap je een node (zelfde ID, andere HW) → conflict. Oplossing: CAN_D1_UC_OPTION bit 0 of bit 1.
Lokale naslag: holybro-about-dronecan.md · holybro-can-termination-toggle.md.
Verder lezen
- F9P Helical — RTK op deze bus
- H-Flow — optical flow + ToF
- Power & condensatoren — XT30 Power-In
- Pixhawk 6X Mini — CAN1-mapping
ArduPilot wiki
Keuzelog
| Wat | Holybro CAN Hub 27 cm (powered, XT30) |
| Waarom | F9P + H-Flow op één Mini-CAN1 zonder zelf solderen |
| Onze keuze | Hub 27 cm — XT30 Power-In verplicht; geen DIY Y tot we custom lengtes nodig hebben |
Foto’s