Power & condensatoren op onze UL8
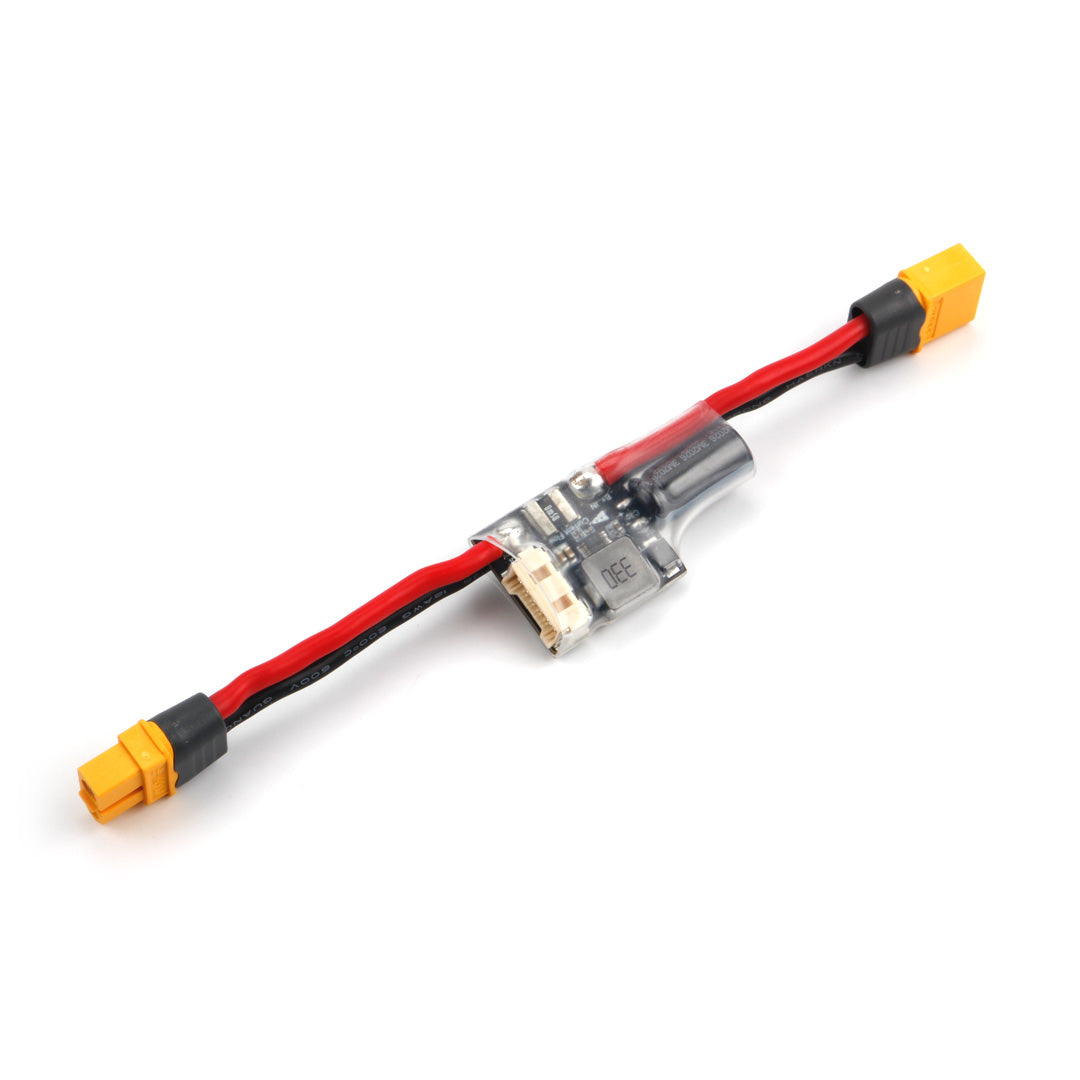
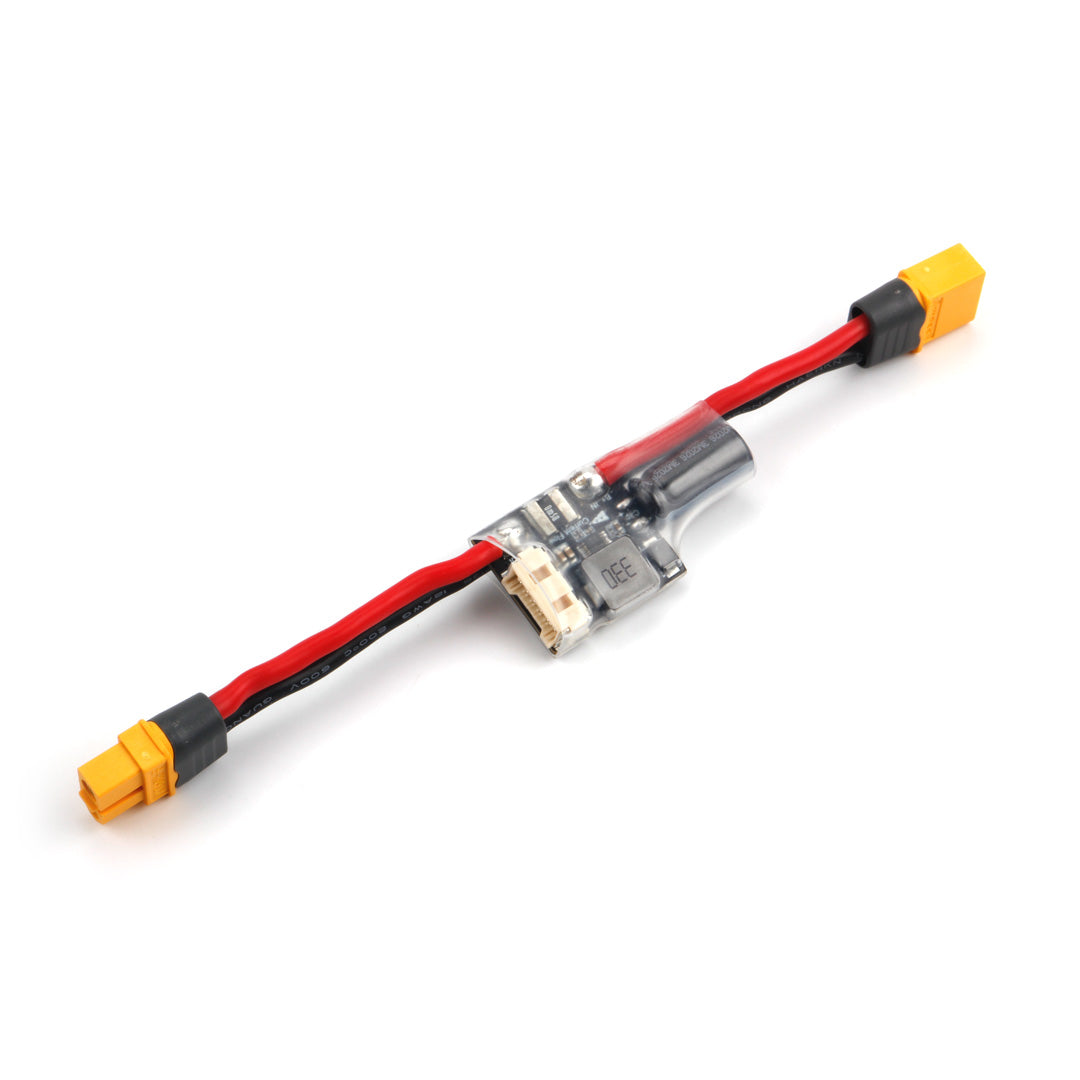
PM02D power module
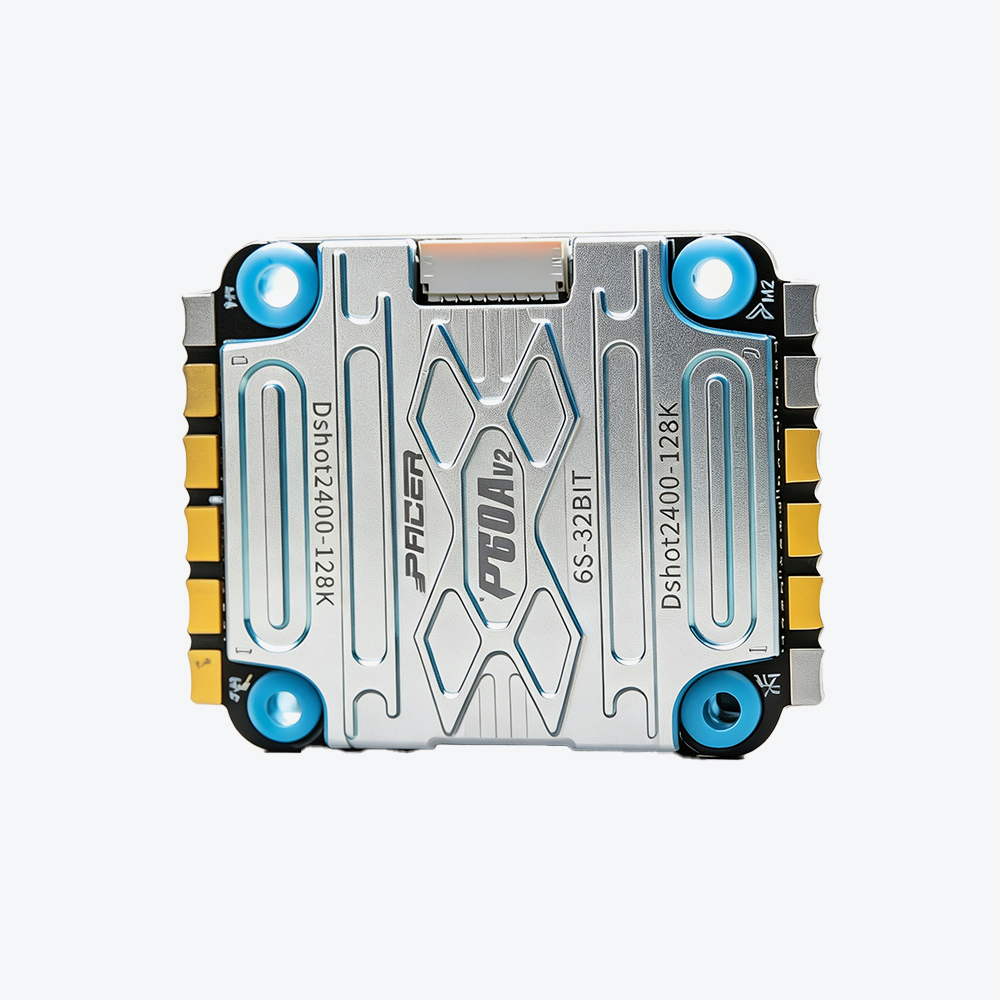
Pacer ESC — plek voor de condensator
We lagen met de Pacer en de PM02D naast elkaar en dachten even: “alles door de ESC, toch?” Klinkt netjes. Op een 8″ 6S-quad met vier stevige motoren is dat een slecht idee. Motoren trekken pieken. De flight controller en sensoren willen rust. Dus: hoe we stroom verdelen — en waarom er een low-ESR condensator op de ESC hoort.
Het probleem in één zin
Prop-pieken horen niet op dezelfde dunne rail als de Pixhawk. En onze CAN-spullen drinken meer 5 V dan “even via CAN1 van de FC” aankan.
De Holybro CAN Hub heeft een eigen XT30 Power-In (2–12S). Die moet ook vanaf het pack. Anders sippen F9P + H-Flow alleen de magere FC-5V — tot ergens een brownout.
We gebruiken een XT60H 1→3 Y (+ adapters waar nodig) vanaf het Tattu 6S-pack.
Hoe we het splitsen
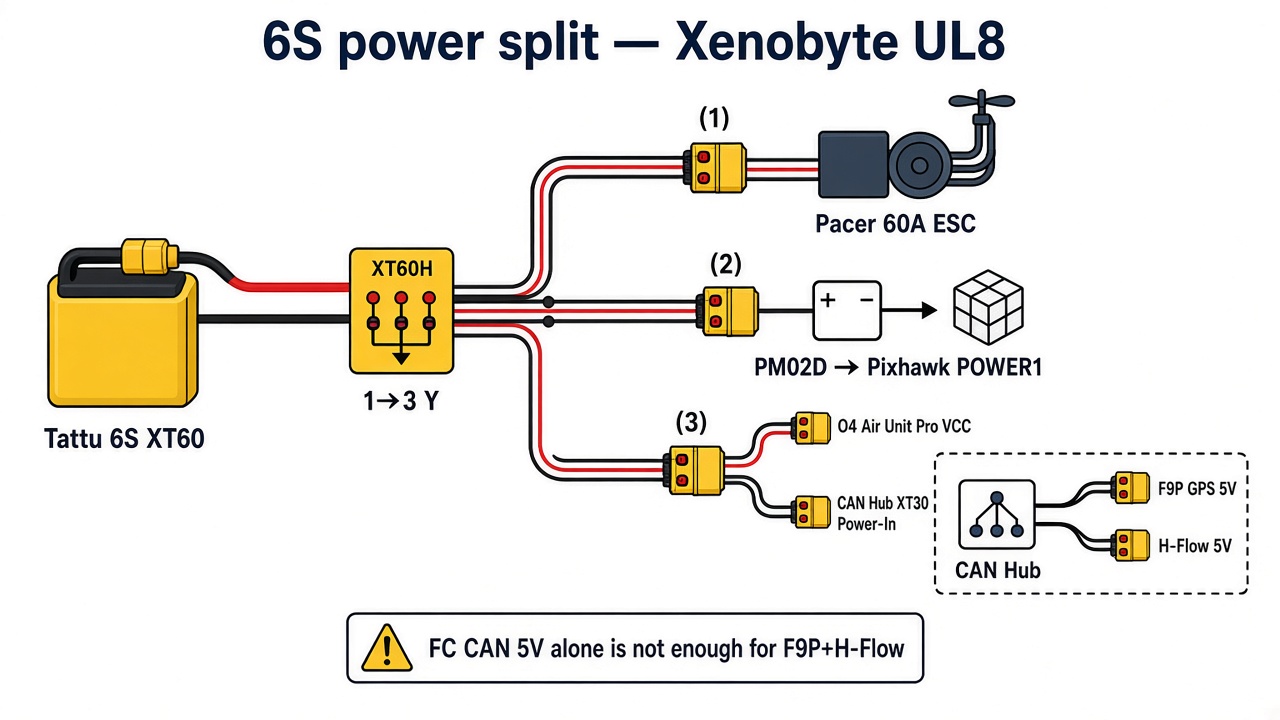
6S XT60 ── Y / adapters ──┬──► Pacer 60A V2 ──► 4× F100 (motoren)
                           ├──► PM02D ──► POWER1 (Pixhawk 6X Mini)
                           ├──► DJI O4 Air Unit Pro (7.4–26.4 V)
                           └──► CAN Hub XT30 Power-In ──► 5.2 V naar F9P + H-Flow
                                    ▲
                                    └── CAN-data: Hub ──► Pixhawk CAN1 (signaal + optioneel backup-5V)
- De Pacer voedt alleen de motoren.
- De PM02D voedt de Pixhawk 6X Mini en meet spanning/stroom. Geen PDB voor de ESC.
- De O4 Pro hangt aan dezelfde pack-rail. Installatie: O4-installatie.
- CAN-peripherals: F9P (~250 mA @ 5 V) + H-Flow trekken te veel voor “alleen FC-CAN-5V”. Oplossing: XT30 op de CAN Hub (2–12S in → 5.2 V / tot 1 A per poort, max 3 A totaal).
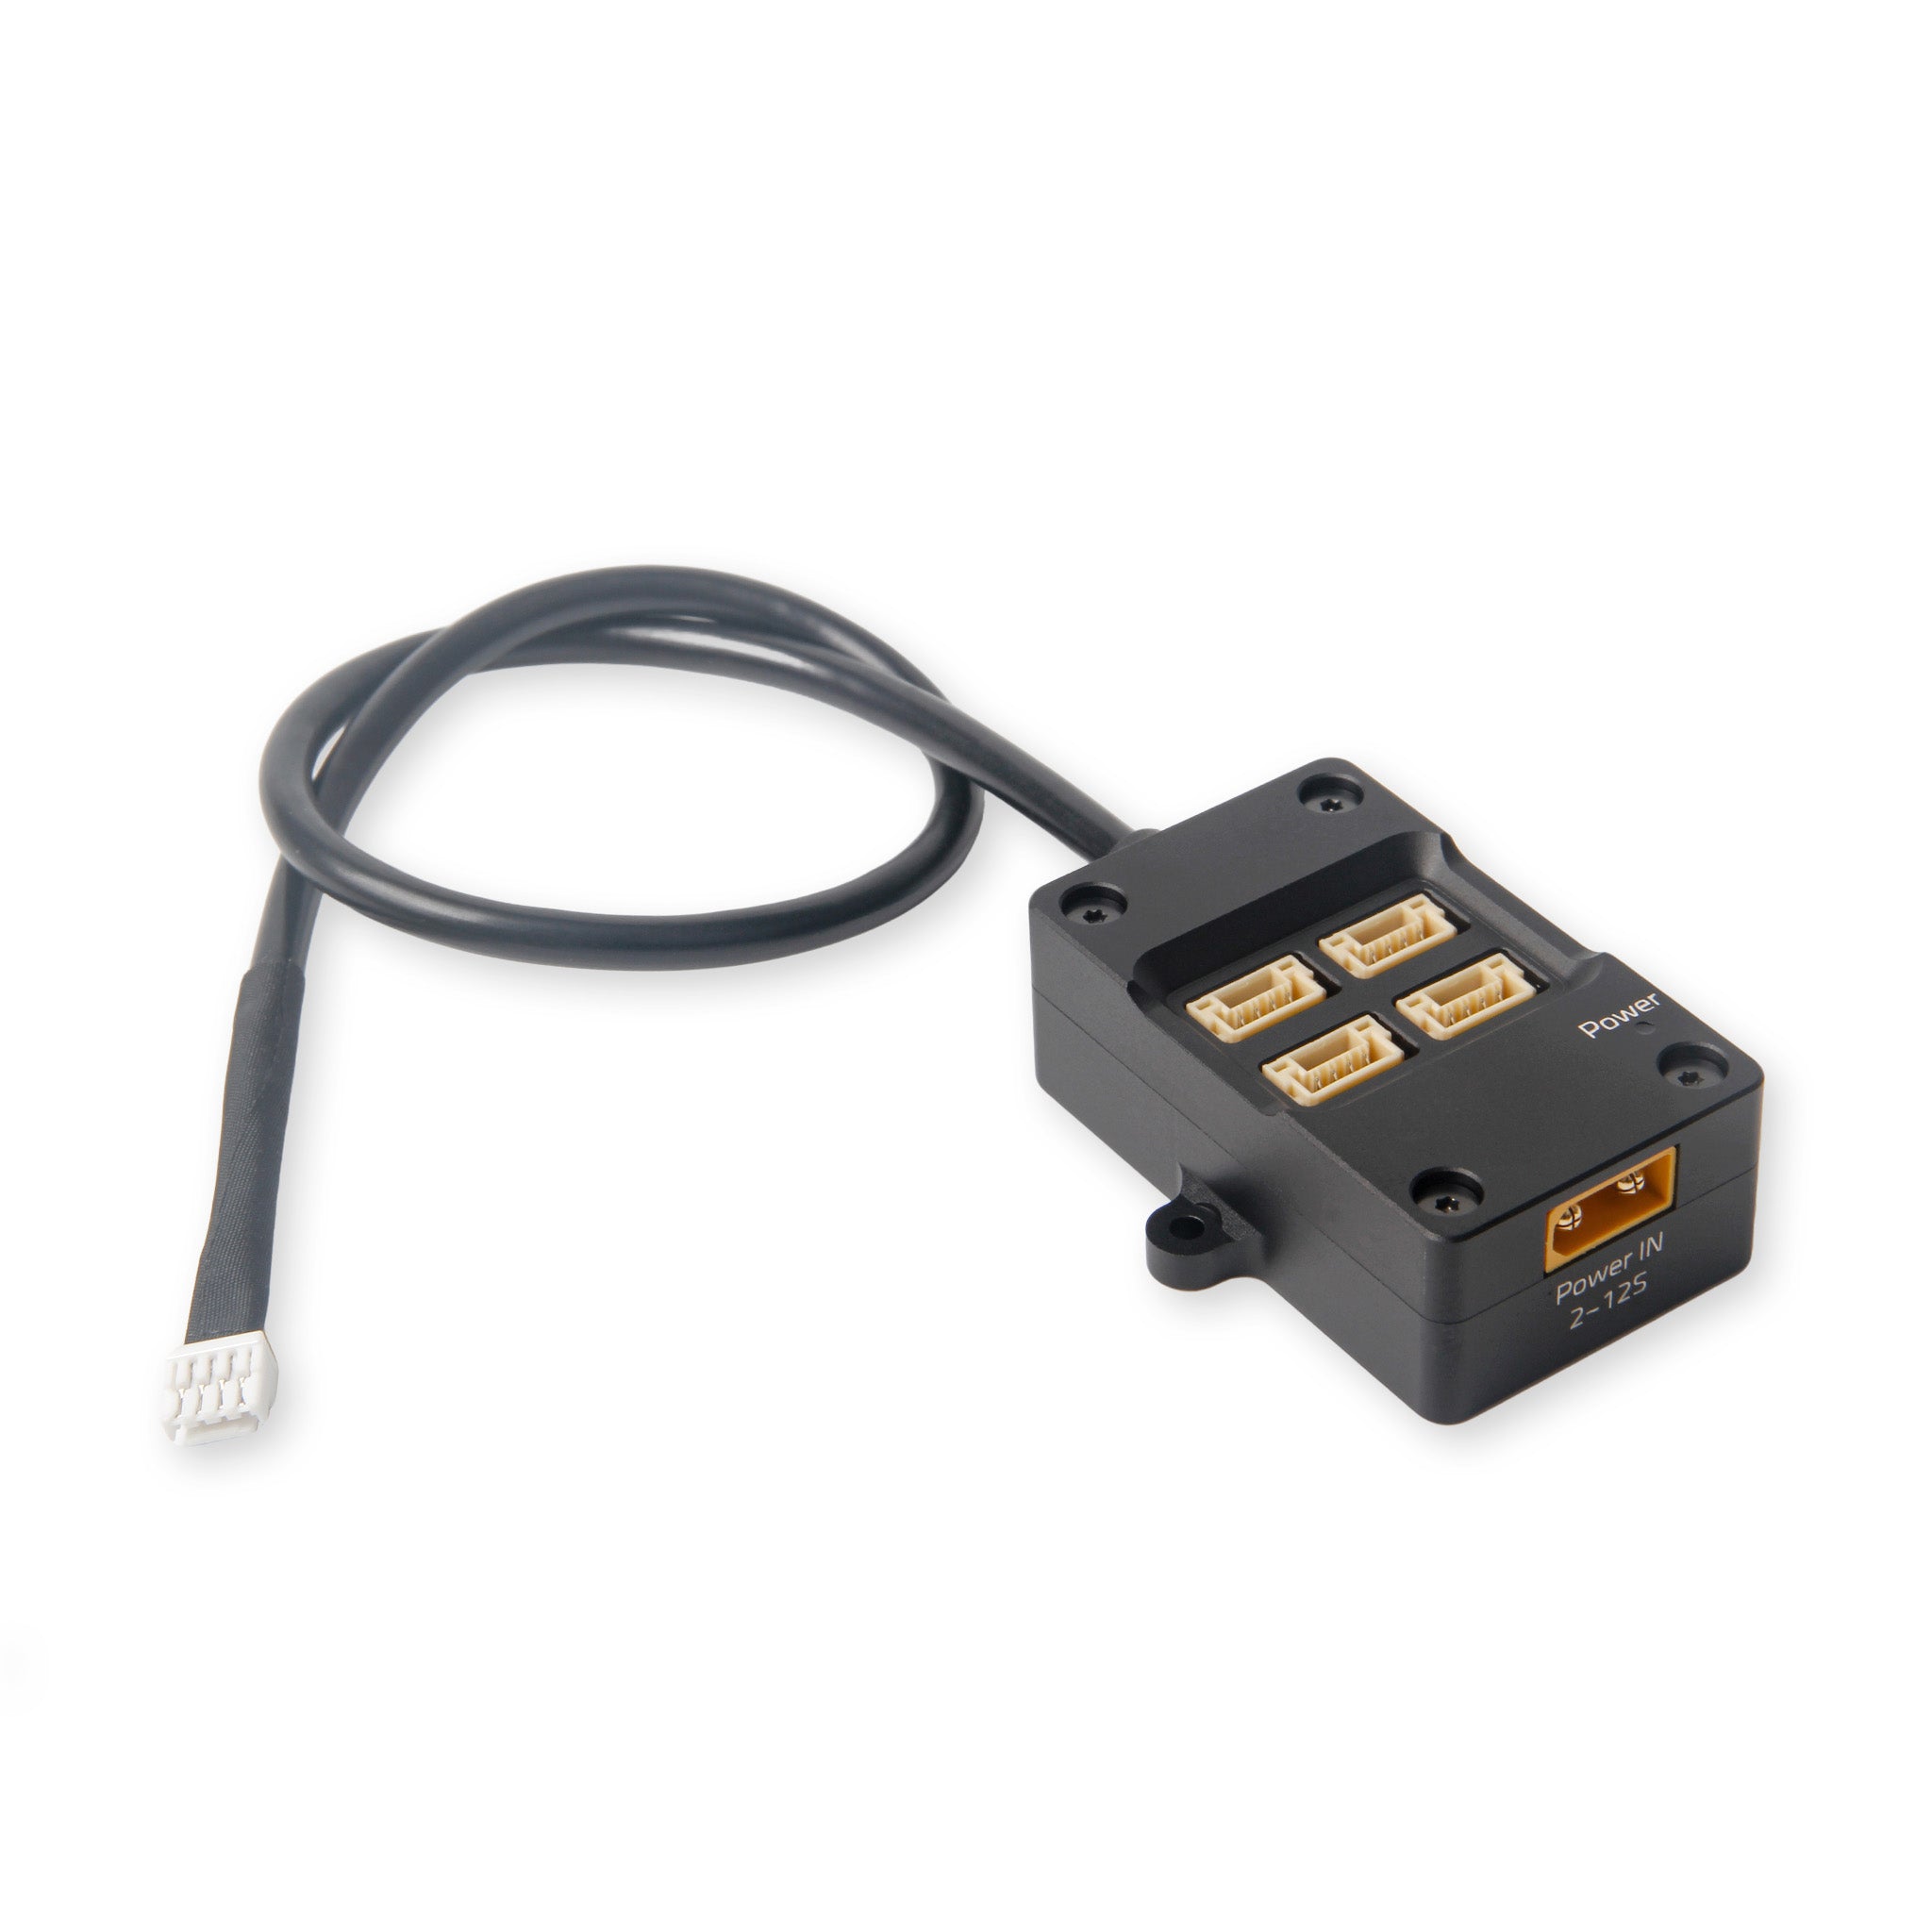
Holybro CAN Hub — gele XT30 “Power IN 2–12S” is verplicht voor stabiele F9P + H-Flow
Naamgeving: “lidar + gps op CAN” = H-Flow ToF + F9P. De LD-06 zit op TELEM1 (UART), niet op CAN. Dat verwarren we zelf ook nog eens — vandaar deze tip.
Zo houden we prop-pieken uit de gevoelige FC-rail. Details: stap 2 — FC & power.
Condensator: bij de ESC, niet bij de PM
In de Pacer-doos zit standaard één condensator. Die solderen we op de ESC-powerpads (dicht bij XT60), polariteit goed. De PM02D heeft al een ingebouwde condensator — daar hoef je niet nog een tweede “voor de show” bij te plakken.
Voor 8″ / 6S is de meegeleverde cap een start. Oscar Liang adviseert grofweg ~2200 µF of 2× 1000 µF parallel, spanning 35 V of beter 50 V. Lees: Why capacitors matter.
Op ArduPilot gaat het vooral om schonere voeding en bescherming tegen spikes. Minder drama in de elektronica. FPV-video-ruis is hier bijzaak.
Wat we doen op de bank
- XT60 vanaf pack via Y/adapters naar Pacer, PM02D, O4 én CAN Hub XT30.
- Check CAN Hub Power-LED; F9P + H-Flow online zonder FC-5V-brownout.
- Cap op ESC monteren (of upgraden).
- Eerste boot zonder props: FC start, LED/buzzer OK.
- Daarna sensoren en radio — stap 3 en stap 4.
Verder lezen
ArduPilot: Pixhawk voeden · Power module · ESC’s / motorvoeding
Keuzelog
| Wat | Pack-rail parallel: ESC + PM02D + O4 + CAN Hub XT30; low-ESR cap op ESC |
| Waarom | Prop-pieken weg van de FC; genoeg 5 V voor F9P + H-Flow |
| Onze keuze | Y vanaf het pack — niet alles via ESC-BEC of magere CAN-5V |
Foto’s