Pixhawk 6X Mini — de hersenen van de build
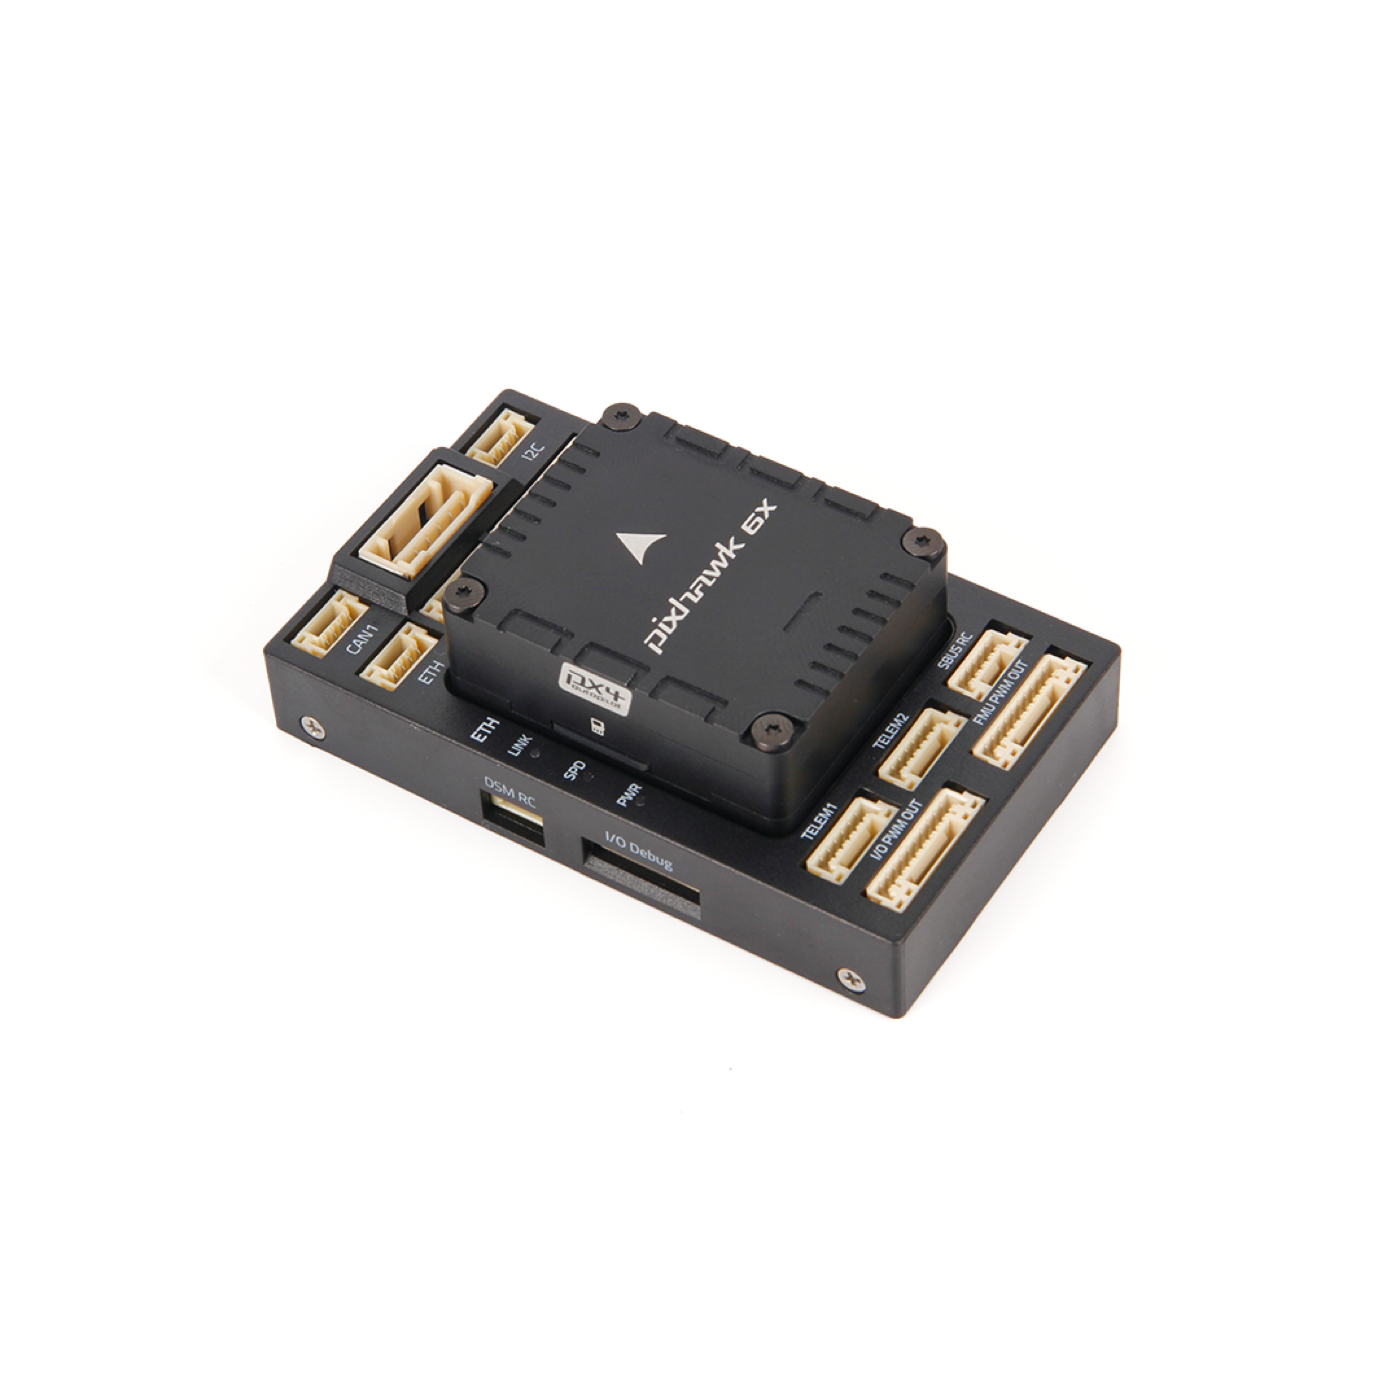
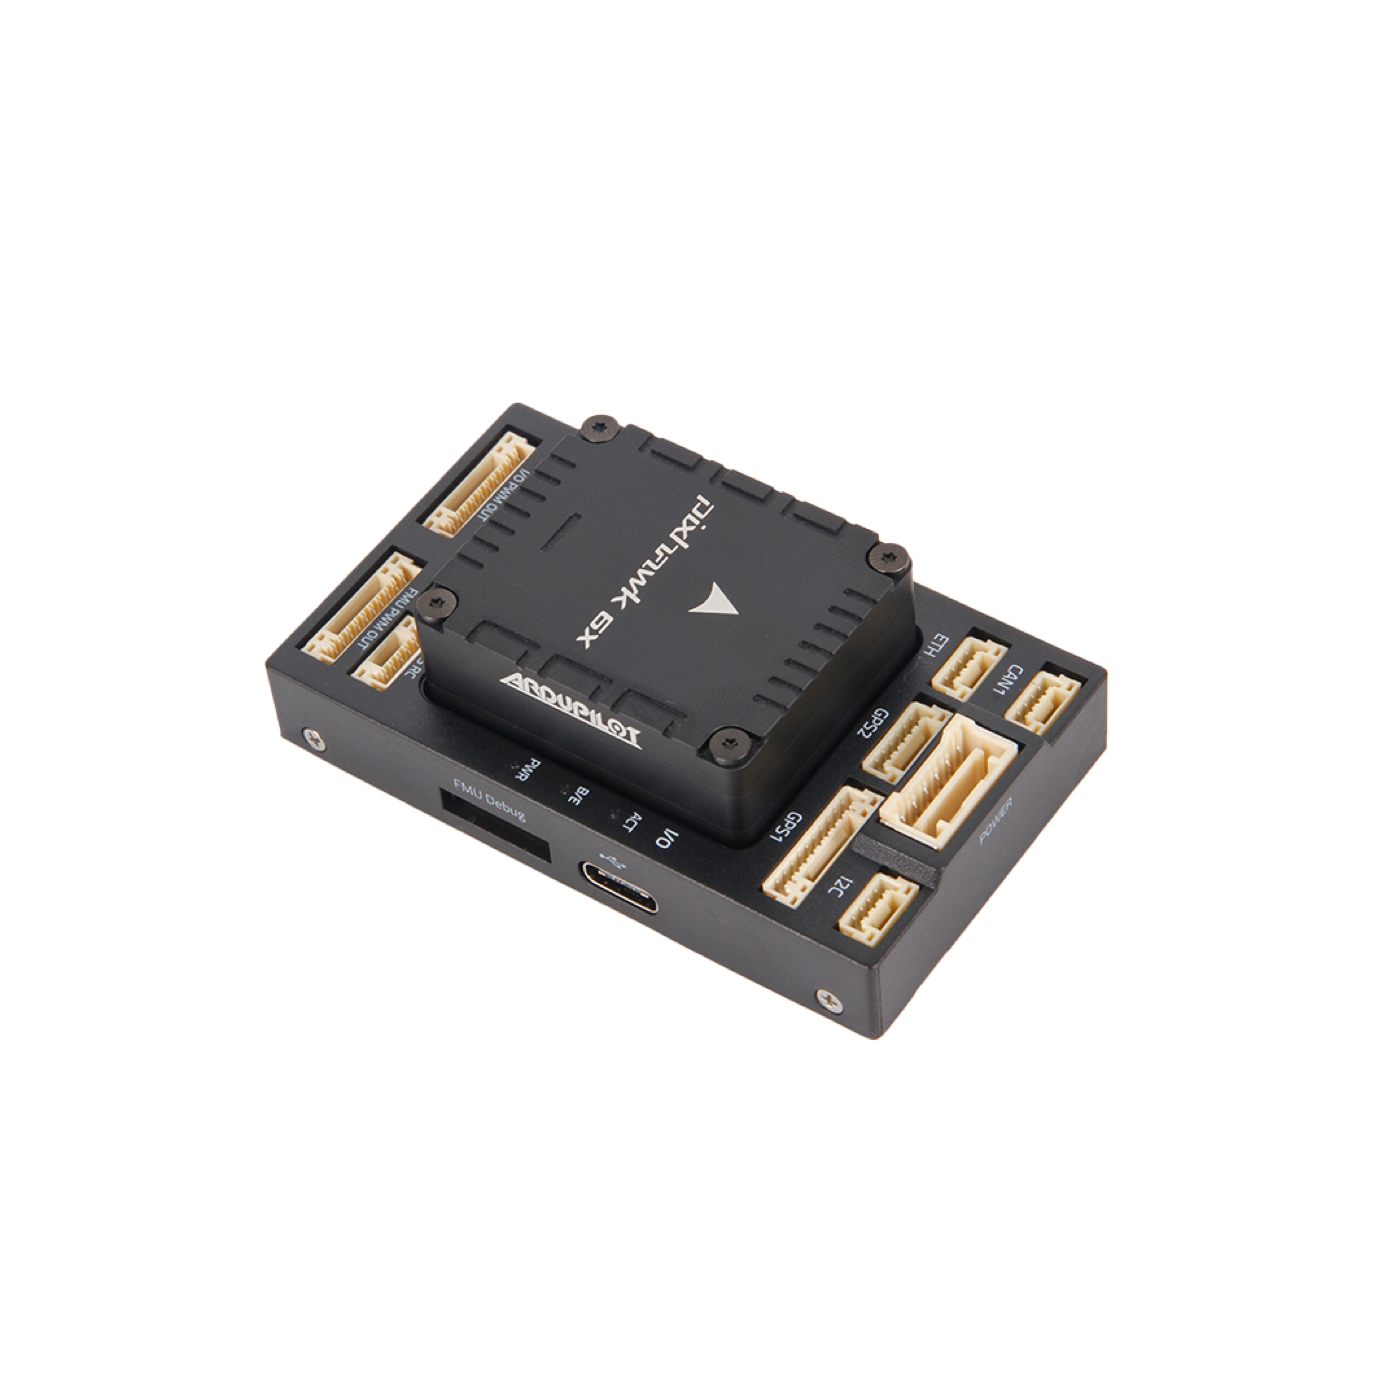
Holybro Pixhawk 6X op Mini-baseboard — FMUv6X, 30.5 mm stack
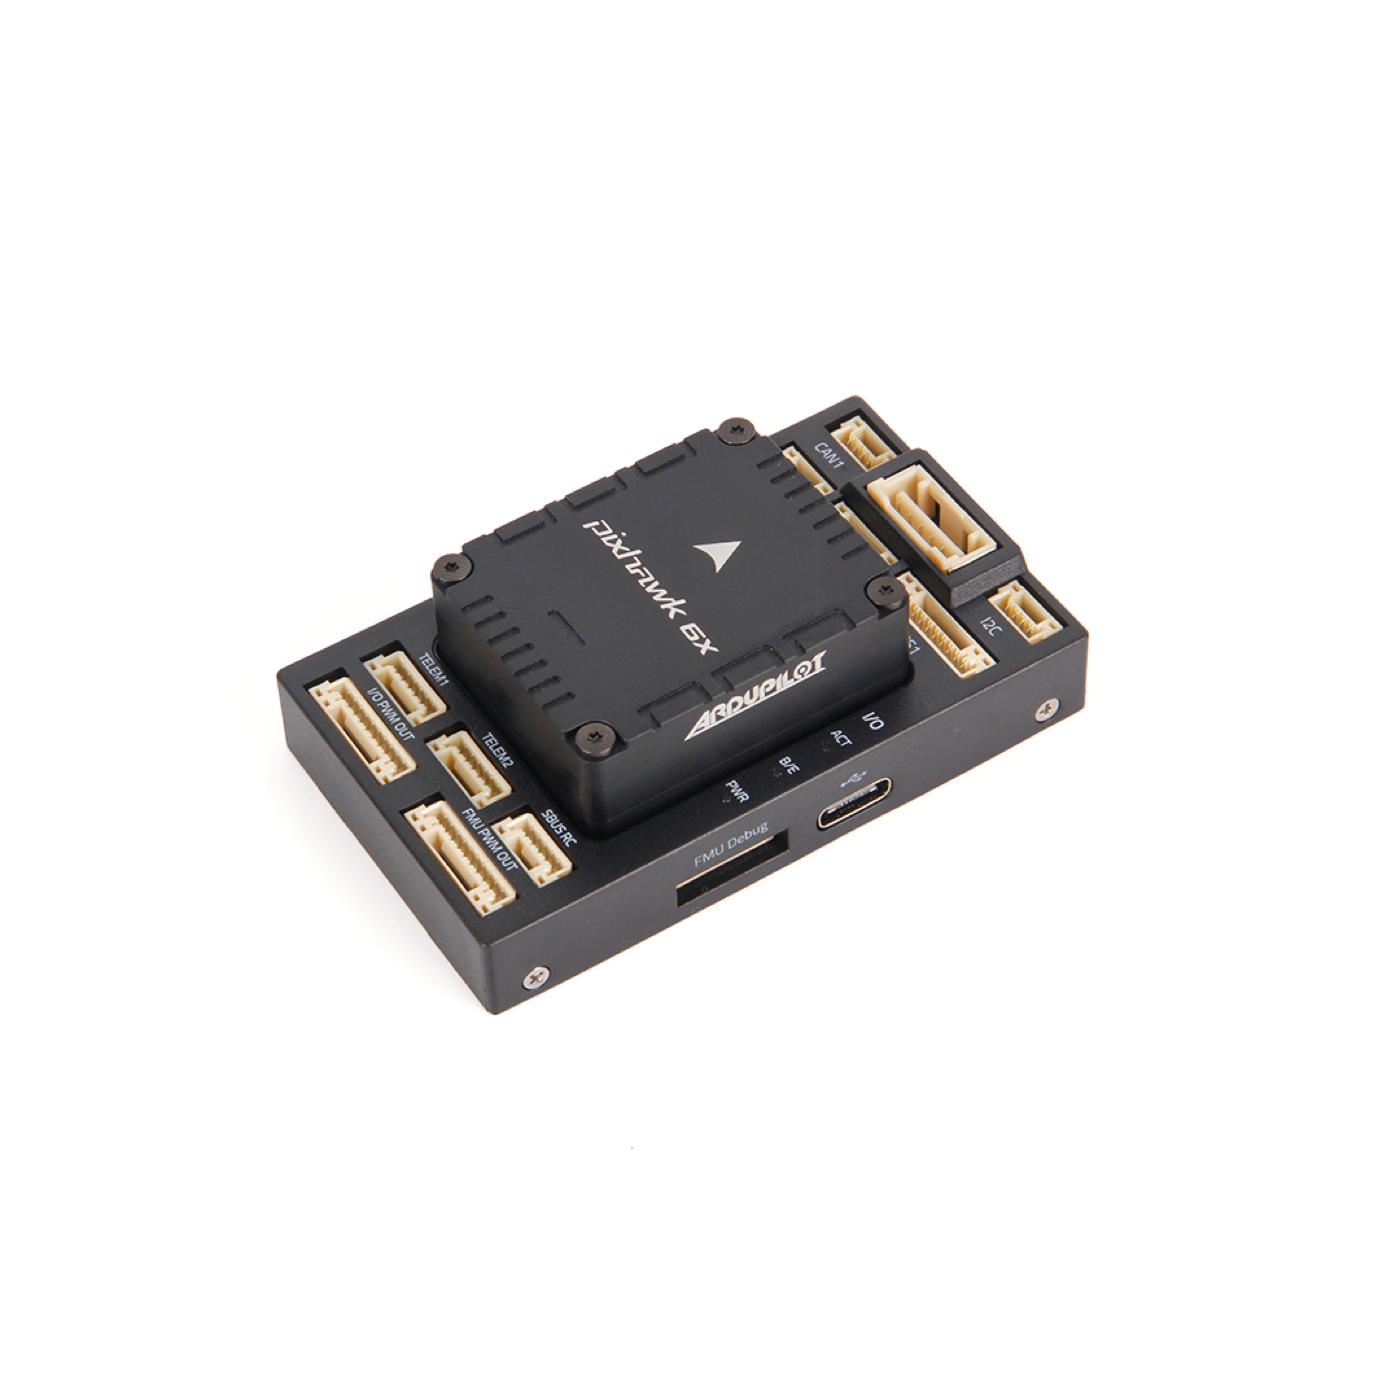
Compacte I/O-board — genoeg poorten voor wat we nu afmaken
We hebben een autopilot nodig die ArduPilot aankan, triple IMU heeft, en past in de AOS UL8 V5. Daarom de Pixhawk 6X Mini + PM02D: dezelfde FMUv6X-computer als de Standard 6X, maar op een lichte Mini-baseboard (~26.5 g).
Firmware: ArduPilot Copter, target Pixhawk6X. Store: holybro.com — Pixhawk 6X (variant Mini / PM02D). Docs: overview · Mini ports.
Waarom Mini, niet Standard
Holybro levert één Pixhawk 6X flight-controller module (SKU 11073). Het verschil zit in de baseboard:
| Pixhawk 6X (Standard) | Pixhawk 6X Mini (onze keuze) | |
|---|---|---|
| FC-module | Zelfde FMUv6X (STM32H753, triple IMU, dual baro, Ethernet PHY) | Zelfde |
| Baseboard | Standard v2A / v2B (aluminium) | Mini |
| Afmeting baseboard | ~52.4 × 102 × 16.7 mm | ~43.4 × 72.8 × 14.2 mm |
| Gewicht baseboard | ~51–72 g (bron afhankelijk) | ~26.5 g |
| Gebruik | Grotere drones, veel peripherals | Compacte long-range / FPV-frames |
| Poorten | Volledige Standard-layout | Compact — zie tabel hieronder |
| Montage | Groter footprint | 30.5 mm stack, past in AOS UL8 V5 |
| Onze kit | — | Mini + PM02D (digitaal) |
Kort: de “computer” is hetzelfde; Mini is de kleinere I/O-board. Gekozen voor gewicht, formaat en montage op de UL8. Uitgebreid: ports-vergelijking.md.
(Let op: dit is Pixhawk 6X, niet 6C — 6C is een goedkopere lijn met minder IMU-redundantie.)
Wat we doen
- Soft-mount op 30.5 mm in de UL8 (X-Cell).
- Flashen via Mission Planner → Pixhawk6X (firmware).
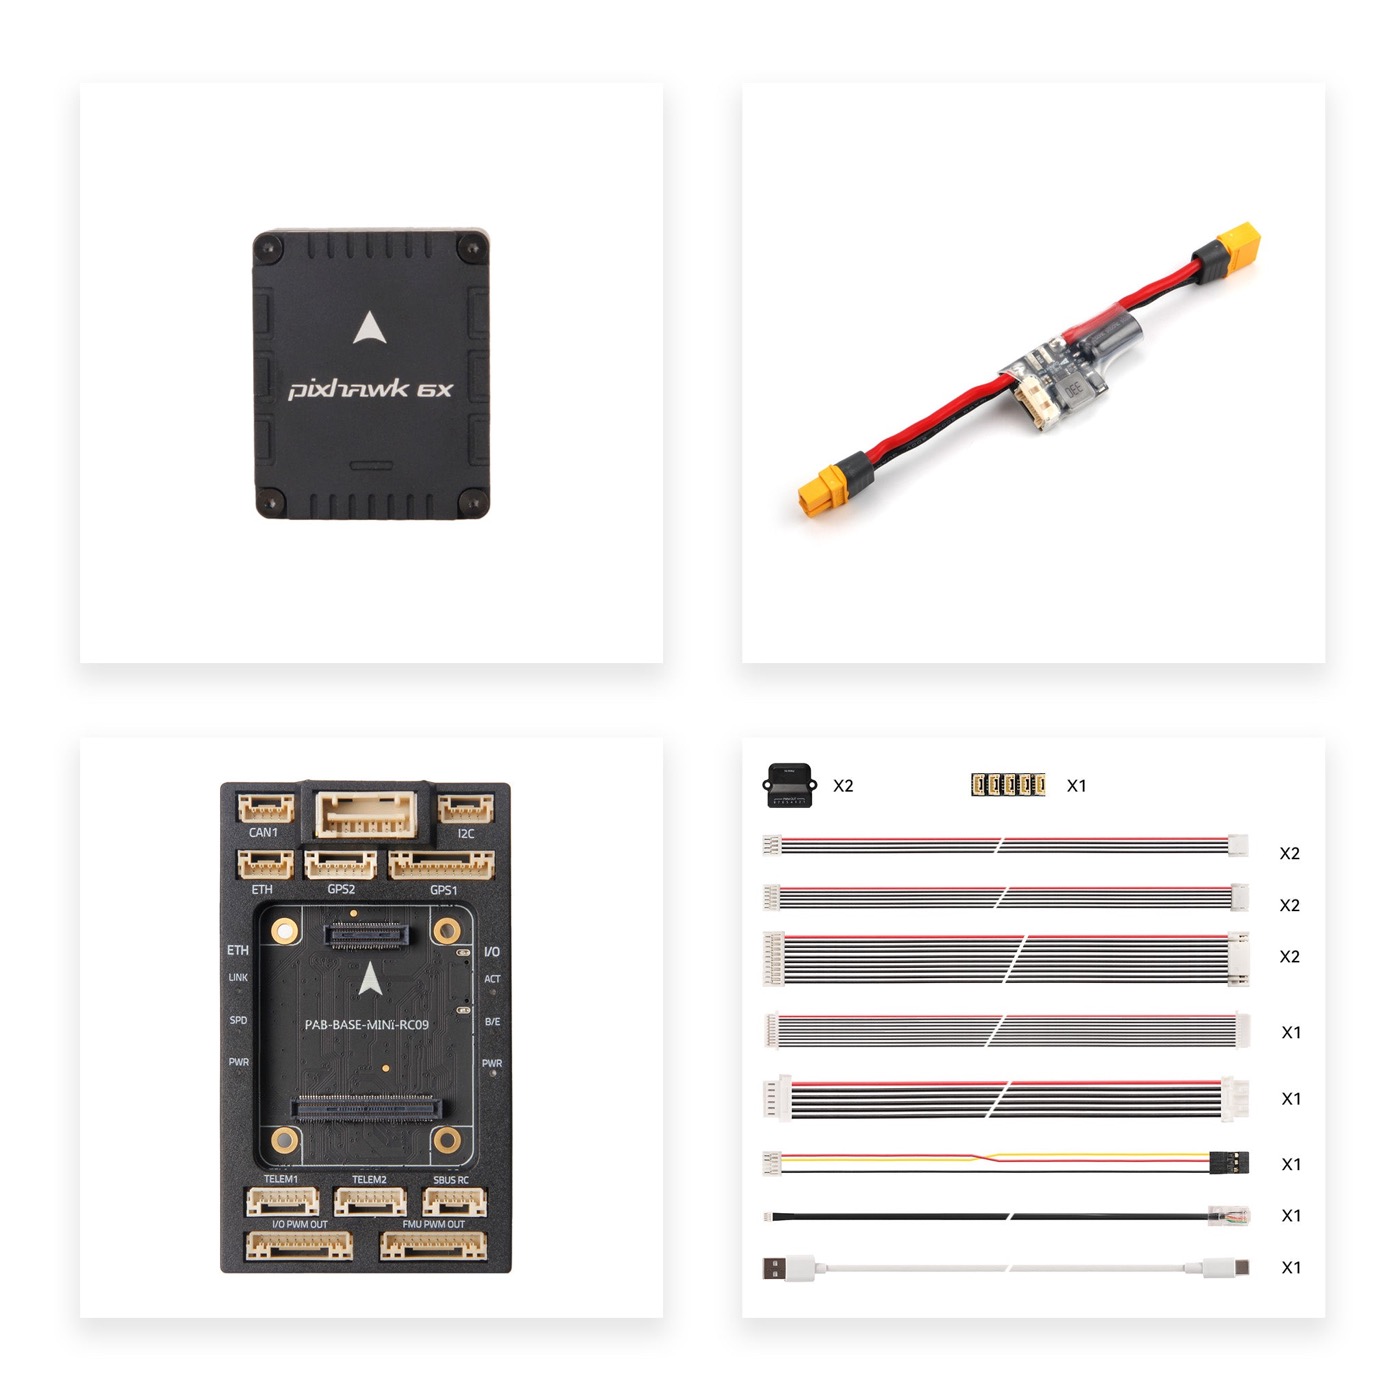
- Kabels uit de Mini cable set volgens de locked mapping hieronder.
- POWER1 → PM02D; TELEM2 → ELRS; CAN1 → hub; GPS2 → Micro M9N.
- Safety: Micro M9N heeft geen knop →
BRD_SAFETY_DEFLT = 0(anders geen arm).
Details: poorten & wiring · stap 2 — FC & power.
Processors & sensors — wat doen ze?
Specs volgen Holybro’s huidige Rev8-shipping; oudere modules kunnen Rev3/4-sensoren hebben.
De twee processors
| Chip | Rol | Wat ArduPilot ermee doet |
|---|---|---|
| FMU — STM32H753 (Cortex-M7 @ 480 MHz, 2 MB flash, 1 MB RAM) | Hoofdcomputer | Hier draait ArduCopter (Pixhawk6X): EKF, navigatie, missies, serial/CAN-drivers, logging. |
| IO — STM32F103 (Cortex-M3 @ 72 MHz, 64 KB SRAM) | I/O-coprocessor (IOMCU) | Beheert MAIN OUT-PWM naar de ESC’s. Als de FMU hangt, kan de IOMCU nog failsafe-outputs sturen. |
Kort: de H753 denkt; de F103 blijft de motoren aansturen als het misgaat.
On-board sensors (Rev8)
| Sensor | Chip(s) | Waarvoor | In ArduPilot |
|---|---|---|---|
| Accel / Gyro (IMU) ×3 | 3× ICM-45686 (BalancedGyro™) | Versnelling + hoeksnelheid | Kern van EKF3. Drie IMU’s op aparte bussen + eigen voeding: bij uitval schakelt ArduPilot over (EK3_IMU_MASK). Vibration isolation + IMU-heater helpen tegen motortrilling. |
| Barometer ×2 | ICP20100 + BMP388/580/581 | Luchtdruk → relatieve hoogte | BARO in EKF. Dual baro = redundantie. |
| Magnetometer | BMM150 | Heading | Interne compass. Op een quad vaak lawaaiig — daarom ook compass op Micro M9N / F9P. |
Oudere revisies (Rev3/4)
| Sensor | Chip(s) |
|---|---|
| Accel/Gyro | BMI088 of ICM-20649 · ICM-42688-P · ICM-42670-P |
| Barometer | 2× BMP388 |
| Mag | BMM150 |
ArduPilot laadt de juiste drivers; jij hoeft chipnamen niet te “configuren”. Firmware-target blijft Pixhawk6X.
Wat dit te maken heeft met ArduPilot
- ArduPilot draait op de FMU (H753) — niet op de sensorchips.
- IMU’s + baro + mag voeden EKF3. GPS/optical flow (H-Flow) vullen positie aan.
- Redundantie (3× IMU, 2× baro) is waarom we 6X kozen i.p.v. 6C.
- Externe sensoren gaan via UARTs/CAN op de Mini-baseboard — zie poorten & wiring.
- Altijd matching build flashen: Mission Planner → Pixhawk6X · ArduPilot + ELRS.
Holybro: Pixhawk 6X overview · ArduPilot: Pixhawk 6X.
I/O & poorten — wat is wat (en wat wij doen)
Holybro’s featurelijst beschrijft vooral de Standard-baseboard. Op de Mini ontbreekt een deel van de connectors; de FC-module is hetzelfde.
PWM-uitgangen (motoren / servo’s)
| Spec (Holybro) | Betekenis | Onze build |
|---|---|---|
| 16× PWM servo outputs | 8× MAIN OUT (IOMCU) + 8× AUX OUT (FMU) | MAIN OUT → Pacer 60A V2 → 4× F100 (+ LR8 props). AUX blijft reserve. |
| 3.3 V / 5 V signal mode | Logisch niveau PWM; wisselen vraagt baseboard-mod | Standaard laten — geen mod. Pacer accepteert FC-PWM/DShot. |
RC-ingangen (klassiek)
| Spec | Betekenis | Onze build |
|---|---|---|
| DSM / Spektrum | Spektrum-satelliet | Niet gebruikt. |
| PPM / S.Bus | Klassieke RX; op Mini als SBUS RC | Niet gebruikt. RC = ELRS CRSF op UART. |
| Analog/PWM RSSI + S.Bus out | RSSI + SBUS doorlussen | Niet gebruikt. |
Waarom niet SBUS? ExpressLRS + XR4 praat CRSF over een volle UART (setup) — lagere latency, telemetry terug naar de TX16S.
Seriële poorten (UARTs)
Mini heeft TELEM1 + TELEM2 (geen TELEM3, geen UART4&I2C-combo). GPS1/GPS2 zijn ook serial, maar dedicated connectors.
| Poort | Functie | Notes | Onze build (ArduPilot) |
|---|---|---|---|
| TELEM1 | Algemene UART | Full flow-control; aparte 1.5 A-limiet op 5 V | LD-06 — SERIAL1, PROTOCOL=11, baud 230400 |
| TELEM2 | Algemene UART | Full flow-control | XR4 ELRS — SERIAL2, PROTOCOL=23 (CRSF) |
| TELEM3 | Extra UART | — | Ontbreekt op Mini |
| UART4 + I2C + GPIO | Combo op Standard | — | Ontbreekt op Mini |
| GPS1 | 10-pin (UART + I2C + safety/buzzer) | — | Leeg (F9P = DroneCAN → GPS1_TYPE=9) |
| GPS2 | 6-pin (UART + I2C) | — | Micro M9N — SERIAL4 / GPS2_TYPE=1 |
Één device per UART. Protocol kies je per SERIALn_PROTOCOL.
I2C · Ethernet · SPI · CAN · Power
| Spec | Onze build |
|---|---|
| 1× I2C (4-pin) | Reserve. Compass zit op GPS2/M9N; PM02D hangt aan POWER1. |
| 100 Mbps Ethernet | Reserve — zie later. Niet nodig tot we veilig kunnen vliegen. |
| SPI | Geen connector op Mini. |
| CAN | CAN1 → CAN Hub → F9P + H-Flow. CAN2 ontbreekt. |
| POWER (SMBus) | Alleen POWER1 → PM02D. POWER2 ontbreekt. |
| AD & IO | Ontbreekt op Mini. |
| Debug (FMU / IO) | Alleen bij firmware-debug; dagelijks flashen via USB-C. |
Samenvatting: onze locked mapping
POWER1 ──► PM02D ◄── batterij          (digitale PM / SMBus)
TELEM1 ──► LD-06                       (LiDAR / proximity)
TELEM2 ──► XR4 ◄── TX16S               (ELRS CRSF, geen SBUS)
GPS2   ──► Micro M9N                   (GPS + compass, 6-pin)
GPS1   ──► (leeg)                      (F9P = DroneCAN, niet deze stekker)
CAN1   ──► Hub ──► F9P + H-Flow        (RTK + optical flow)
MAIN   ──► Pacer ──► 4× F100           (PWM/DShot)
I2C / ETH / AUX OUT / SBUS/DSM ──► bewust vrij of ongebruikt
Poortreservering (locked)
Vaste toewijzing. Wijzig alleen via docs-update.
| Poort | ArduPilot | Device | Docs | |
|---|---|---|---|---|
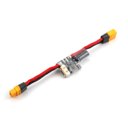 |
POWER1 | digitaal PM | PM02D | power + I2C telem |
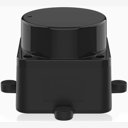 |
TELEM1 | SERIAL1 | LD-06 | PROTOCOL=11, baud 230400 |
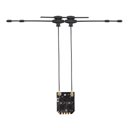 |
TELEM2 | SERIAL2 | XR4 ELRS | CRSF PROTOCOL=23 · setup |
 |
GPS1 | SERIAL3 | leeg | F9P via CAN (GPS1_TYPE=9) |
 |
GPS2 | SERIAL4 | Micro M9N | GPS + compass (GPS2_TYPE=1) |
 |
CAN1 | DroneCAN | CAN Hub → F9P + H-Flow | mount: 07 |
   |
MAIN OUT | PWM / DShot | Pacer 60A V2 → F100 ×4 | props: LR8×4.2×3 |
 |
USB-C (module) | SERIAL0 | GCS / flash | Mission Planner |
|
I2C / ETH / AUX | — | vrij | — |
|
SBUS RC / DSM | — | niet gebruiken | RC via XR4 op TELEM2 |
Niet aanwezig op Mini: POWER2 · TELEM3 · CAN2 · UART4&I2C · SPI · AD&IO · USB JST-GH.
POWER1 ──► PM02D ◄── 6S2P batterij
TELEM1 ──► LD-06
TELEM2 ──► XR4 ◄── TX16S
GPS2   ──► Micro M9N
GPS1   ──► (leeg)
CAN1   ──► Hub ──┬─► F9P Helical
                 └─► H-Flow
MAIN   ──► Pacer ──► 4× F100 (+ LR8 props)
I2C / ETH / AUX ──► reserve
Poorten — Standard vs Mini
| Connector | Standard v2 | Mini | Reservering |
|---|---|---|---|
| POWER1 | ✅ | ✅ | PM02D |
| POWER2 | ✅ | ❌ | — |
| TELEM1 | ✅ | ✅ | LD-06 |
| TELEM2 | ✅ | ✅ | XR4 |
| TELEM3 | ✅ | ❌ | — |
| GPS1 | ✅ | ✅ | leeg (F9P = CAN) |
| GPS2 | ✅ | ✅ | Micro M9N |
| CAN1 | ✅ | ✅ | Hub + F9P + H-Flow |
| CAN2 | ✅ | ❌ | — |
| UART4 & I2C | ✅ | ❌ | — |
| I2C (4-pin) | ✅ | ✅ | reserve |
| SPI | ✅ | ❌ | — |
| ETH | ✅ | ✅ | reserve |
| USB JST-GH | ✅ | ❌ | USB-C op module |
| AD&IO | ✅ | ❌ | — |
| AUX & RSSI (apart) | ✅ | ❌ | — |
| RC IN / SBUS RC | ✅ RC IN | ✅ SBUS RC | ongebruikt (ELRS) |
| DSM RC | ✅ | ✅ | ongebruikt |
| MAIN OUT (8×) | ✅ | ✅ | Pacer / F100 |
| AUX OUT (8×) | ✅ | ✅ | reserve |
| FMU / IO Debug | ✅ | ✅ | development |
Mini heeft wél
POWER1 · TELEM1 · TELEM2 · GPS1 · GPS2 · CAN1 · I2C · ETH · DSM RC · SBUS RC · MAIN OUT · AUX OUT · debug-poorten · USB-C op de FC-module.
Mini heeft níet (t.o.v. Standard)
POWER2 · TELEM3 · CAN2 · UART4&I2C-combo · SPI · AD&IO · USB JST-GH · apart AUX&RSSI-blok.
Safety switch
Onze Micro M9N heeft geen safety-knop. Zonder switch: zet BRD_SAFETY_DEFLT = 0 anders blijf je in safety-state (geen arm). Wiki: Safety Switch. Losse knop is optioneel later — niet nodig voor de eerste vlucht.
Docs (lokaal)
- ports-vergelijking.md
- holybro-mini-baseboard-ports.md
- holybro-baseboard-v2-ports.md
- Overige Holybro/PX4 snapshots +
media/
Verder lezen
- PM02D — POWER1
- Mini cable set — stekkers
- Poorten & wiring — overzichtskaart
- AOS UL8 V5 · TX16S · Stap 2
ArduPilot wiki
- Pixhawk 6X — board & poorten
- Firmware laden
- Autopilot montage
- Accelerometer kalibratie
- Hardware configureren
- Initial setup
Reviews: Pixhawk 6 vs 6C vs 6X vs Mini · JOUAV FC guide · Discourse: Pixhawk vs solder FC.
Keuzelog
| Wat | Holybro Pixhawk 6X Mini + PM02D (FMUv6X) |
| Waarom | Triple IMU, IOMCU failsafe, past 30.5 mm soft-mount op UL8 |
| Onze keuze | Mini i.p.v. Standard (gewicht/formaat); 6X i.p.v. 6C (redundantie) |
Foto’s