
O4 Air Unit Pro — installatie (UL8 + ArduPilot + ELRS)
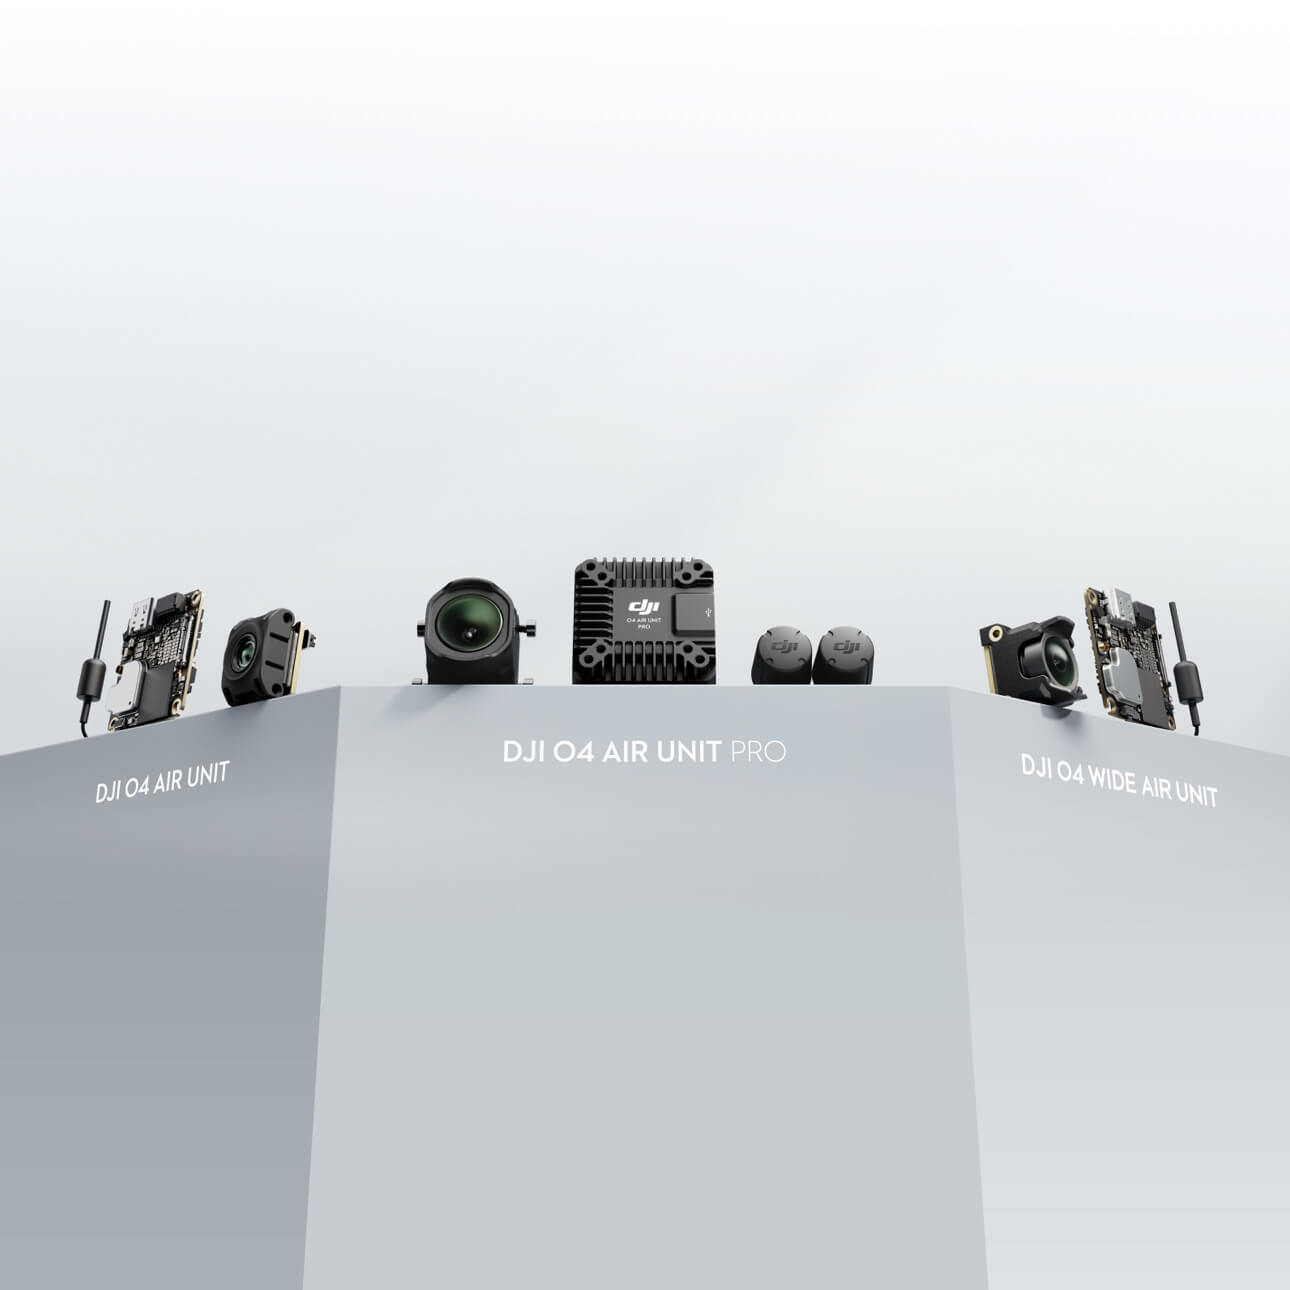
Digitale FPV op de UL8 — installatie volgens DJI-manual, aangepast aan onze Pixhawk/ELRS-stack
De O4 Air Unit Pro lag op de bank en de handleiding zei: sluit S.Bus aan, zet Canvas Mode, klaar. Leuk — als je Betaflight + DJI-radio vliegt. Wij niet. Pixhawk 6X Mini + ExpressLRS op de AOS UL8 V5. Dus: dezelfde hardware, andere volgorde, en een paar draden die we bewust niet aansluiten.
Bron: DJI O4 Air Unit Series User Manual (lokaal ook in deel 23/media).
Het probleem dat we oplossen
We willen beeld in de goggles zonder de radio-stack te breken. O4 = ogen. ELRS = stuur. ArduPilot = hersenen. Die drie door elkaar gooien (S.Bus én ELRS, of OSD op een bezette UART) is hoe beginners weekends verliezen.
Wat we wél verwachten:
- Video naar DJI-goggles — standalone (power + antennes + link)
- RC via ELRS XR4 op TELEM2 — niet via O4
- Gele S.Bus-draad — los
- OSD (MSP DisplayPort) — optioneel later, als er UART vrij is
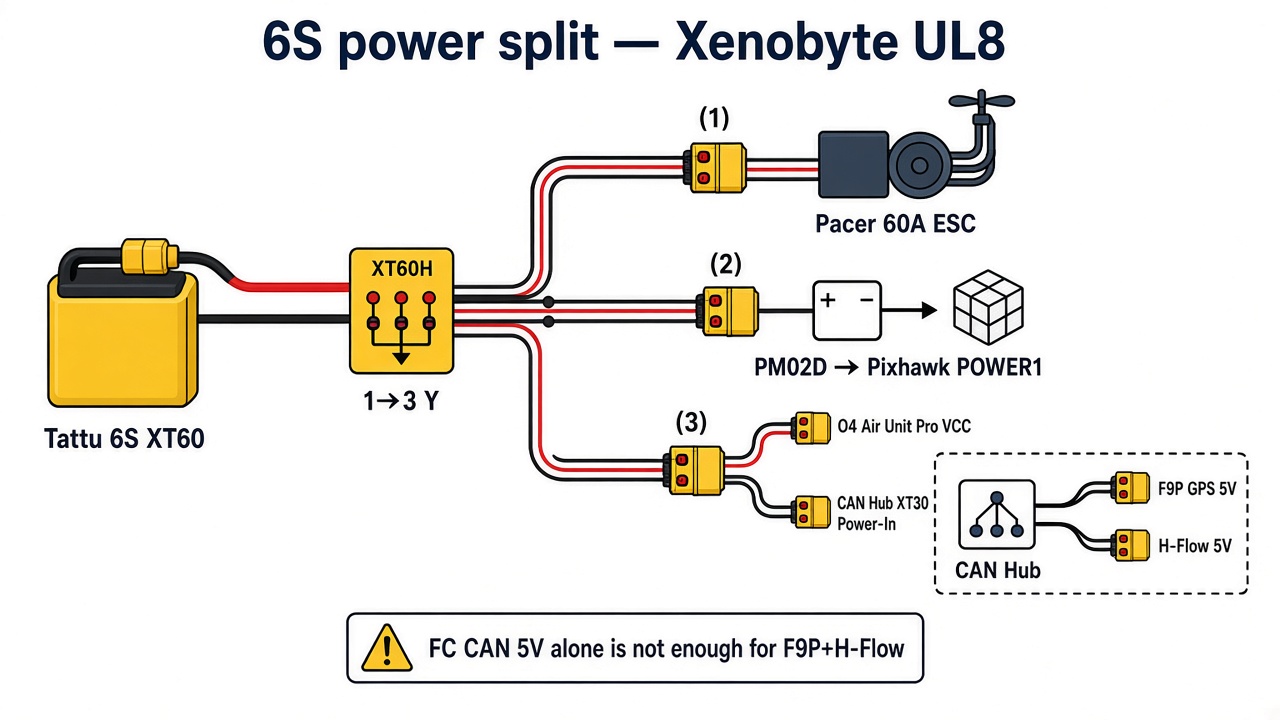
- Power — direct 6S vanaf de Y-splitter (Pro: 7.4–26.4 V)
1. Power & 3-in-1 kabel
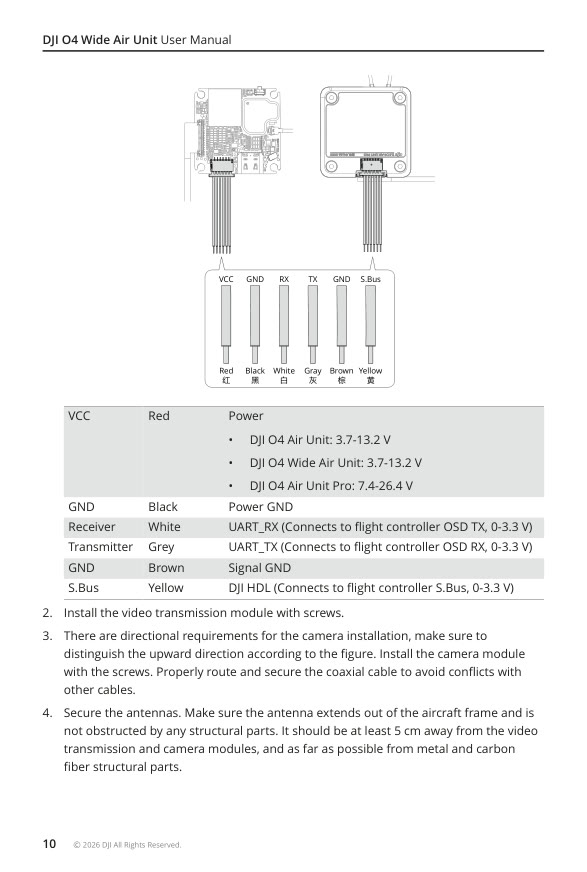
Uit de DJI-manual (pagina wiring). Pro-range: 7.4–26.4 V.
Hoe het zit: rood/zwart voeden de air unit. Wit/grijs/bruin zijn voor optionele UART naar de FC (OSD). Geel is DJI’s RC-pad — dat negeren wij.
| Kleur | Functie | Onze keuze |
|---|---|---|
| Rood VCC | Pack / BEC | Naar XT60-tak van de Y (6S OK op Pro) |
| Zwart GND | Power GND | Zelfde rail-GND |
| Wit UART_RX | FC OSD TX | Later → vrije UART (niet TELEM1/2) |
| Grijs UART_TX | FC OSD RX | Later → gekruist met wit |
| Bruin GND | Signaal-GND | Bij UART |
| Geel S.Bus | DJI HDL | Los — ELRS doet RC |
Als je een BEC gebruikt i.p.v. pack: Pro wil ≥ 13.5 W (bijv. 9 V / 1.5 A). Wij prefereren pack-rail via Y — één stekker, minder mysteries.
Power-architectuur (incl. CAN Hub): zie power & condensatoren.
2. Montage (camera + air unit + antennes)
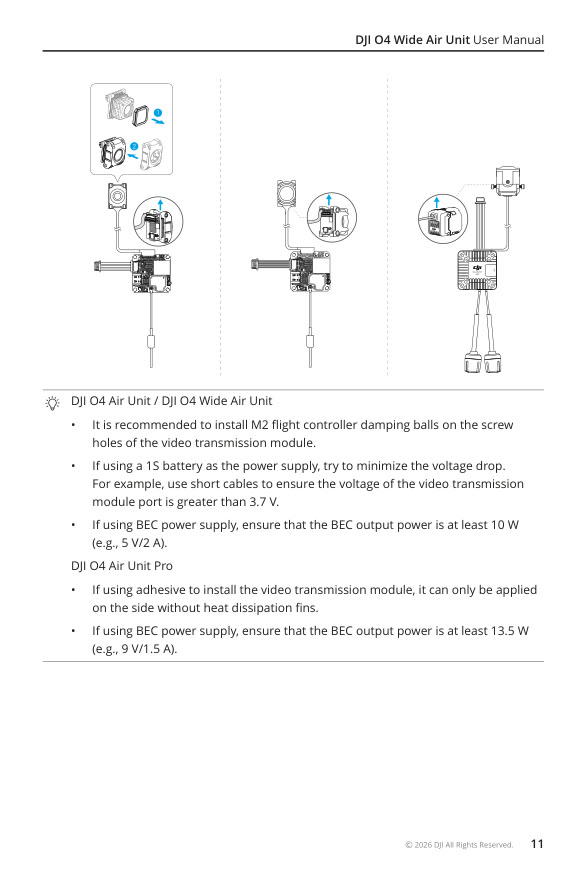
Pro: heatsink vrijhouden; lijm alleen op de vlakke kant zonder vinnen.
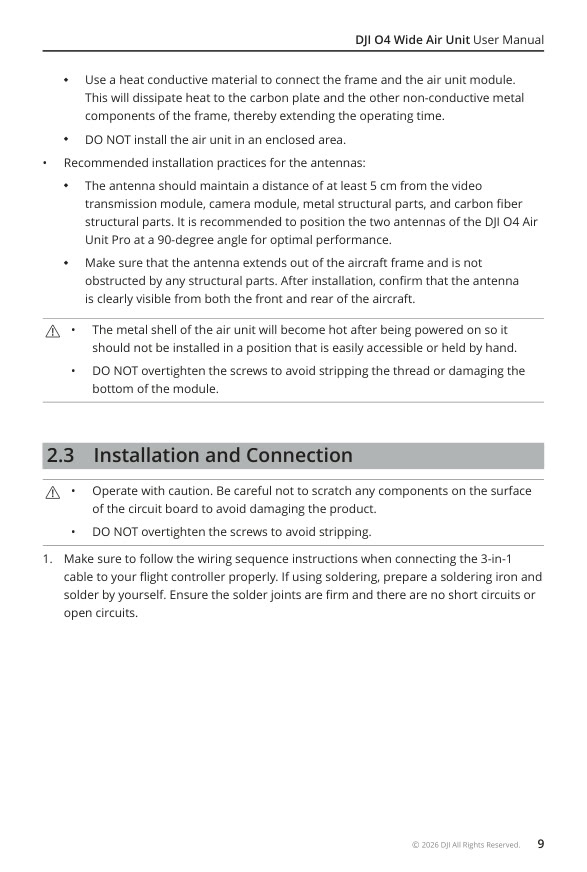
Waarom dit ertoe doet: een warme air unit valt uit. Antennes tegen carbon = slechte link. Antenne tegen de GPS-helical = rare sat-tellingen. Wij volgen de manual, toegepast op UL8:
- Camera: bovenkant volgens markering. Soft-mount in de UL8 camera-cage.
- Air unit: schroeven niet overtrekken. Heatsink koel houden (niet in dichte box).
- Antennes: ≥ 5 cm van air unit/camera/carbon/metaal. Pro-antennes bij voorkeur ~90° t.o.v. elkaar. Zichtbaar van voor én achter.
- Coax netjes routeren — niet knikken tegen ESC/props.
Houd afstand tot F9P helical en H-Flow (RF + EMI). Exacte adapter-prints voor AOS: zie Rosser’s mount-video in de productpost — wij zijn daar nog niet 100 % zeker van onze print-setup. Soft-mount eerst.
3. Activeren & firmware
Dit voelde alsof we een telefoon moesten “claimen” voordat hij echt werkt. Klopt ongeveer.
- Props eraf.
- Power op de air unit. USB-C naar PC.
- DJI Assistant 2 (FPV Series) → account → activate.
- Firmware bijwerken op air unit (+ goggles als die er zijn).
- Linken in de goggles (home → link).
Zonder activatie: TX-power beperkt (≤20 mW) en menu’s geblokkeerd. Handig om te weten vóór je denkt dat de unit kapot is.
EU/NL: in de goggles CE-zendvermogen zetten.
4. ExpressLRS ernaast
- XR4 blijft op TELEM2 / SERIAL2,
PROTOCOL=23(CRSF) — zie ELRS-setup. - O4 en ELRS delen geen UART voor RC.
- 5.8 GHz video vs 2.4 GHz ELRS: antennes uit elkaar houden. Geen antenne tegen carbon plakken.
- Goggles zijn geen vervanging van de TX16S failsafe. Digitaal beeld ≠ radio-failsafe. Dat mixen we niet door elkaar.
5. ArduPilot OSD (optioneel, later)
DJI “Canvas Mode” in de manual is Betaflight-gericht. Op ArduPilot werkt MSP DisplayPort (community bevestigd met O4 + Goggles 3).
Niet fpv.wtf / WTFOS — dat ondersteunt geen O4 / Goggles 3. Volledige uitleg + stappen: fpv.wtf & native OSD.
| Parameter | Waarde |
|---|---|
SERIALn_PROTOCOL |
42 (DisplayPort) |
SERIALn_BAUD |
115 |
OSD_TYPE |
5 (MSP_DISPLAYPORT) |
OSD_TYPE2 |
5 (vaak nodig bij Goggles 3) |
MSP_OPTIONS |
bit voor fonts (vaak 4 = Betaflight-font op Goggles 3) |
Wiring: gekruist TX↔RX (wit/grijs), gemeenschappelijke GND. Poort kiezen die vrij is — niet TELEM1 (LD-06) of TELEM2 (ELRS). Op de Mini: bv. een vrije GPS/UART-lijn of AUX-serial als beschikbaar. Anders OSD uitstellen tot we poortbudget herzien — en dat is oké. Eerst beeld zonder OSD.
Referentie: ArduPilot DisplayPort OSD.
S.Bus van O4 niet gebruiken als ELRS al armed/disarmed regelt. Dubbele RC-bronnen = chaos.
6. Volgorde op de bank
We doen dit expres in kleine stappen. Als iets faalt, weet je wáár.
- Pack → Y → O4 alleen: beeld in goggles?
- Antennes vast, CE power.
- FC + ELRS zonder O4-UART.
- Pas daarna MSP DisplayPort als we een vrije UART hebben.
Naslag — verwachtingen in één tabel
| Functie | Op onze build |
|---|---|
| Video naar DJI-goggles | Ja — standalone |
| RC / sticks | Nee — ELRS op TELEM2 |
| S.Bus (geel) | Los |
| OSD (MSP DisplayPort) | Later, vrije UART |
| Power | 6S via Y (7.4–26.4 V) |
Verder lezen
- fpv.wtf & native OSD
- O4 Air Unit Pro — product
- XT60 Y + adapters
- Power & condensatoren (O4 + CAN Hub XT30)
- Poorten & wiring
- Stap 2 — FC & power
Keuzelog
| Wat | Installatiegids voor DJI O4 Air Unit Pro op onze ArduPilot/ELRS-UL8 |
| Waarom | Veilig monteren, voeden, activeren — zonder DJI-RC of WTFOS |
| Onze keuze | Pack-power via Y. ELRS houdt RC. OSD pas als er UART over is. |
Foto’s