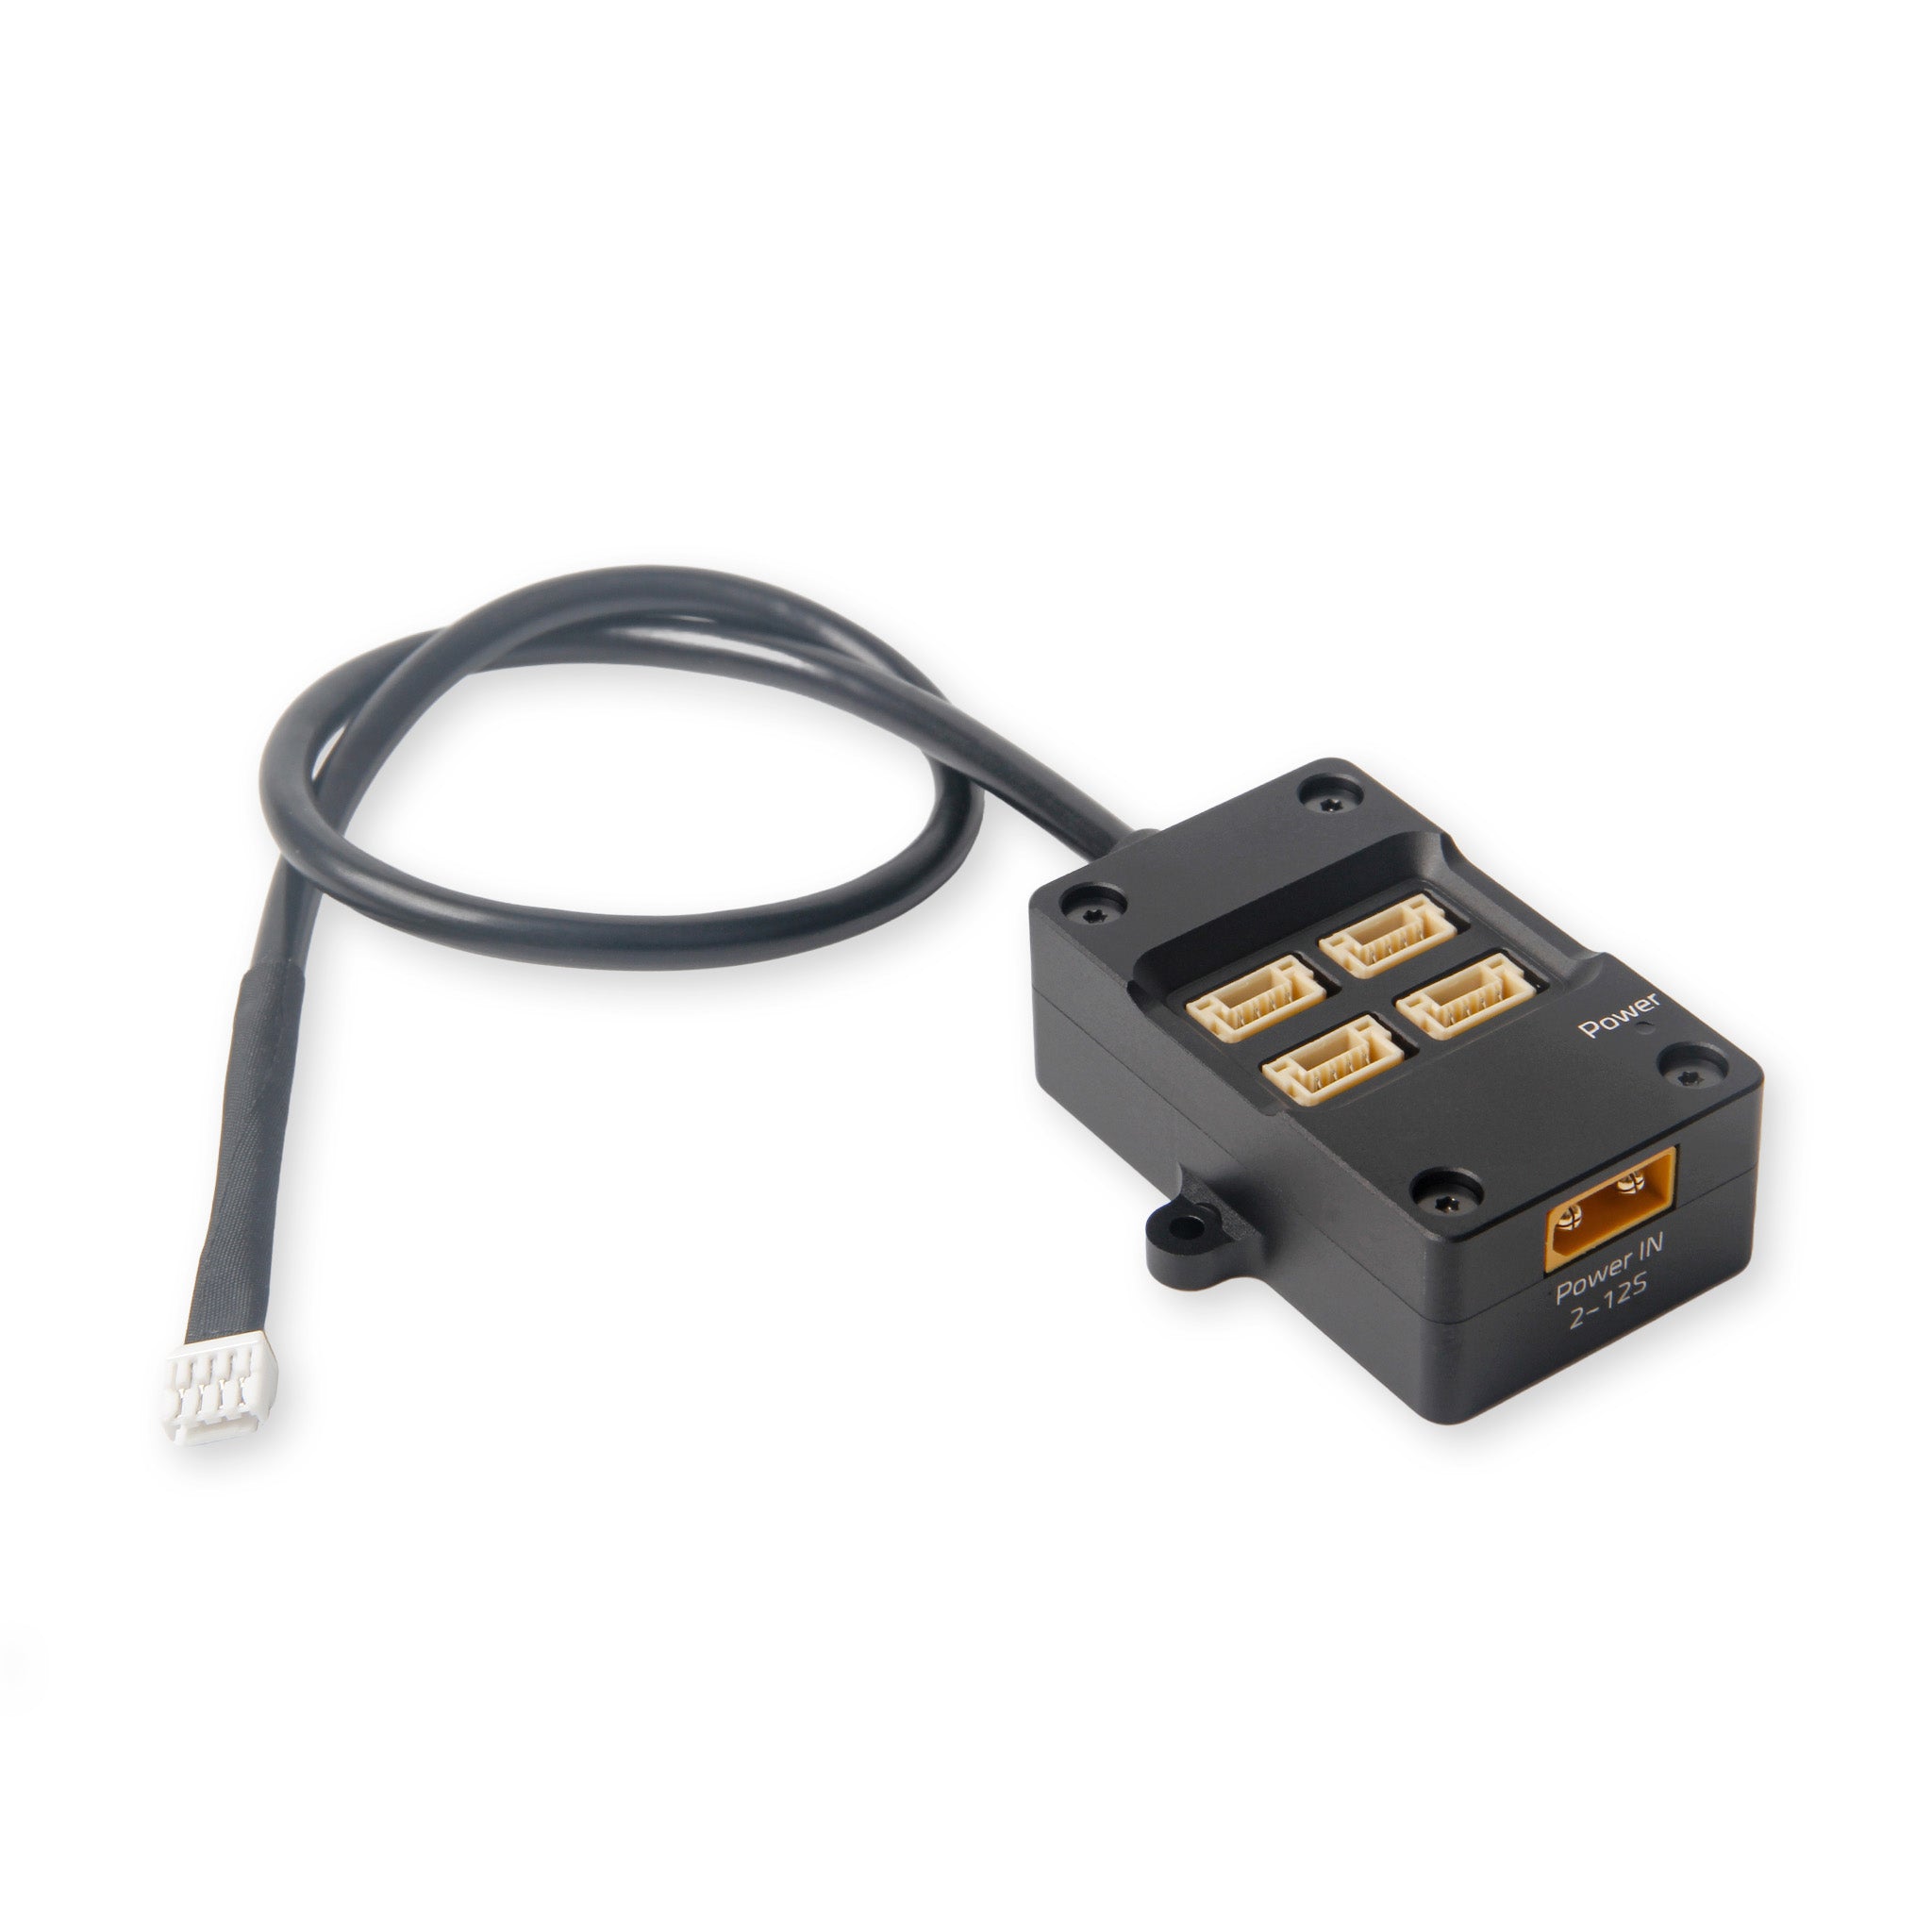
Poorten & wiring op de Pixhawk 6X Mini
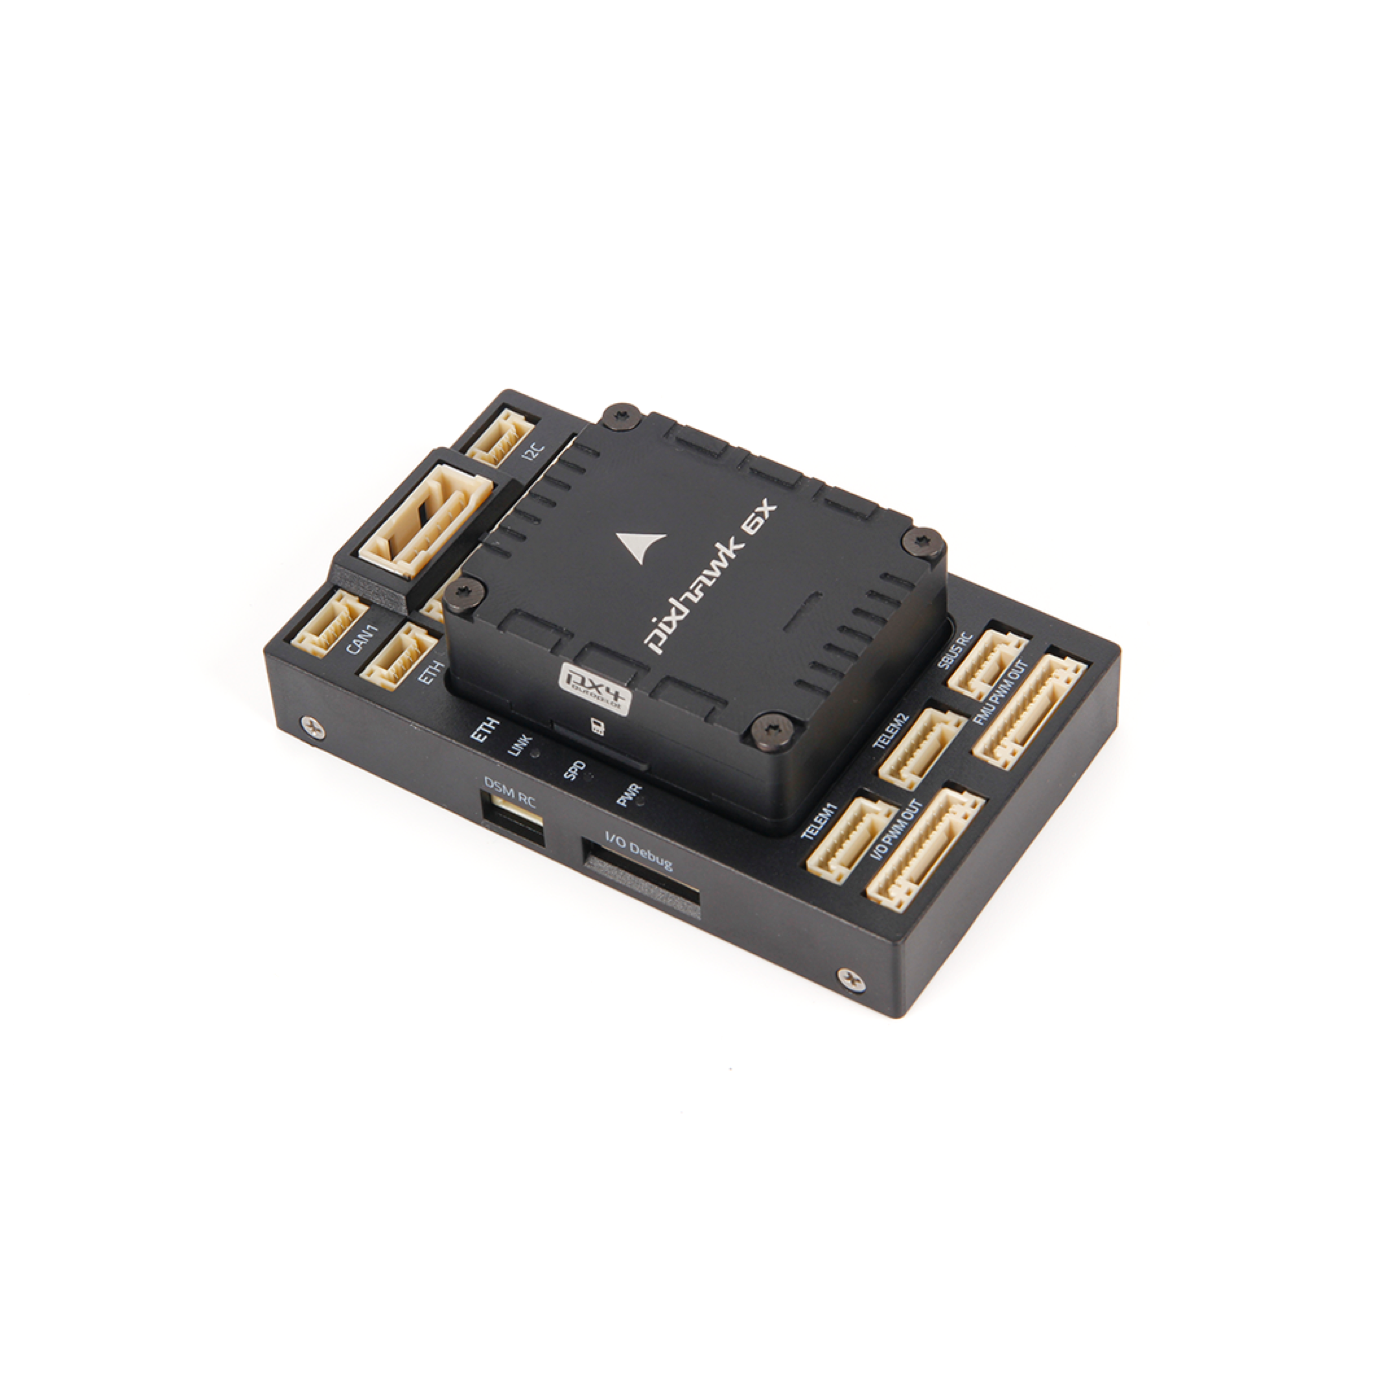
Pixhawk 6X Mini — klein bord, weinig seriale poorten
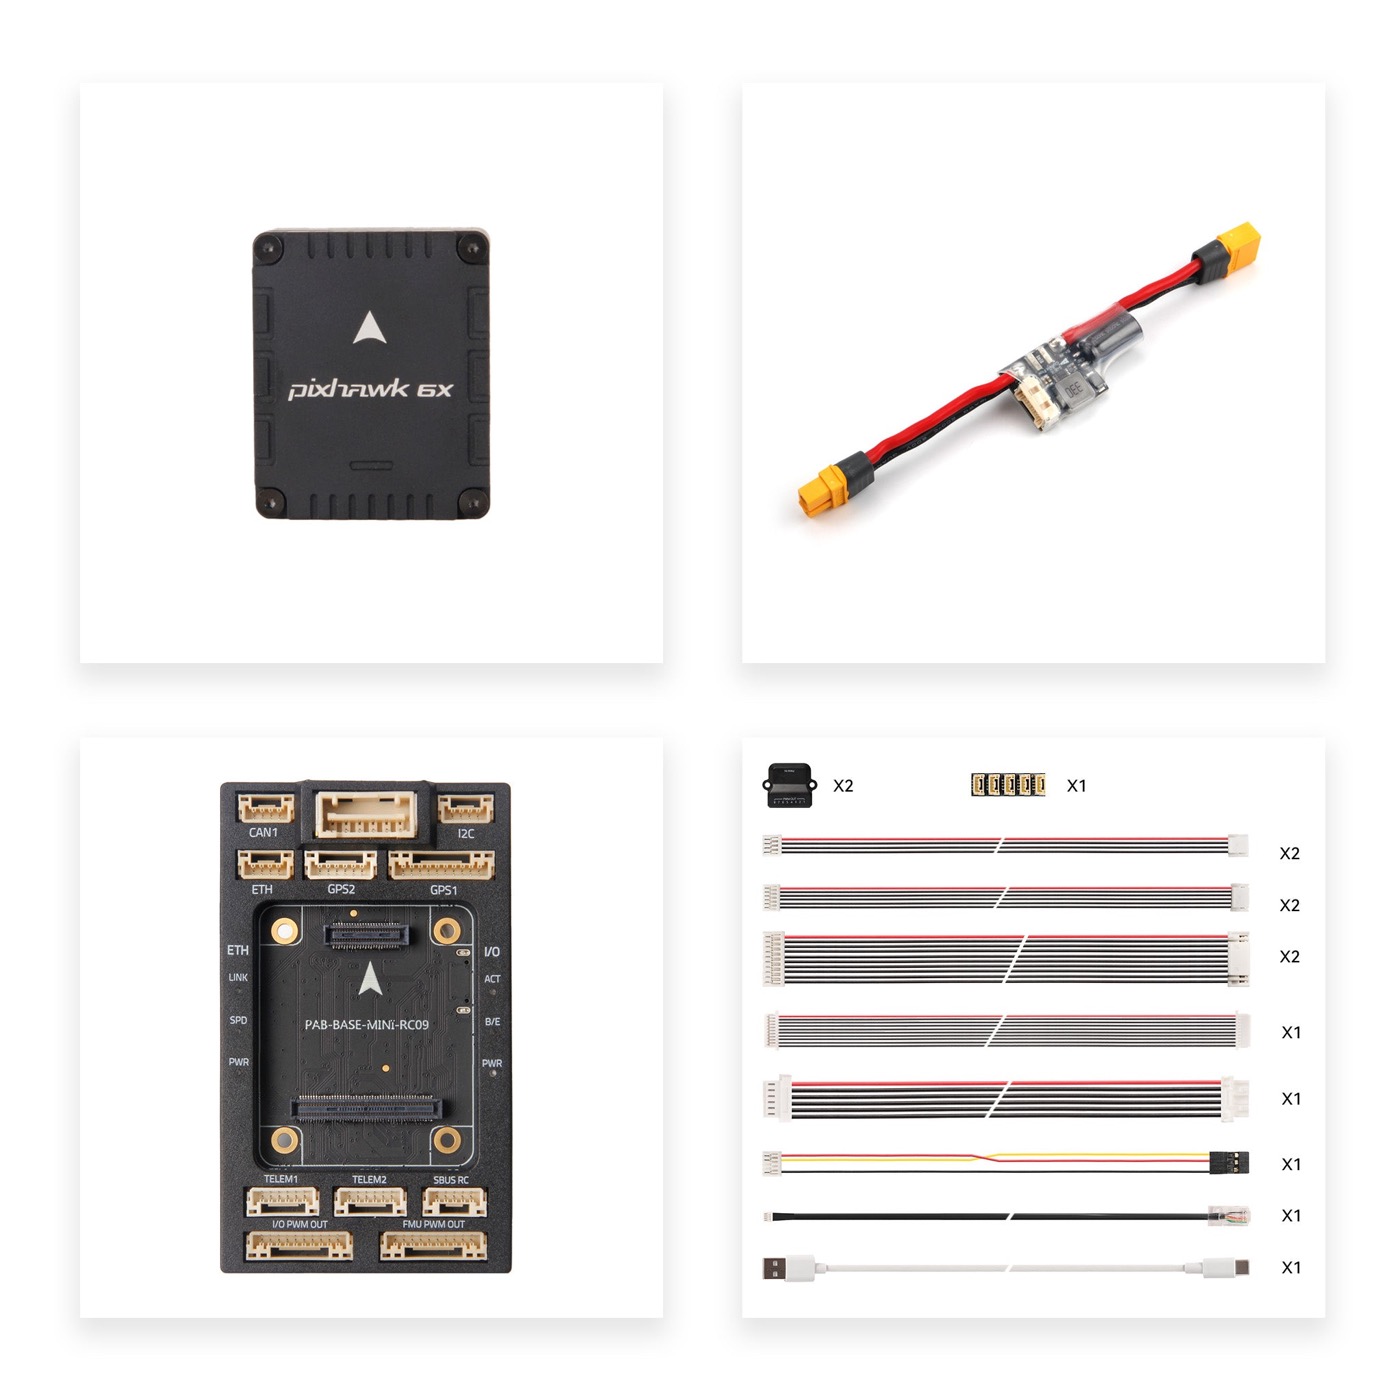
Mini-baseboard: hier zit de schaarste
We stonden klaar om de XR4 “gewoon” op TELEM1 te zetten. ELRS eerst, rest later — zo voelde het logisch. Toen de Mini-baseboard erbij, en de LD-06 die óók een UART wil. Twee algemene TELEM-poorten. Geen TELEM3. Even slikken.
Dus: vóór we kabels solderen of JST-GH doorduwen, leggen we de mapping vast. Anders vechten radio en LiDAR om dezelfde UART, en ontdek je dat pas als failsafe gek doet.
Uitleg per Holybro-I/O-feature: Pixhawk 6X Mini — I/O & poorten.
Waarom dit ertoe doet
Op een dikkere Pixhawk kun je soms “nog even iets bijprikken”. Op de Mini niet. TELEM1 en TELEM2 zijn de enige algemene UARTs. Daarom: één device per UART. LD-06 op TELEM1. XR4 (CRSF) op TELEM2. GPS2 voor de Micro M9N. F9P + H-Flow op CAN1 via de CAN Hub.
We delen poorten niet “even snel”. Dat geeft later failsafe-problemen en een param-rommel die niemand meer snapt — inclusief wijzelf over drie weken.
Wat we vastzetten
De mapping hieronder is locked voor onze build. Eerst het verhaal, dan de tabel.
Niet delen: TELEM1 blijft bij LD-06; TELEM2 bij ELRS.
Setup: ArduPilot + ELRS · stap 4 — radio.
Peripheral-overzicht: project-intro · Optional Hardware.
Locked mapping (ArduPilot)
| Functie | Poort | Protocol / type |
|---|---|---|
| Batterij / FC-voeding | POWER1 via PM02D | digitaal (I2C) |
| UART-GPS + compass | GPS2 | Micro M9N (GPS2_TYPE=1) |
| GPS1-stekker | GPS1 | leeg — F9P is DroneCAN (GPS1_TYPE=9) |
| CAN | CAN1 + CAN Hub | F9P Helical + H-Flow |
| ELRS (CRSF) | TELEM2 / SERIAL2 | XR4 ← TX16S |
| LiDAR proximity | TELEM1 / SERIAL1 | LD-06 (PRX1_TYPE=16) |
| Motoren | MAIN OUT → Pacer | DShot/PWM |
Kabels (kort)
Uit de Cable Design Guidelines — wat we wél meenemen:
- Kleur: rood = +, zwart = GND; data bij voorkeur twisted pair.
- CAN: CAN_H / CAN_L twisted; 120 Ω-terminatie aan de bus-uiteinden (CAN Hub).
- GPS / compass: ver van ESC, motorloodjes en video-TX.
- Power vs signal: dikke batterijkabels kort; signaal niet lang parallel naast power (EMI).
- Trekontlasting op JST-GH — vibratie maakt rare intermittente fouten.
Stroom: power & condensatoren. Signalen: kort en getwist waar mogelijk.
Bouwvolgorde
- Frame + propulsie
- FC & power
- GPS/RTK/flow
- Radio
- Flow check + LiDAR
- Config & eerste vlucht
Verder lezen
ArduPilot: Pixhawk 6X · Serial options · FC wiring · Telemetry port · CRSF / ELRS
Keuzelog
| Wat | Vaste UART/CAN/power-mapping op Pixhawk 6X Mini |
| Waarom | Mini heeft weinig poorten; ELRS en LiDAR mogen niet botsen |
| Onze keuze | LD-06 → TELEM1 · XR4 CRSF → TELEM2 · F9P+H-Flow → CAN1 |
Foto’s